
投稿者: 
root

概要

  • RasberryPiMouseを2台使用し,鬼ごっこをするシステム
  • 逃げるRPMouseにはLRFを搭載し,周囲の障害物との距離を認識して自律的に走行する
  • 鬼のRPMouseは,人がジョイスティックで操縦する

特徴

  • 逃げるRPMouseの車体にバーコード画像を貼り付け,鬼のRPMouseに搭載したWebカメラでバーコードを正しく認識したら,捕まえたこととする

仕様

  • 言語: C++, Python
  • OS: Windows, Linux

コンポーネント群

新規作成

  • DetectObstaclesRTC
      RPLidarRTCから正面のレンジデータを受信し、値に応じた指令をRunAwayに送る​
投稿者: 
root

概要

特徴

仕様

  • 言語:
  • OS:

コンポーネント群

新規作成

再利用


ソースコード

発表資料のpdf、及び、モデル発表動画は こちらのページ をご覧下さい。

投稿者: 
yuki1999meat

S124.jpg

目的

 移動ロボットを自律行動させる場合,ロボット自身が自己位置推定および障害物の認識,目的地までの行動計画を行う必要があり,各タスクに応じた作業空間の環境地図を必要な粒度で作成しなければならない.本プロジェクトでは,高精度な自己位置推定のために用いる粒度の細かい占有格子地図から,経路計画に適したグラフ構造により環境を抽象化して表現した地図を作成し,Growing Neural Gasに基づいた地図構築を行うRTCを開発した.本プロジェクトページでは,GNGにより位置情報と占有度情報を含んだトポロジカルマップを構築し,経路コスト算出を行うRTC開発を行い,実機を用いた未知環境における検証実験について提案手法の有効性を示すコンポーネント群である.

投稿者: 
crane74

概要

特徴

仕様

  • 言語:
  • OS:

コンポーネント群

新規作成

再利用


ソースコード

発表資料のpdf、及び、モデル発表動画は こちらのページ をご覧下さい。

投稿者: 
加藤美沙

概要

特徴

仕様

  • 言語:
  • OS:

コンポーネント群

新規作成

再利用


ソースコード

発表資料のpdf、及び、モデル発表動画は こちらのページ をご覧下さい。

投稿者: 
yuki1999meat

概要

  • LiDARセンサーからのデータをもとに周辺地図を作成
  • 作成された地図上の任意の位置に目標を指定
  • 周辺地図をもとに移動計画を立案
  • 移動計画に沿ってルンバを移動
  • 動的な障害物回避

特徴

  • GNGを用いたトポロジカルマップを生成
  • ダイクストラ法を用いた最短経路計画
  • 動的な障害物回避

仕様

  • 言語: C++
  • OS: Windows 10

コンポーネント群

新規作成

  • Localization:SLAMと自己位置推定を行い地図を生成
  • GNG_component:GNGにより位置情報と占有度情報を含んだトポロジカルマップを構築
投稿者: 
sasaki-t
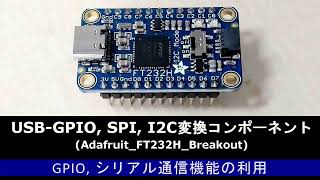
RTミドルウェア環境への電子デバイスの導入を容易にするためのUSB-GPIO,シリアル通信変換コンポーネント

概要

  • USBポートを介してGPIOやシリアル通信機能を利用することができる変換ボードをコンポーネント化

特徴

  • プログラムの記述やマイコンへの書き込みを行うことなくGPIOやシリアル通信機能を利用可能
  • GPIOの入出力設定、シリアル通信設定はConfigurationから変更可能
  • 様々なOSで利用可能

利用ハードウェア

コンポーネント群

    投稿者: 
    水藤久憲

    概要

    • 商品自動補充ロボットシステムとは、コンビニエンスストアの業務の一つである商品の陳列・廃棄を人の代わりに自動で行ってくれるロボットシステムである。
    • メインタスクは2つあり、自動で商品棚の前に移動することと商品の陳列・廃棄をすることである。
    • メインタスクとは別で、人が商品棚にアクセスしたい時に、ロボットシステムは譲るために退避動作をする。
    • 今回は自動で商品棚の前に移動した時の精度を追求するため、商品の陳列・廃棄タスクをするためのマニピュレーション動作を省く。

    特徴

    • 今回はSEED-Noidと呼ばれるTHK社のサービスロボットをベースとしたロボットシステムを構築した。
    • 商品棚の前までの自律移動をROSで作成し、退避動作のための人検知をRTMで作成した。
    投稿者: 
    藤田尊久

    概要

    特徴

    仕様

    • 言語:
    • OS:

    コンポーネント群

    新規作成

    再利用


    投稿者: 
    鈴木麻友

    概要

    特徴

    仕様

    • 言語:
    • OS:

    コンポーネント群

    新規作成

    再利用


    ソースコード

    発表資料のpdf、及び、モデル発表動画は こちらのページ をご覧下さい。

    ページ

    ダウンロード

    最新バージョン : 2.1.0-RELESE

    統計

    Webサイト統計
    ユーザ数:3399
    プロジェクト統計
    RTコンポーネント309
    RTミドルウエア35
    ツール25
    文書・仕様書2

    OpenRTM@Github

    OpenRTM-aist GitHubサイト

    ROS

    Robot Operating System

    Choreonoid

    モーションエディタ/シミュレータ

    DAQ-Middleware

    ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

    産総研が提供するRTC集

    東京オープンソースロボティクス協会