
投稿者: 
root

概要・特徴

  • 本システムは,ロボットの操縦機能やセンサ情報,複合現実感技術をRTミドルウェアによって統合した,プレイアブルなロボットシステムである.実世界のロボットとヘッドマウントディスプレイを通した表現で,現実世界と仮想世界をリンクさせたゲームとしている.
  • RTミドルウェアを用いたコンポーネントベースのシステムのもと,任意のハードウェアに合わせて入れ替え可能なコンポーネント構成とし,ロボット×複合現実システムの一例として提案する.

https://user-images.githubusercontent.com/20333669/34089392-03c1d180-e3f3-11e7-81bc-aeb687eb5340.jpg

投稿者: 
deguchit0801

概要

  • CRAIN+を用いた名刺交換ロボット

特徴

  • 人が近づき、数秒間立ち止まったら名刺交換を行う

仕様

  • 言語:C++
  • OS: Windows

コンポーネント群

新規作成

  • ManipulatorControl:アーム及びハンドのコントローラ
  • Kinect2main:KinectRTCからDepth情報を受け取り、閾値によって人が近づいた事を検知する
  • allcontroler_test:全体の動き制御
  • Sound:音声出力

再利用

  • KinectRTC:KINECTでキャプチャした深さ情報、スケルトン、カラー画像を出力する
投稿者: 
Takuma

概要

  • 複数台のRaspberryPi MouseとLEDを用いて, 屋内花火を楽しむためのモジュール

特徴

  • LEDをつけた8台のRaspberryPi Mouseを制御して, 花火を模擬する
  • 音声対話機能を有しており, ユーザの要求に対して花火の大きさを変更する

仕様

  • 言語: C++, Python
  • OS: Windows, Linux(Ubuntu)

コンポーネント群

新規作成

  • Hanabigenerator :RaspberryPi Mouseに送る速度指令値を生成
  • LEDcolor_11 :LEDの色を指定し, 後述のLEDControllerにデータを渡すためのコンポーネント
投稿者: 
kurose

概要

title.jpg
abstract.jpg
投稿者: 
openrtm
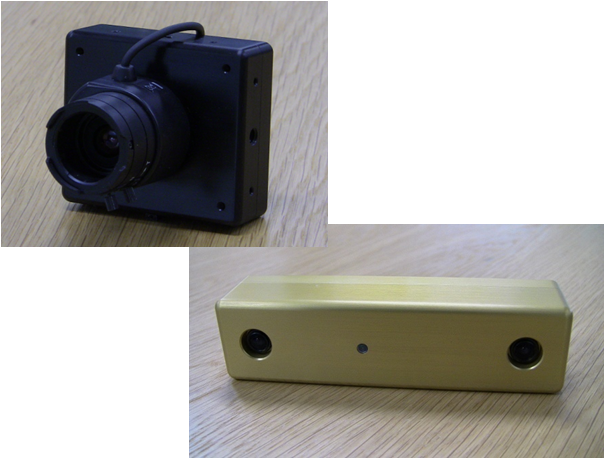
IEEE1394カメラコンポーネント群

概要

  • 様々なIEEE1394カメラコンポーネント群

特徴

  • WindowsではDirectXを利用することで, OpenCVでは利用できなかったIEEE1394カメラが利用可能に
  • PointGrey社のカメラはSDKを利用し, カメラの基本的機能を利用可能
  • Bumblebee:Rawイメージだけでなく, Rectified, Edge, Disparity などの処理済みのイメージを出力可能. Bumblebee用3Dポイントクラウドビューアもあり.
  • Dragonfly等:ベイヤパターンや処理済みのカラーイメージを出力可能.
投稿者: 
Miyamoto Nobuhiko

RTが販売しているUSB出力9軸IMUセンサモジュールに対応したRTC、及びキャリブレーション用ソフトウェアを作成しました。WindowsとLinuxに対応しています。 詳しくはこのページをご覧ください。

投稿者: 
Miyamoto Nobuhiko
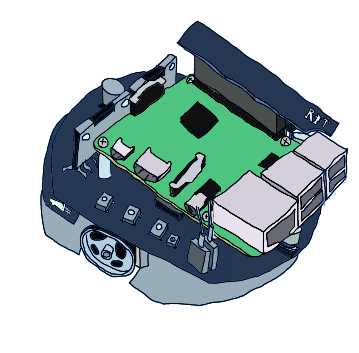
Raspberry Pi Mouse制御のためのRTC、RTシステム

RTが販売しているRaspberry Pi Mouseを制御するためのRTC、RTシステムを作成しました。 詳しくはマニュアルをご覧ください。 RTシステムの動作にはRaspberryPiMouseRTCをインストールしておく必要があります。

投稿者: 
harumi
WiimoteRTC

概要

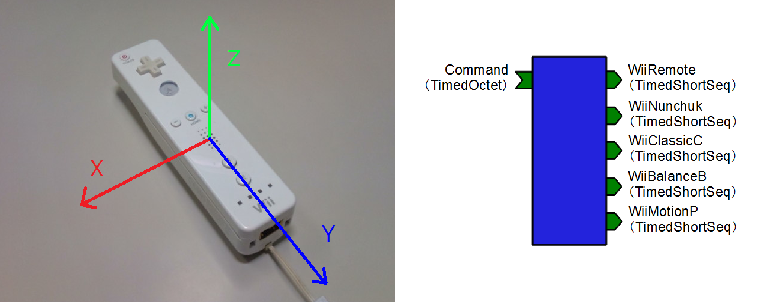
本プログラムは、任天堂株式会社より発売されているWiiリモコンおよび、拡張コントローラ(ヌンチャク、クラシックコントローラ、バランスボード、モーションプラス)の操作、およびデータを送信するコンポーネントです。

Windows7と、VC++2010でのコンパイルと動作確認をしてます。

特徴

  • 依存ライブラリ
  • Wiiリモコンおよび拡張コントローラのヌンチャク、クラシックコントローラ、バランスボード、モーションプラスに対応
  • インポートやコンフィギュレーションからLEDの点灯や振動を操作が可能

ライセンス

  • 修正BSD
投稿者: 
openrtm
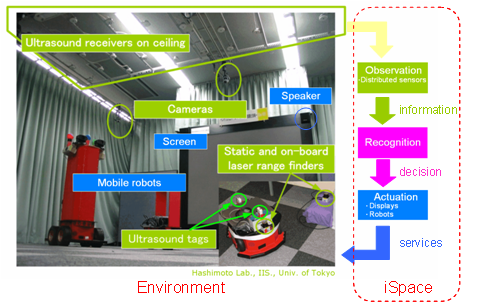
VIRCAによる知能化空間ネットワーク

概要

  • 仮想空間を介した遠隔分散機器の協調
  • インタラクティブな操作や指示を実現
  • リソースの共有や遠隔実験等が可能

特徴

  • 空間知能化 (Intelligent Space: iSpace)
    • 空間内に多数のセンサやアクチュエータを配置し、ネットワーク化
    • センサで観測した情報に基づいてアクチュエータがユーザに支援を提供
  • VIRCA (Virtual Collaboration Arena)
    • 遠隔空間同士を接続し、実験を行うことが可能な仮想空間プラットホーム
  • VIRCA及び知能化空間の各要素を  RTコンポーネントとして実装

仕様

  • Ice (Internet Communication Engine)により OpenRTM-aistを拡張
投稿者: 
ejiri1192

概要

  • 人とのコミュニケーションが不足しやすい長期入院患者などを支援するロボットシステムの開発
  • Grobotが「だるまさんが転んだ」をできるようなシステムを開発

特徴

  • 特定のポーズまで動くと喜んだり、たまに失敗したりする。
  • 画像と音声で今動いていいのかを判断する。

仕様

  • 言語: C++
  • OS: Windows 7

コンポーネント群

新規作成

  • VolumeManager
  • grobot_dancing
  • to_bool
  • AndModule

再利用

  • FaceDetect
  • PortAudioIn

ページ

ダウンロード

最新バージョン : 2.1.0-RELESE

統計

Webサイト統計
ユーザ数:3399
プロジェクト統計
RTコンポーネント309
RTミドルウエア35
ツール25
文書・仕様書2

OpenRTM@Github

OpenRTM-aist GitHubサイト

ROS

Robot Operating System

Choreonoid

モーションエディタ/シミュレータ

DAQ-Middleware

ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

産総研が提供するRTC集

東京オープンソースロボティクス協会