
投稿者: 
trunone

Introduction

This project built a RTC set of Kobuki. Those RTCs are going to build basic functions of Kobubki to be a service robot. For a service robot, basic functions are voice controlling and navigating in the indoor environment. So this project focuses on those two functions.

投稿者: 
RyoTakeuchi

概要

  • ペンタブレット描かれた軌跡の通りにKobukiを移動させる

特徴

  • 軌跡を表示させることができる
  • 移動できない場合はKobukiが停止する

仕様

  • 言語: C++ , Python
  • OS: Windows 7 , MacOSX
  • 入力デバイス: WacomTablet(動作確認デバイス: Intuos 5)

コンポーネント群

  • WacomTablet: Wacom社製タブレットからの位置・筆圧の取得
  • PenKobu: ペンの描画と行動開始命令
  • RouteBuffer: 軌跡を記録する
  • VelocityCommand: Kobukiの制御のためのルートを生成する
  • KobukiAutoMove(編集): ルート情報からKobukiの制御に変換する
投稿者: 
s10tm079@mail.s...
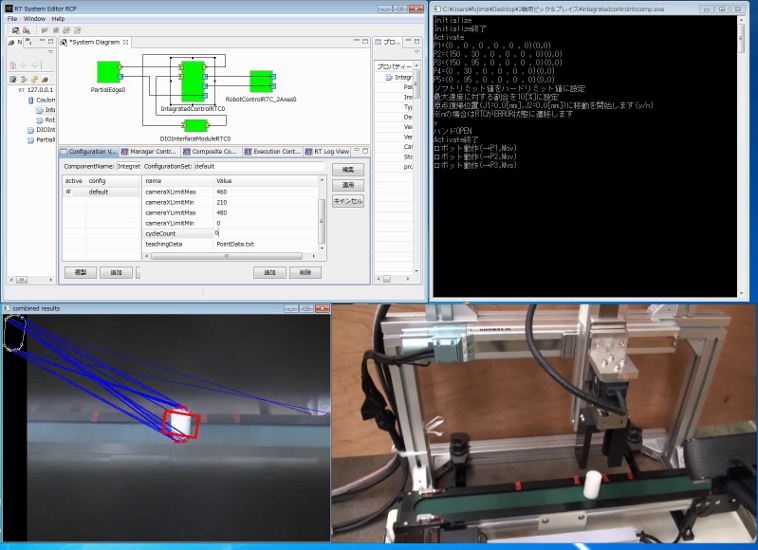
RTミドルウエアの産業応用を目的としたエンジニアリングサンプル(YAMAHA版)

概要

  • SI2013&RTミドルウエアコンテスト2013の応募作品である
    「RTミドルウエアの産業応用を目的としたエンジニアリングサンプルの開発」を
    ヤマハ発動機株式会社製の産業用ロボットに対応させたものである.
  • 本エンジニアリングサンプルでは、ヤマハ発動機株式会社製の
    2軸直交座標型産業用ロボットを用いたピックアンドプレイス作業を実現した.

投稿者: 
srrg
産総研が取りまとめた基本的RTC群(移動機能)

概要

本コンポーネント群はOpenHRP3のシミュレータを用いて、車体速度を入力とする対向二輪型の移動ロボットを経路に沿って走行させる移動機能を統合したモジュール群です。

投稿者: 
Arthur

SLAMアルゴリズムを検証する際、実世界で行うのが望ましいが、なんども環境を作り直して実験するのは非常に煩雑である。 また、前の環境に戻戻すことが難しいなどの問題がある。

投稿者: 
f2um2326

このプロジェクトは機能的に大きく2つに分かれています. 1つはOROCHIの手先に固定したKinectを使用してOROCHI正面に座っている人の顔を検出してOROCHIがその人の顔を追うように動きます. もう1つの機能は,Bluetoothモジュールを備えた車型ロボットの頭部にARマーカーを付け,その上方に設置されたもう一台のKinectを使用して車型のロボットの位置を検出し,ロボットの動きを制御するというものです. 最終的に,OROCHIで検出した顔の輪郭に沿うように車型ロボットが走行することを目標とします.

以下が作成・使用したコンポーネントです

括弧内の文字の説明

・既存:既存のRTCを使用 ・編集:既存のRTCを修正 ・新規:新規に作成したRTC

投稿者: 
root
β-RNAによる学習推論コンポーネント

β-RNAによる学習推論コンポーネント

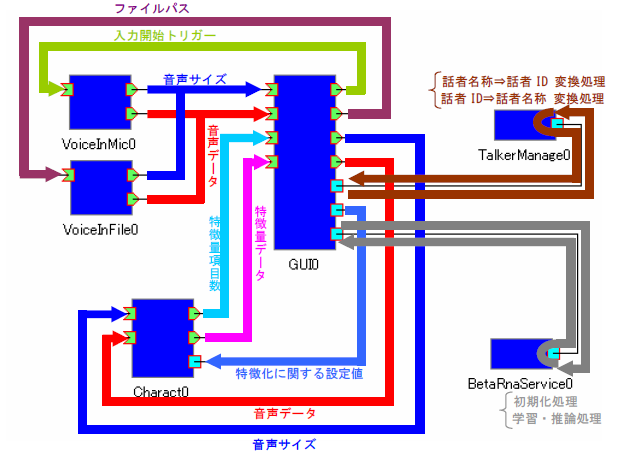
β-RNAは、株式会社アドイン研究所が開発・販売する「ファジィニューロ学習・推論エンジン」です。従来の学習系とは違い、ファイジィ理論とニューラルネットワークの利点を合わせ持つ、新しい学習・推論エンジンです。手本となるデータを学習させるだけで、自分でルールを生成し、学習したルールに基づいて作業を実行します。

開発の背景

実用的なロボットを開発するには、データ(状況)から学習し、推論(判断)をおこなう機能が必要になると考えられます。この、学習、推論機能を、RTコンポーネントとして実現できれば、ロボット開発の効率が向上するはずです。

学習・推論とは?

学習・推論は、人工知能の“機械学習”という分野で研究されています。“機械学習”では、学習・推論を、次のように考えます。

学習
サンプルデータ集合を対象に解析を行い、有用な規則やルールを抽出すること。
推論
“学習”の結果、抽出したルールをもとに、未知のデータに対して、新しい結論を得ること。

学習・推論コンポーネントができること

投稿者: 
sasaki-t

概要

  • ロボットに搭載されたカメラが黒い物体を認識して追跡、もう1台のKobukiを見つけるまで探し回ります。オニKobukiが子Kobukiにタッチするとオニと子が入れ替わります。

投稿者: 
sasaki-t

概要

  • URGセンサを使って、近くにいる人を追従するロボット。別のPCに接続されたジョイスティックをつかって割り込み操作も可能。

投稿者: 
sasaki-t

概要

  • OROCHIがピックアップした荷物をKobukiに積み、Kobukiが届けてくれるシステム。お使いをした後、KobukiはOROCHIのところに戻ってきて、OROCHIに荷物を返します。バンパーのセンサを工夫して、位置決め精度を上げています。

ページ

ダウンロード

最新バージョン : 2.1.0-RELESE

統計

Webサイト統計
ユーザ数:3399
プロジェクト統計
RTコンポーネント309
RTミドルウエア35
ツール25
文書・仕様書2

OpenRTM@Github

OpenRTM-aist GitHubサイト

ROS

Robot Operating System

Choreonoid

モーションエディタ/シミュレータ

DAQ-Middleware

ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

産総研が提供するRTC集

東京オープンソースロボティクス協会