
Project List

投稿者: 
itoharu
音声出力モジュール

概要

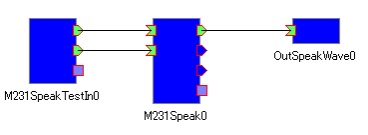
  音声出力コンポーネントは、入力された音素情報を含んだ音声波形データファイルより音声データを抽出し、
  出力します。

ライセンス

   修正BSDライセンスを適用しています。

連絡先

   株式会社イーガー 新規事業開発部
    kubota@mail.eager.co.jp
    〒530-0047 大阪府大阪市北区西天満4-14-3
             住友生命御堂筋ビル17F
    Tel: 06-6360-2050, Fax: 06-6360-2051

投稿者: 
itoharu
音声合成モジュール

概要

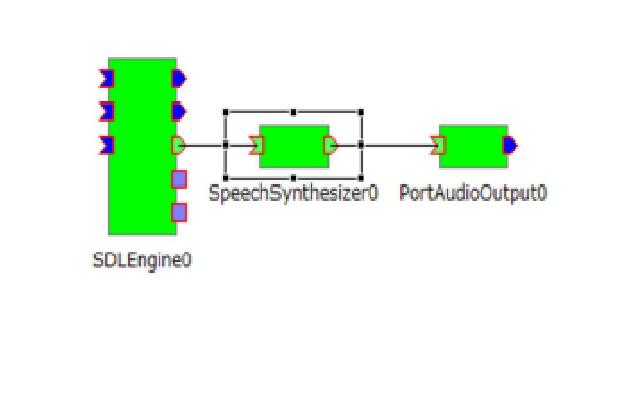
  テキストから音声合成を行い出力するモジュールです。
  音声合成のエンジンには、AquesTalk を使用しています。
  入力された発話用文字列を音声合成エンジンであるAquesTalkに
  渡して音声サウンドデータを合成し、OpenHRIのPortAudioOutput
  モジュール等を利用して出力しています。

ライセンス

  EPLライセンスを適用します。 

連絡先

  九州工業大学情報工学研究院生命情報工学研究系
    ohashi@bio.kyutech.ac.jp 
    TEL/FAX 0948-29-7821/7801  

Download

投稿者: 
ogasawara
音声合成モジュール(イーガー)

概要

  音声合成コンポーネントは入力された文字列から
  音声波形ファイルを生成し、出力します。

ライセンス

  商用利用については、実行形式で有償提供とさせて頂きます。
  詳しくは、下記までご連絡をお願い致します。

連絡先

  株式会社イーガー
   新規事業開発部 次世代ロボット知能化プロジェクト(担当:窪田)
    〒530-0047
    大阪府大阪市北区西天満4-14-3 住友生命御堂筋ビル17F
    Tel : 06-6360-2050
    Fax : 06-6360-2051
    E-mail: kubota@mail.eager.co.jp

投稿者: 
itoharu
音声認識モジュール

概要

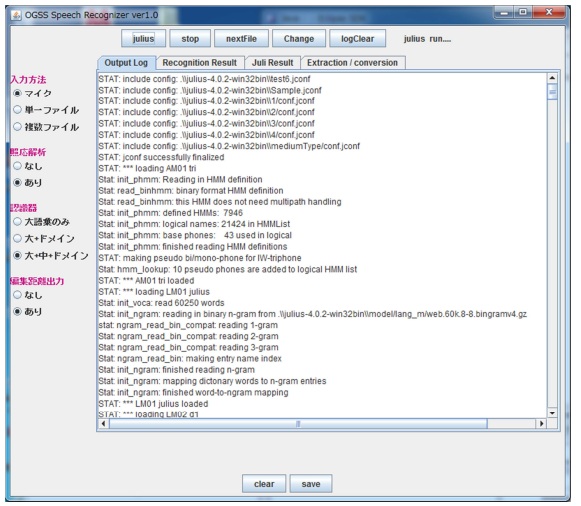
  音声対話のための音声認識するモジュールです。
  認識エンジンには、Julius を使用しています。
  Windows の標準のマイク入力の音声を入力するモジュール
  (例えば、OpenHRIのportaudioinput等)と接続し、認識結果を
  TimedStringのデータポートから出力します。

ライセンス

  EPLライセンスを適用します。 

連絡先

  九州工業大学情報工学研究院生命情報工学研究系
    ohashi@bio.kyutech.ac.jp 
    TEL/FAX 0948-29-7821/7801  

Download

投稿者: 
ogasawara
音声認識モジュール(イーガー)

概要

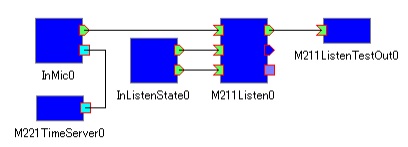
  音声認識コンポーネントは入力された音声波形データを認識し
  文字列で発話内容を出力します。

ライセンス

  商用利用については、実行形式で有償提供とさせて頂きます。
  詳しくは、下記までご連絡をお願い致します。

連絡先

  株式会社イーガー
   新規事業開発部 次世代ロボット知能化プロジェクト(担当:窪田)
    〒530-0047
    大阪府大阪市北区西天満4-14-3 住友生命御堂筋ビル17F
    Tel : 06-6360-2050
    Fax : 06-6360-2051
    E-mail: kubota@mail.eager.co.jp

投稿者: 
itoharu
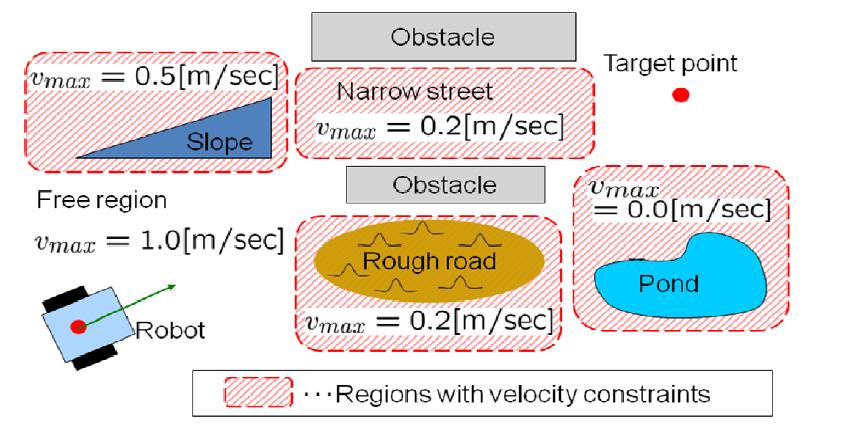
領域制約走行モジュール

概要

  障害物をリアルタイムに回避する自律移動ロボットの障害物回避軌道計画
  を行うモジュールです。オープンソースでの公開です。
  対応OSはwindows 7, Ubuntu 10.04で動作確認しています。

関連モジュール

  beego制御モジュール(オープンソース)
  SegwayRMP制御RTC(オープンソース)

ライセンス

  商用以外の利用の場合、BSDライセンスが適用されます。
  商用利用の際には、個別に使用条件を検討させて頂きます。
  詳しくは、ご連絡をお願い致します。

投稿者: 
ogasawara
頭部ステレオカメラを用いた双腕ロボットによるマニピュレーション作業

概要

本システムは双腕ロボットを用いて工場での部品整理をイメージしたサービスを行うシステムである。
具体的には、作業台に置かれた部品を状況に応じて再配置し、個々の部品を検出して
双腕を活かして箱に整理して入れ、双腕で別の場所に運ぶPick&Place作業を行うものである。
システムソフトウェアは頭部ステレオカメラによる部品認識・双腕ロボットでの作業計画・ロボット動作を
行うための RTC 群で構成される。

投稿者: 
ogasawara
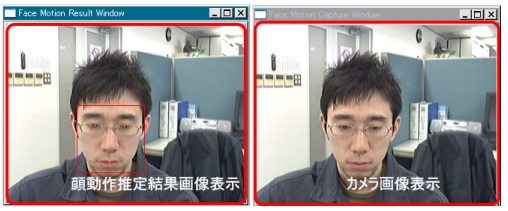
顔動作推定モジュール

概要

  顔動作推定コンポーネントは入力された動画(連続した静止画)から
  人物の顔を検出し、顔の向き、視線、目口開閉度を出力します。

ライセンス

  商用利用については、実行形式で有償提供とさせて頂きます。
  詳しくは、下記までご連絡をお願い致します。

連絡先

  株式会社イーガー
   新規事業開発部 次世代ロボット知能化プロジェクト(担当:窪田)
    〒530-0047
    大阪府大阪市北区西天満4-14-3 住友生命御堂筋ビル17F
    Tel : 06-6360-2050
    Fax : 06-6360-2051
    E-mail: kubota@mail.eager.co.jp

投稿者: 
itoharu
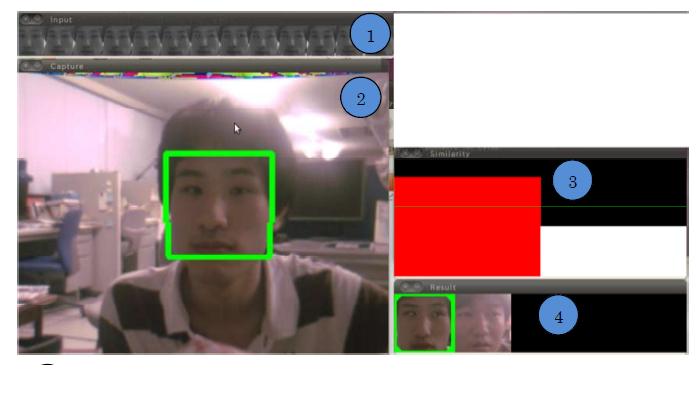
顔認識モジュール

概要

  本モジュールセットは、入力された画像から顔を検出し、検出された人物が
  事前に登録された人物の内の誰であるかを出力するコンポーネントです。
  FaceLearningモジュールとFaceRecogモジュールにより構成されます。
   ・FaceLearningモジュールは、顔認識で用いる各人物の辞書と特徴抽出を
    行うための直交変換行列を生成するプログラムです。
   ・FaceRecogモジュールは、FaceLearningで生成された辞書と変換行列を
    用いて個人認識を行います。
  認識にはKOMSM(Kernel Orthogonal Mutual Subspace Method)を利用しています。

注意事項

  下記ライブラリを使用しています。
   ●OpenCV 2.1.0

投稿者: 
ogasawara

概要

タスクレベルコマンド(菓子Aをトレイの真中へ,等)を
中レベルコマンド(A1点へ移動,ハンドを閉じる,等)へ
書き下して中レベルコンポーネントへ送る

ライセンス

修正BSDライセンスを適用しています.

開発バージョン

3月上旬頃公開予定

連絡先

筑波大学 大学院システム情報工学研究科
aiyama@esys.tsukuba.ac.jp
〒305-8573 茨城県つくば市天王台1-1-1
Tel: 090-3540-5795 FAX: 029-853-6471(専攻事務室)

謝辞

本システムは、新エネルギー・産業技術総合開発機構(NEDO)
次世代ロボット知能化技術開発プロジェクト(HIRO加速案件)の一環として
開発されたことを記し、ここに感謝の意を表する。

ページ

ダウンロード

最新バージョン : 2.1.0-RELESE

統計

Webサイト統計
ユーザ数:3399
プロジェクト統計
RTコンポーネント309
RTミドルウエア35
ツール25
文書・仕様書2

OpenRTM@Github

OpenRTM-aist GitHubサイト

ROS

Robot Operating System

Choreonoid

モーションエディタ/シミュレータ

DAQ-Middleware

ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

産総研が提供するRTC集

東京オープンソースロボティクス協会