
Project List

投稿者: 
root

概要

  • 研究室にて開発中の「商品陳列廃棄ロボット」の移動台車で発生する問題を解決した。移動台車には、4輪メカナムホイールと、制御用モータドライバにTF-2MD3-R6を2台使用している。動作中に「Connection to COM** was closed.」というメッセージが表示され、接続が切れる問題に悩まされていた。最終的に、TF-2MD3-R6のUSBコネクタ部分の接触不良を防止することで問題が解決された。

目的

  • TF-2MD3-R6接続中に発生する問題を解決する
  • 症状:COMポートが閉じ、通信ができなくなる
  • エラーメッセージ:Connection to COM** was closed.

検証

エラー発生を防ぐための試み
  • 1.USBの種類を変更(接続先をUSB3.0からUSB2.0に変更)
  • 2.USBハブの有無を変更(ハブを介さず直接PCに接続)
投稿者: 
itoharu
TimedOdometryHubRTC

概要

  このコンポーネントはTimed Odometry データを複数に分岐するコンポー
  ネントです。

ライセンス

  修正BSDライセンスを適用しています。

連絡先

  豊橋技術科学大学 情報・知能工学系
    rtc@aisl.cs.tut.ac.jp
    〒441-8580 愛知県豊橋市天伯町雲雀ヶ丘1-1
    TEL: 0532-44-6826 URL: http://www.aisl.cs.tut.ac.jp/

投稿者: 
itoharu
TimedVelocityHubRTC

概要

  このコンポーネントはTimed Velocity データを複数に分岐するコンポー
  ネントです。

ライセンス

  修正BSDライセンスを適用しています。

投稿者: 
ogasawara
Top-URG RTC (北陽電機社製:UTM-30LX)

概要

  北陽電機社製のTop-URG(UTM-30LX)のRTC。
  実行バイナリとマニュアルのみの配布。
  独自定義のIDLによりデータポートとサービスポートを規定。

注意事項

  Ubuntu
    InterfaceGuidelineに準拠したデータポートを追加。
  Windows
    ACEをcoilに、ロガーをlog4cxxからOpenRTM標準のロガーに変更しました。
    InterfaceGuidelineに準拠したデータポートを追加。
  OpenRTM.NET
    set系のサービスには未対応。
    OpenRTM.NET-1.2.1に対応。

ライセンス

  非営利・非商用での利用に限り、バイナリーファイルにて
  無償公開にしています。
  商用利用やソースコードの提供に関しましては
  下記へご相談ください。

投稿者: 
itoharu
Topurg_LRF

概要

本プログラムは人発見モジュール(LRF)を使用する際に用いる北陽電機社製
『Top-URG』のデータ取得用RTコンポーネントです。
・Topurg_LRFコンポーネントを単体で使用するとTop-URGから距離データ[mm]
 を取得出来ます。出力データはTop-URGによって得られる各捜査線上の
 距離データがTimedLongSeqの形式で出力されます。サービスポートには
 検出データの個数,捜査角,初期角度のデータが入っています。
・人発見モジュール(LRF)と接続して使用する際の詳細については、その
 ドキュメント(readme.txt)を参照して下さい。

関連モジュール

  人発見モジュール(LRF) 

ライセンス

修正BSDライセンスを適用しています。
詳しくは、ご連絡をお願い致します。

投稿者: 
harumi
T型自律走行ロボット

概要

  • Kinectを用いて人の姿勢を認識させ、その人へ向かって自立走行して目の前で止まるシステムである。
  • 移動体はT型ロボットベースを用いる。

背景

  • 東京都日野市は、「スポーツ祭東京2013」の来場者に、 大会の情報提供、日野市の魅力発信、日野市内企業の技術力PR することを目的に、「日野おもてなしロボット」を作製することになった

仕様

  • 言語: C++(仮)
  • OS: Windows(仮)

コンポーネント群

新規作成

  • WallGuidedPlanner
    • URGで障害物と判定された時に移動体の動きを止める。
  • Motion
    投稿者: 
    itoharu

    概要

      センサー(ucodeマーカ)から受信したucodeを解決して、位置情報を出力するモジュール群です。
      ucode は、国土交通省が進めている自立移動支援プロジェクトにも適用されている環境インフラ情報コードです。
      本モジュールではucode アーキテクチャに準拠した認識モジュールを実装することで、既存の環境インフラ情報を
      利用した自己位置同定が可能です。
      現バージョンでは、赤外線ucodeマーカに対応しています。
      動作OSは、T-Kernel, WindowsXP, Linux に対応しています。
      詳しくは、以下のURLを参照してください。
        http://sourceforge.jp/projects/rtm-t-kernel/releases/

    ライセンス

      Apache License 2.0ライセンスを適用いたします。

    投稿者: 
    s-kurihara
    URGセンサRTコンポーネント on Armadillo240

    概要

    Armadilloと北陽電機URGセンサとを組み合わせ、分散センサシステムを簡単に構築するためのユニットです。 Armadillo240上ではURGセンサRTコンポーネントが動作します。

    投稿者: 
    ogasawara
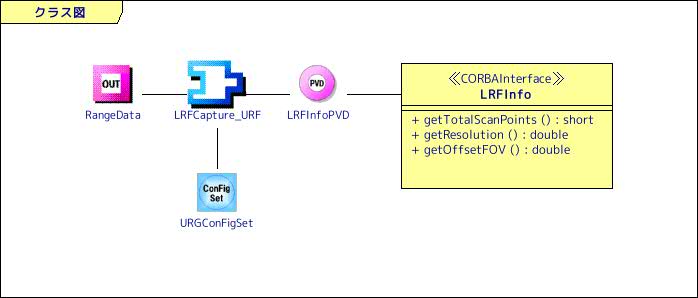
    URG用LRFキャプチャコンポーネント

    概要)

      本コンポーネントは北陽製レーザレンジファインダURGシリーズの
      データ取得用RTコンポーネントです。

    ライセンス)

      修正BSDライセンスを適用しています。
      詳しくは、ご連絡をお願い致します。

    連絡先)

      奈良先端科学技術大学院大学 情報科学研究科
       robotics-staff@is.naist.jp
       〒630-0192 奈良県 生駒市 高山町 8916-5
       Tel: 0743-72-5376, Fax: 0743-72-5379

    投稿者: 
    ogasawara

    概要

    共通カメラIFに準拠したカメラ画像取得コンポーネントです.

    ライセンス

    修正BSDライセンスを適用しています.

    開発バージョン

    リンク先参照

    連絡先

    奈良先端科学技術大学院大学 情報科学研究科
    robotics-staff@is.naist.jp
    〒630-0192 奈良県 生駒市 高山町 8916-5
    Tel: 0743-72-5371, Fax: 0743-72-5379

    謝辞

    本システムは、新エネルギー・産業技術総合開発機構(NEDO)
    次世代ロボット知能化技術開発プロジェクト(HIRO加速案件)の一環として
    開発されたことを記し、ここに感謝の意を表する。

    ページ

    ダウンロード

    最新バージョン : 2.1.0-RELESE

    統計

    Webサイト統計
    ユーザ数:3399
    プロジェクト統計
    RTコンポーネント309
    RTミドルウエア35
    ツール25
    文書・仕様書2

    OpenRTM@Github

    OpenRTM-aist GitHubサイト

    ROS

    Robot Operating System

    Choreonoid

    モーションエディタ/シミュレータ

    DAQ-Middleware

    ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

    産総研が提供するRTC集

    東京オープンソースロボティクス協会