
Project List

Author: 
itoharu
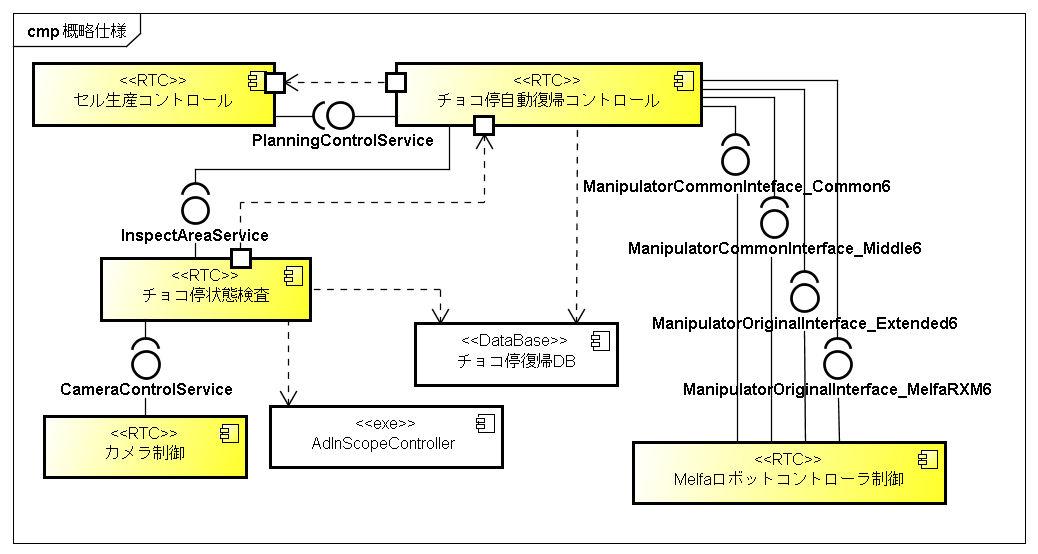
チョコ停状態検査RTC

概要

  チョコ停自動復帰RTC群は、ロボット制御セル生産システムにおけるチョコ停(軽微な原因による一時的な
  停止)に対し、人の手を介さずに自動的に異常状態から復帰することを目的とするRTC群です。
  この中で本RTCは、チョコ停発生エリアにおける異常内容の識別から異常物の位置検出を行います。

注意事項

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

Author: 
itoharu
チョコ停自動復帰コントロールRTC

概要

  チョコ停自動復帰 RTC群は、ロボット制御セル生産システムにおける
  チョコ停(軽微な原因による一時的な停止)に対し、人の手を介さずに
  自動的に異常状態から復帰することを目的とするRTC群です。
  この中で本RTCは、チョコ停状態検査RTC(SENSE)や三菱電機製MelfaRXM
  向けロボットコントローラ制御用RTC(ACT)を用いて、異常状態からの
  復帰を行う。

注意事項

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Author: 
fsi-katami

Youtube動画の貼り付け

Author: 
ogasawara

概要

テンプレートマッチングを用いた対象物の位置・姿勢推定のためのアルゴリズムです. pythonスクリプトから制御することを想定しております. OpenMPを利用して並列化による高速化も実現しています.

ライセンス

修正BSDライセンスを適用しています.

開発バージョン

3月上旬頃公開予定

連絡先

奈良先端科学技術大学院大学 情報科学研究科
robotics-staff@is.naist.jp
〒630-0192 奈良県 生駒市 高山町 8916-5
Tel: 0743-72-5371, Fax: 0743-72-5379

謝辞

本システムは、新エネルギー・産業技術総合開発機構(NEDO)
次世代ロボット知能化技術開発プロジェクト(HIRO加速案件)の一環として
開発されたことを記し、ここに感謝の意を表する。

Author: 
ogasawara

概要

LRFからデータを取得するためのコンポーネントです.

ライセンス

修正BSDライセンスを適用しています.

開発バージョン

3月上旬頃公開予定

連絡先

奈良先端科学技術大学院大学 情報科学研究科
robotics-staff@is.naist.jp
〒630-0192 奈良県 生駒市 高山町 8916-5
Tel: 0743-72-5371, Fax: 0743-72-5379

謝辞

本システムは、新エネルギー・産業技術総合開発機構(NEDO)
次世代ロボット知能化技術開発プロジェクト(HIRO加速案件)の一環として
開発されたことを記し、ここに感謝の意を表する。

Author: 
itoharu
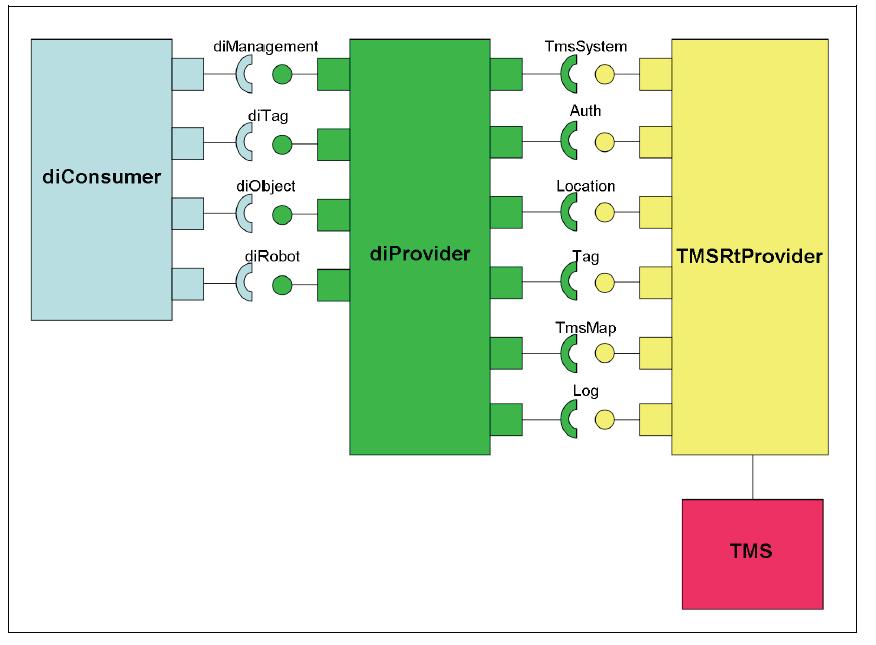
データ解釈モジュール

概要

本モジュールはデータベース(タウンマネジメントシステムRTC)に対して、環境中のオブジェクト情報の登録・更新・検索・取得を行うモジュールです。情報取得の際に、提供先に合わせて適切な座標変換を行います。

関連モジュール

タウンマネジメントシステムRTC

ライセンス

修正BSDライセンスを適用しています。

連絡先

東京大学大学院工学系研究科 精密工学専攻 淺間研究室
E-Mail : rtc-contact@robot.t.u-tokyo.ac.jp
〒113-8656 東京都文京区本郷 7-3-1
Tel : 03-5841-6486

Download

Author: 
noda.akio
ハイブリッド視覚補正(2D)

概要

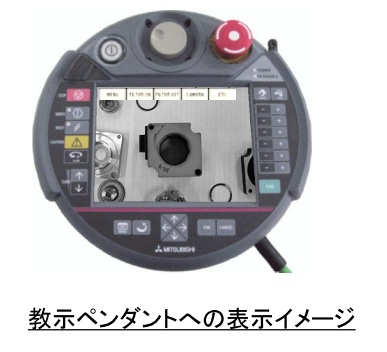
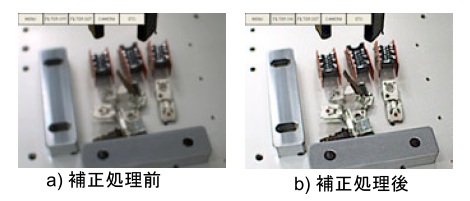
  ロボットの教示作業をカメラ画像を見ながら対話的に行う用途を想定し
  画面上での視認性を向上させるためのエッジ強調処理、コントラスト変換
  などの画像処理を行います。
  入力されたビットマップ画像に対して、画像変換処理を行い、その結果
  画像(ビットマップ)を出力するモジュールです。

ライセンス

  商用利用については、実行形式で有償提供とさせて頂きます。
  詳しい内容については、下記へご連絡願います。

Author: 
noda.akio
ハイブリッド視覚補正(3D)

概要

  ロボットの教示作業をカメラ画像を見ながら対話的に行う用途を想定し
  画面上で指示されたポイント、領域に対応する3次元距離データを利用して
  各種データ出力を行います。
  入力されたビットマップ画像、3次元距離データを利用して、下記の処理を行い
  その結果画像(ビットマップ)、および結果データを出力するモジュールです。
  ・法線方向算出
  ・水平方向目標位置算出
  ・深さ算出

ライセンス

  商用利用については、実行形式で有償提供とさせて頂きます。
  詳しい内容については、下記へご連絡願います。

Author: 
itoharu

概要

  グリッドマップデータの縮小を行うためのモジュールです。
  地図情報管理モジュールのグリッドマップデータを用いて, ダイクストラによる経路計画を立てるための下準備に使用します。
   ・マップのGUI表示が可能。
   ※マニュアルは、地図情報管理モジュール、ダイクストラモジュールと共通です。

ライセンス

  BSDライセンスを適用しています。
  詳しくは、ご連絡をお願い致します。

Author: 
noda.akio
ハンドライブラリモジュール

概要

  押し操作の準静的解析に基づいたロボットハンドの把持解析を行うための
  RTCサービスポートを提供する。把持解析では、摩擦のある水平面上に
  置かれた対象物体を複数の指で押した際の指の動きから、対象物体の動き
  を求める。

ライセンス

  商用利用については、実行形式で有償提供とさせて頂きます。
  詳しい内容については、下記へご連絡願います。

Pages

Download

latest Releases : 2.0.0-RELESE

2.1.0-RELESE Download page
2.0.1-RELESE Download page

Number of Projects

Choreonoid

Motion editor/Dynamics simulator

OpenHRP3

Dynamics simulator

OpenRTP

Integrated Development Platform

AIST RTC collection

RT-Components collection by AIST

TORK

Tokyo Opensource Robotics Association

DAQ-Middleware

Middleware for DAQ (Data Aquisition) by KEK