
Project List

Author: 
ogasawara

概要

対象物のテクスチャ等の特徴量を基に 物体認識を行い,認識結果に基づいてお菓子などの日用品の多品種個別識別とそのハンドリングを実現するコンポーネント群です.
和菓子の店頭販売をイメージし,ユーザの発見,ユーザとインタラクション,和菓子の認識,和菓子のハンドリングを行うためのコンポーネントとサンプルを提供します.

モジュール構成

カメラベース人物発見モジュール群
  人発見コンポーネント

Author: 
Tao ASATO

概要

  • OROCHIのエンドエフェクタに取り付けた泡だて器を用いてボウルの中身をかき混ぜるシステム

特徴

  • エンドエフェクタに取り付けたカメラの画像を基に、ボウルの中心まで移動する
  • ボウルの半径を基に、かき混ぜる円軌道の半径が変わる

仕様

  • 言語: C++
  • OS: Windows 7, ubuntu14.04

コンポーネント群

新規作成

  • CircleTracer, huriwake, hyouji, PicsToMetric, MotionGenerator

再利用

  • OrochiRTC, CameraViewer, OpenCVCamera,
Author: 
sasaki-t

概要

  • ロボットに搭載されたカメラが黒い物体を認識して追跡、もう1台のKobukiを見つけるまで探し回ります。オニKobukiが子Kobukiにタッチするとオニと子が入れ替わります。

Author: 
豊田みのり
きゃりーきゃりー

概要

  • RTM × カメラ × ロボット
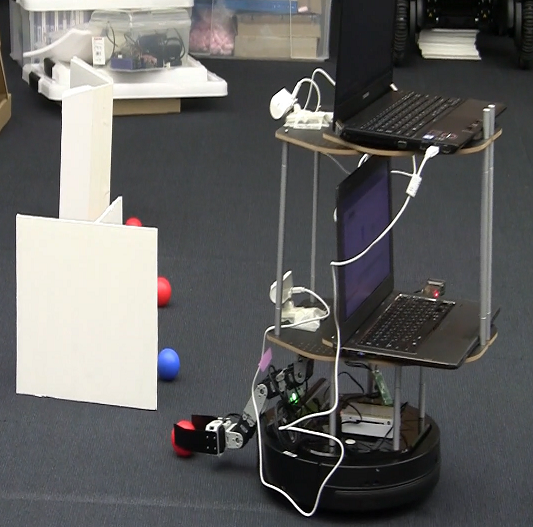
  • コントローラーでロボットを操作して,制限時間内にできるだけ多くのボールをゲット!

特徴

  • ロボット視点でのゲーム
  • ロボット前方についたアームで物体をつかむ,移動することが可能

仕様

  • 言語: C++、Python
  • OS: Windows、Linux

コンポーネント群

新規作成

  • RACDTimerController:コントローラーからの入力を各コンポーネントへ出力.
  • Timer:ゲーム開始から終了までの時間を計測.ゲーム終了時ロボットを停止.
  • CameraActivator:コントローラーからの入力で表示するカメラの切り替え.
  • DrawContour:カメラで表示されたボールにマーカーを付与.
Author: 
harumi
じゃんけんロボットシステム

概要

  • G-ROBOTSとじゃんけんをするロボットシステム
    702941.jpg

特徴

  • G-ROBOTSの姿勢でじゃんけんを表現
  • じゃんけんの勝ち負けを自動で判断

仕様

  • 言語: C++, Python
  • OS: Windows, Linux

コンポーネント群

新規作成

    Author: 
    kurose

    概要

    title.jpg
    abstract.jpg
    Author: 
    金村 杏美
    ねずpiパーティ4

    概要

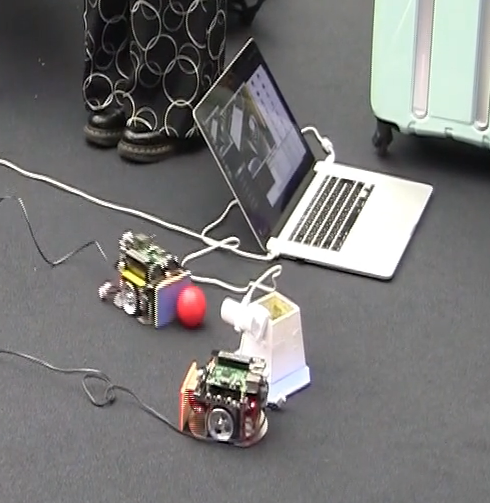
    • RaspberryPiMouseとWebカメラを用いた2vs2サッカーゲーム

    特徴

    • Webカメラによる色の識別を使った移動制御
    • ゲームの結果をディスプレイに表示

    仕様

    • 言語: C++
    • OS: Windows、Linux

    コンポーネント群

    新規作成

    再利用

    • JoystickToVelocity SMFLJoystickのデータをVelocity2D型に変更するコンポーネント
    • SMFLJoystick RaspberryPiMouseをジョイスティックで操作するコンポーネント
    Author: 
    ejiri1192

    概要

    • 人とのコミュニケーションが不足しやすい長期入院患者などを支援するロボットシステムの開発
    • Grobotが「だるまさんが転んだ」をできるようなシステムを開発

    特徴

    • 特定のポーズまで動くと喜んだり、たまに失敗したりする。
    • 画像と音声で今動いていいのかを判断する。

    仕様

    • 言語: C++
    • OS: Windows 7

    コンポーネント群

    新規作成

    • VolumeManager
    • grobot_dancing
    • to_bool
    • AndModule

    再利用

    • FaceDetect
    • PortAudioIn
    Author: 
    itoharu
    アピアランスベース物体位置・姿勢推定コンポーネント

    概要

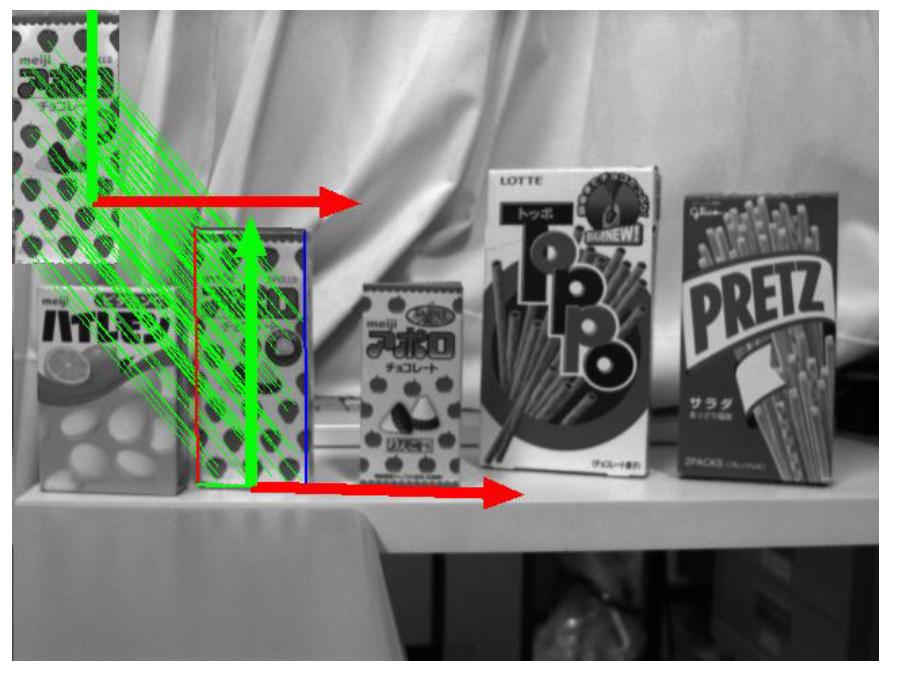
      本モジュールでは,ロバストな認識が可能なSIFTアルゴリズムをGPU実装し,
      さらにその認識結果から対象物の位置・姿勢を推定するコンポーネントです。
      本コンポーネントでは,SIFTの演算にGPUを利用し,このライブラリとして
      NVIDIA社が提供するCUDAの環境を利用しております。そのため,CUDAが
      動作するGPUを内蔵していることが動作条件となりますので,ご注意
      ください。
      知能化プロジェクト共通カメラインタフェースに対応しているため,対応して
      いるカメラモジュールであれば自由に利用が可能です。

    注意事項

      下記ライブラリ、及びツールを使用しています。
       ●OpenCV 2.3.1
       ●CUDA SDK 4.0
       ●CUDA toolkit 4.0

    ライセンス

      修正BSDライセンスを適用しています。

    Author: 
    itoharu
    アピアランスベース物体位置・姿勢推定コンポーネント(CPU版)

    概要

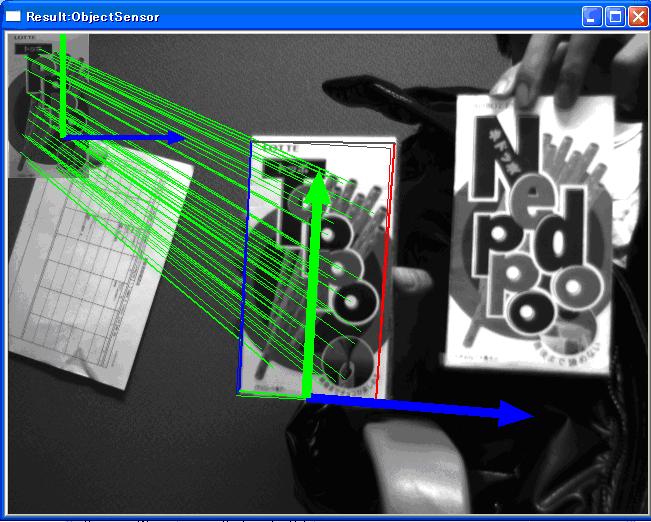
      本コンポーネントは予め取得した画像をモデルとして,アピアランスベースの
      任意物体の検出及び位置・姿勢の推定を行う。SIFT特徴を用いることで,
      日常環境における照明条件の変化や物体の見え方におけるスケール変化,
      回転変化に強固な物体検出を実現する。

    注意事項

      下記ライブラリを使用しています。
       ●OpenCV 1.1

    ライセンス

       修正BSDライセンスを適用しています。
       詳しくは、ご連絡をお願い致します。

    連絡先

       国立大学法人 大阪大学 大学院基礎工学研究科
        k-oohara@arai-lab.sys.es.osaka-u.ac.jp
        〒560-8531 大阪府豊中市待兼山町1-3
        Tel: 06-6850-6368, Fax: 06-6850-6341

    Pages

    Download

    latest Releases : 2.0.0-RELESE

    2.1.0-RELESE Download page
    2.0.1-RELESE Download page

    Number of Projects

    Choreonoid

    Motion editor/Dynamics simulator

    OpenHRP3

    Dynamics simulator

    OpenRTP

    Integrated Development Platform

    AIST RTC collection

    RT-Components collection by AIST

    TORK

    Tokyo Opensource Robotics Association

    DAQ-Middleware

    Middleware for DAQ (Data Aquisition) by KEK