
Project List

投稿者: 
itoharu
ジャイロ情報管理モジュール

概要

  本モジュールは、ジャイロセンサの角度データと目標角度を入力し偏角を演算し、
  出力する知能モジュールです。
  直進制御や旋回制御にて、左右の車輪速度を決定するために用います。

注意事項

  下記の依存パッケージを必要とします。
   ●Python-2.4.4.msi
   ●JAVA実行環境:http://java.com/ja/download/

ライセンス

  本モジュールは、有償によるバイナリ提供とします。
  詳細については、下記連絡先にお問い合わせ下さい。 

連絡先

  富士重工業株式会社 エコテクノロジーカンパニー クリーンロボットプロジェクト
    AdachiY@utu.subaru-fhi.co.jp
投稿者: 
itoharu
ジャイロ認識モジュール

概要

  本モジュールは、ジャイロセンサの認識を行なう知能モジュールです。
  この角度データは直進や旋回制御に用いられます。

注意事項

  下記の依存パッケージを必要とします。
   ●Python-2.4.4.msi
   ●JAVA実行環境:http://java.com/ja/download/

ライセンス

  本モジュールは、有償によるバイナリ提供とします。
  詳細については、下記連絡先にお問い合わせ下さい。 

連絡先

  富士重工業株式会社 エコテクノロジーカンパニー クリーンロボットプロジェクト
    AdachiY@utu.subaru-fhi.co.jp
    〒320-8564 宇都宮市陽南1-1- 11

投稿者: 
ogasawara

概要

  市販ゲームパッド用のRTCです。ボタンON,OFFやスティックの値を出力します。
  また、ゲームバッドの操作に合わせてIIS::TimedVelocity形式の速度指令を出力します。
  ドキュメントは、RTモジュールファイルに含まれています。

ライセンス

  EPL 1.0

連絡先

  千葉工業大学
   未来ロボット技術研究センター(furo)
   http://www.furo.org/
   email:info@furo.org

謝辞

  本システムは、新エネルギー・産業技術総合開発機構(NEDO)
  次世代ロボット知能化技術開発プロジェクトの一環として
  開発されたことを記し、ここに感謝の意を表する。

投稿者: 
itoharu

概要

  本コンポーネントは,CameraImage型でステレオカメラの両眼画像を取得し,内部パラメータ,
  外部パラメータを推定するためのコンポーネントです。

注意事項

  以下のパッケージの追加インストールが必要になります。
   ●opencv2.2 
   ●RTMEXTenderが必要です。詳細は
    http://www.jsk.t.u-tokyo.ac.jp/~h-yaguchi/rtmext/
    を参照してください。

ライセンス

  修正BSDライセンスに基づき配布されます。
  詳しくは、LICENSE.txtファイルをご覧ください。

連絡先

  東京大学 知能機械情報学専攻 情報システム工学研究室
     itngr@jsk.t.u-tokyo.ac.jp
投稿者: 
ogasawara
ステレオ楕円画像認識モジュール

概要

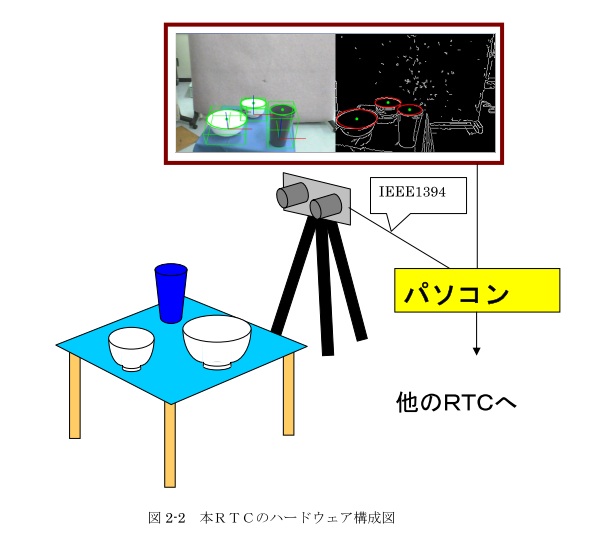
  本コンポーネントは、共通Sense I/Fを備えた画像認識コンポーネントで
  ステレオカメラで物体(皿やコップ)の円弧(楕円)を検出し
  予め登録した半径データと照合して、その位置・姿勢を算出するものである。
  同時に複数の楕円を認識でき、算出した位置・姿勢をワイヤーフレームで
  実写画像に重畳して表示することができる。

ライセンス

  バイナリーを無償提供とさせて頂きます。
  詳しい内容については、下記へご連絡願います。

連絡先

  株式会社 東芝
   研究開発センター 機械・システムラボラトリー
    〒212-8582 川崎市幸区小向東芝町1
    Tel :044-549-2193
    Email:atsushi.sugahara@toshiba.co.jp

投稿者: 
ogasawara
ステレオ画像取得RTC

概要

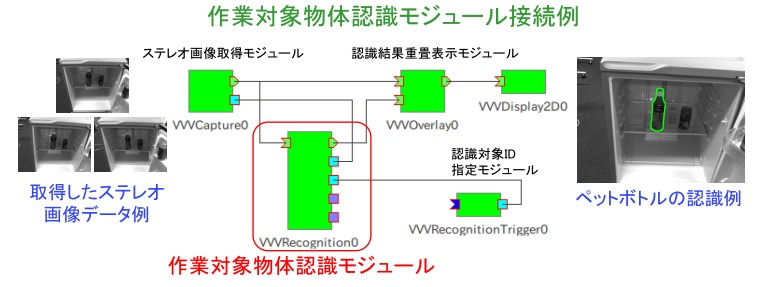
  計算機に接続された複数のカメラを用いて、産総研VVV形式に基づく
  ステレオ画像データを作成し出力するモジュールです。

  関連モジュール
    作業対象物認識モジュール群
    認識結果の重畳表示RTC
    画像データの表示RTC

注意事項

  利用に際しては高機能3次元視覚システムVVVのキャリブレーションデータが必要になります。
  詳細に関しましては下記へお問い合わせ下さい。

投稿者: 
itoharu
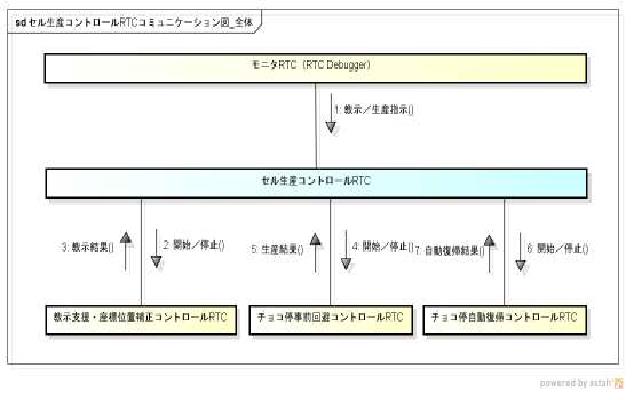
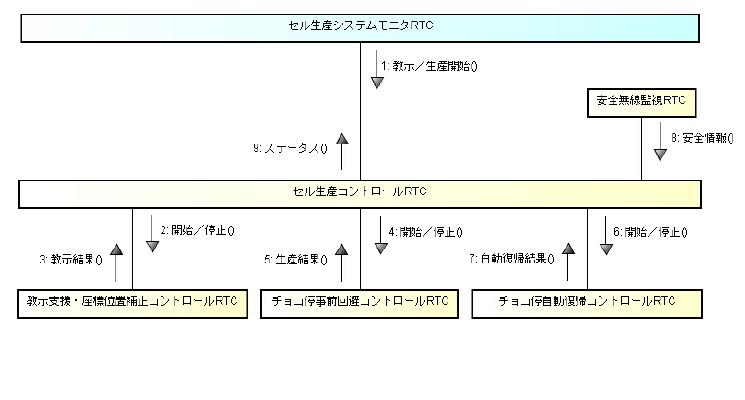
セル生産コントロール

概要

  本RTコンポーネントは、ロボット制御セル生産システムにおける「教示」と
  「生産」の2つの状態を制御する機能を有する。

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

投稿者: 
itoharu
セル生産システムモニタRTC

概要

  本RTコンポーネントは、ロボット制御セル生産システムの状態(生産中、
  教示中、チョコ停中など)を作業者へ表示する機能を有する。

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

投稿者: 
itoharu
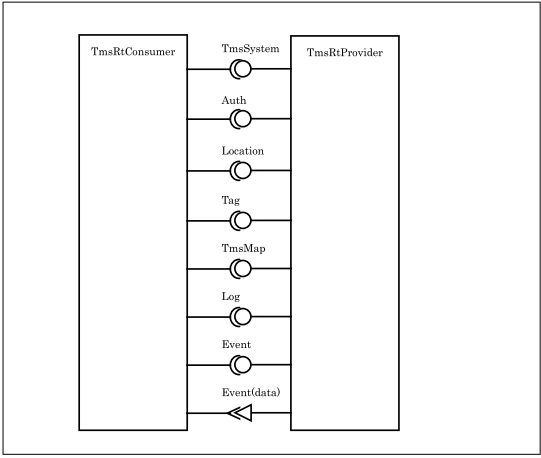
タウンマネジメントシステムRTC

概要

  環境情報の収集・管理・提供を行う情報管理機構であるタウンマネジメントシステムを、RTMプラットフォーム上で
  利用するためのコンポーネントです。

注意事項

  ●利用にはタウンマネジメントシステムが必要です。コンポーネントに同梱しております。
  

ページ

ダウンロード

最新バージョン : 2.1.0-RELESE

統計

Webサイト統計
ユーザ数:3399
プロジェクト統計
RTコンポーネント309
RTミドルウエア35
ツール25
文書・仕様書2

OpenRTM@Github

OpenRTM-aist GitHubサイト

ROS

Robot Operating System

Choreonoid

モーションエディタ/シミュレータ

DAQ-Middleware

ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

産総研が提供するRTC集

東京オープンソースロボティクス協会