


作業知能モジュール群
MELFA外部制御モジュール
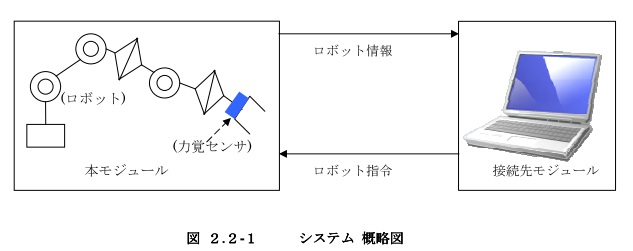
概要
三菱電機産業用ロボット(MELFA)とニッタ製力覚センサの協調動作を
制御するためのRTC入出力ポートを提供する。
ライセンス
商用利用については、実行形式で有償提供とさせて頂きます。
詳しい内容については、下記へご連絡願います。
連絡先
三菱電機株式会社
先端技術総合研究所 業務部 技術情報課
http://www.MitsubishiElectric.co.jp/corporate/randd/inquiry/index_at.html
お問い合わせ窓口)
ATC_webmaster@ra.MitsubishiElectric.co.jp
謝辞
本システムは、新エネルギー・産業技術総合開発機構(NEDO)
次世代ロボット知能化技術開発プロジェクトの一環として
開発されたことを記し、ここに感謝の意を表する。
カメラコンポーネント
概要
本コンポーネントはPoint Gray製IEEE1394カメラであるFlea,Flea2,
さらにはUSB接続のWebカメラに対応し,個々のカメラから獲得された画像を出力する。
カメラの制御およびカメラ出力用のインタフェースは,知能化プロジェクトで規定された共通I/Fに準拠している.
注意事項
下記ライブラリを使用しています。
●OpenCV 1.1 / OpenCV 2.3.1
●Fly Capture v1.8 Release 23
●Web カメラドイバ
ライセンス
修正BSDライセンスを適用しています。
詳しくは、ご連絡をお願い致します。
連絡先
国立大学法人 大阪大学 大学院基礎工学研究科 k-oohara@arai-lab.sys.es.osaka-u.ac.jp
〒560-8531 大阪府豊中市待兼山町1-3
Tel: 06-6850-6368, Fax: 06-6850-6341
http://www-arailab.sys.es.osaka-u.ac.jp/CameraIF/
Download
| Ver | RTM | OS | 言語 | モジュール本体 | ドキュメント | Date |
| 1.0 | 1.0 | WindowsXP | C++ | CameraComponents.zip | Manuals.zip | 2012.01.10 |
| 1.0 | 0.4.x / 1.0 | WindowsXP | C++ | RTFireWebCamera.zip | RTFireWebCamera_manual.zip | 2010.10.17 |
PA10と組み合わせたカメラキャリブレーションシステム
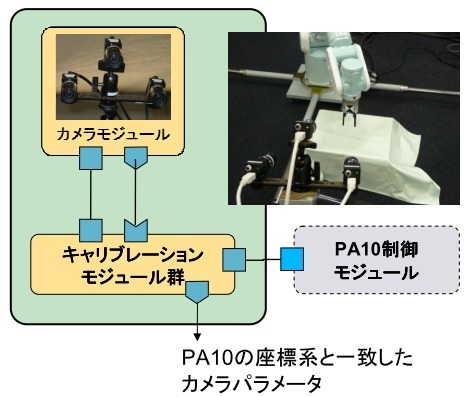
概要
PA10のアームに添付したマーカを環境に固定したカメラで観測することで
カメラのキャリブレーションとPA10-カメラ間の座標の一致を同時に行います。
※本RTC群の動作にはステレオ画像取得RTCが必要です。
別途ご用意願います。
注意事項
利用に際しては対象物体に関する高機能3次元視覚システムVVVの
モデルデータが必要になります。
詳細に関しましてはお問い合わせ下さい。
ライセンス
実行ファイルを有償でご提供させて頂きます。
詳しくは、下記へご相談ください。
連絡先
独立行政法人 産業技術総合研究所
知能システム研究部門 タスクビジョン研究グループ
〒 305-8568 茨城県つくば市梅園 1-1-1 中央第二
email:irtsp-vvv@m.aist.go.jp
謝辞
本システムは、新エネルギー・産業技術総合開発機構(NEDO)
次世代ロボット知能化技術開発プロジェクトの一環として
開発されたことを記し、ここに感謝の意を表する。
Download
| Ver. | RTM | OS | 言語 | ドキュメント | Date |
| 0.9 | 1.0.0 | Ubuntu | C++ | VVVCalibPA10.zip | 2011.08.12 |
アームユニットRTC
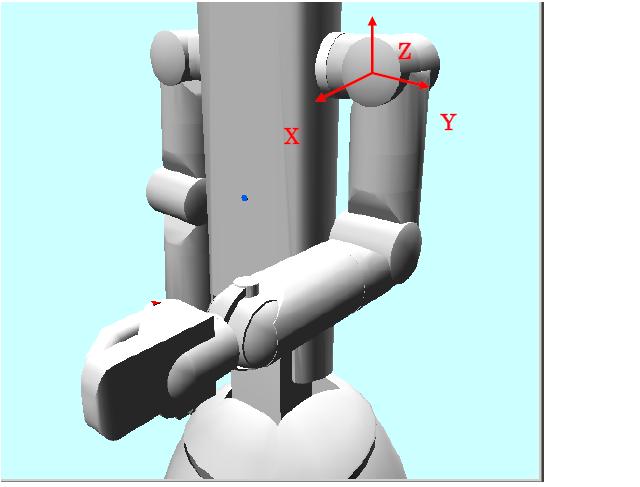
概要
本RTCは、安川電機のSmartPalをはじめとするアームユニットをRTC化したものであり、ハードウェア依存のRTCです。
ソースコードは非公開です。
ライセンス
ハードウェアに組み込んで提供します(ファームウェア)ので、ユーザが他に転用することはできません。
連絡先
株式会社 安川電機 技術開発本部 開発研究所adachi@yaskawa.co.jp
Tel:093-571-6026
Download
| Ver. | RTM | OS | 言語 | ドキュメント | Date |
| Ver3.0 | 1.0.0 | WindowsXP | Java | ArmUnitRTC_3_0_Document.zip | 2011.05.12 |
セル生産システムモニタRTC
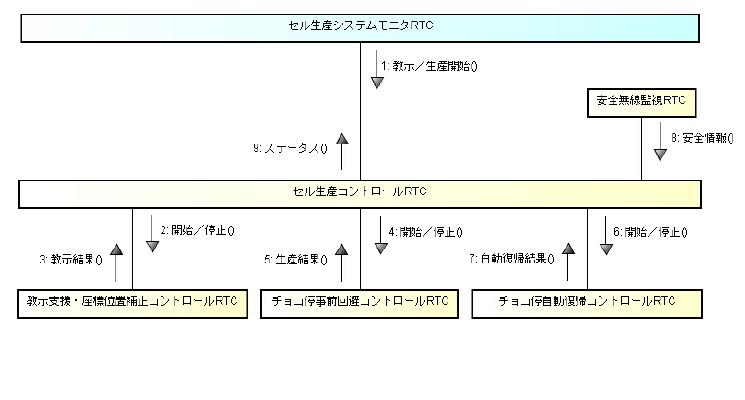
概要
本RTコンポーネントは、ロボット制御セル生産システムの状態(生産中、
教示中、チョコ停中など)を作業者へ表示する機能を有する。
ライセンス
Eclipse Public License v1.0を適用しています。
連絡先
IDEC株式会社
rtc_support@idec.co.jp
Download
ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
http://code.google.com/p/idec-rtcs/
背景差分コンポーネント
概要
共通カメラIFに準拠した背景差分による把持対象物認識コンポーネントです.
ライセンス
修正BSDライセンスを適用しています.
開発バージョン
3月上旬頃公開予定
連絡先
奈良先端科学技術大学院大学 情報科学研究科
robotics-staff@is.naist.jp
〒630-0192 奈良県 生駒市 高山町 8916-5
Tel: 0743-72-5371, Fax: 0743-72-5379
謝辞
本システムは、新エネルギー・産業技術総合開発機構(NEDO)
次世代ロボット知能化技術開発プロジェクト(HIRO加速案件)の一環として
開発されたことを記し、ここに感謝の意を表する。
来訪者受付システム Ver0.5
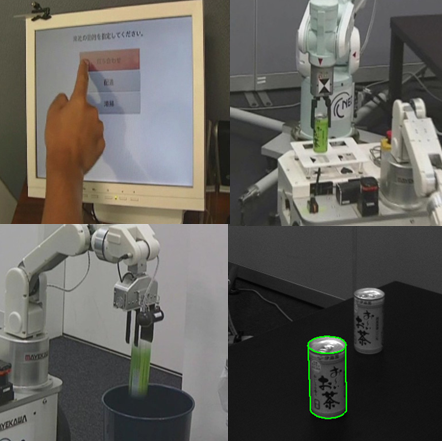
概要
来訪者の入館・退館における受付業務を主としたオフィスサービスを行うもの
とする。
このシステムで行われるサービス内容は、表「サービス一覧」に示すサービス
に分割されており各サービス毎、及びサービス連動での動作を可能とする。
【サービス 一覧】
| No | 名称 | サービス内容 |
| 1 | 受付 | 訪問者の検知、端末操作による移動ロボットの呼出、担当者への連絡を行う。 |
| 2 | 給仕 | 来訪者に飲み物を提供する |
| 3 | 廃棄 | 飲み終わった空き容器の回収・廃棄を行う |
| 4 | 管理 | 上記のサービスの状態管理や来訪者の入館・退館管理及び、各端末・ロボットの状態管理を行う。 |
ライセンス
各モジュールのライセンス条項に帰属します。
連絡先
富士ソフト株式会社 ロボット事業グループ 商品開発ユニット
E-Mail :tnninomi@fsi.co.jp
注意事項・免責事項
本サイトのコンテンツをご利用される場合には、以下の記載事項・条件にご同意いただいたものとします。
・利用者がコンテンツを利用することにより生じたいかなる損害についても一切責任を負いません。
コンテンツの変更、削除等は、原則として利用者への予告なしに行います。
また、止むを得ない事由により、 コンテンツの公開を中断あるいは中止させていただくことがあります。
・コンテンツの情報の変更、削除、公開の中断、中止により、利用者に生じたいかなる損害についても一切責任を 負いません。
謝辞
本システムは、新エネルギー・産業技術総合開発機構(NEDO)「次世代ロボット知能化技術開発プロジェクト」の一環として
開発されたことを記し、ここに感謝の意を表する。
NEDO-RTCs

Download
【ソース】
| 内容 | ファイル | 版 | 形式 | サイズ | 更新日 |
| 制御・受付・端末 関連 | TerminalSystem.zip | 1.0版 | ZIP | 2.6MB | 2011.02.28 |
| RH 関連 | RH.zip | 1.0版 | ZIP | 12.7MB | 2011.02.28 |
| PA10 関連 | ただいま準備中 |
【ドキュメント】
| 内容 | ファイル | 版 | 形式 | サイズ | 更新日 |
| 統合検証 RTC開発ガイドライン | RTC開発ガイドライン.pdf | 0.1版 | ZIP | 365KB | 2011.02.28 |
| 仕様書(全部) | _仕様書05.zip | 1.0版 | ZIP | 3MB | 2011.03.23日 |
| サービス動作機能仕様書 | _サービス動作機能仕様書05_10.pdf | 1.0版 | DOC | 566KB | 2011.03.23 |
| 制御系端末操作機能仕様書 | _制御端末操作機能仕様書05_10.pdf | 1.0版 | DOC | 730KB | 2011.03.23 |
| 受付端末操作機能仕様書 | _受付端末操作機能仕様書05_10.pdf | 1.0版 | DOC | 296KB | 2011.03.23 |
| RH動作機能仕様書 | _RH動作機能仕様書05_10.pdf | 1.0版 | DOC | 1.4MB | 2011.03.23 |
| PA10動作機能仕様書 | _PA10動作機能仕様書05_10.pdf | 1.0版 | DOC | 501KB | 2011.03.23 |
| 設計書(全部) | _設計書05_01.zip | 0.1版 | ZIP | 5.1MB | 2011.03.24 |
| 制御系端末詳細設計書 | _制御端末詳細設計書05_01.pdf | 0.1版 | DOC | 1.6MB | 2011.03.24 |
| RH詳細設計書 | _RH詳細設計書05_10.pdf | 0.1版 | DOC | 4.1MB | 2011.03.23 |
| PA10詳細設計書 | _PA10詳細設計書05_05.pdf | 0.5版 | DOC | 956KB | 2011.03.18 |
| 取扱説明書(全部) | _取扱説明書05_01.zip | 0.1版 | ZIP | 5.1MB | 2011.03.24 |
| 制御系端末取扱説明書 | _制御端末取扱説明書05_01.pdf | 0.1版 | DOC | 930KB | 2011.03.24 |
| RH取扱説明書 | _RH取扱説明書05_01.pdf | 0.1版 | DOC | 2.6MB | 2011.03.24 |
| PA10取扱説明書 | _PA10取扱説明書05_05.pdf | 0.5版 | DOC | 2.4MB | 2011.03.18 |
【参考資料】
| 内容 | ファイル | 版 | 形式 | サイズ | 更新日 |
| PA10関連(全部) | PA10関連参考資料.zip | 0.1版 | ZIP | 796KB | 2011.03.24 |
| PA10 System Controller 機能仕様書 | _PA10SystemController_機能仕様書.pdf | 0.5版 | DOC | 246KB | 2011.03.23 |
| 分解運動速度制御モジュール 機能仕様書 | _RMRC_機能仕様書.pdf | 1.0版 | DOC | 277KB | 2011.03.23 |
| PA10制御モジュール 機能仕様書 | _pa10vel_機能仕様書.pdf | 1.2版 | DOC | 314KB | 2011.03.23 |
| RH707制御モジュール 機能仕様書 | _RH707_機能仕様書.pdf | 1.1版 | DOC | 296KB | 2011.3.23 |
| 作業対象物認識モジュール群 機能仕様書 | _機能仕様書_作業対象物認識.pdf | 0.2版 | 450KB | 2011.03.24 | |
| RH関連(全部) | RH関連参考資料.zip | 0.1版 | ZIP | 2.2MB | 2011.03.24 |
| RHグリッパー開閉速度制御 機能仕様書 | _RH_HandCtrlWrapper_機能仕様書.pdf | 1.0版 | DOC | 478KB | 2011.03.23 |
| RH制御PCの内蔵方法 | _RH制御PCの内蔵方法.pdf | 1.0版 | 1.4MB | 2011.03.24 | |
| 天井ナビゲーション資料 その1 天井画像地図の作り方マニュアル | _天井ナビゲーション資料1.pdf | 1.0版 | 78KB | 2011.03.24 | |
| 天井ナビゲーション資料 その2 天井画像マッチングによる推定自己位置の確認法 | _天井ナビゲーション資料2.pdf | 1.0版 | 503KB | 2011.03.24 | |
| 天井ナビゲーション資料 その3 推定位置が真値から大きく外れてしまったときの対処法 | _天井ナビゲーション資料3.pdf | 1.0版 | 57KB | 2011.03.24 |
習熟機能モジュール
概要
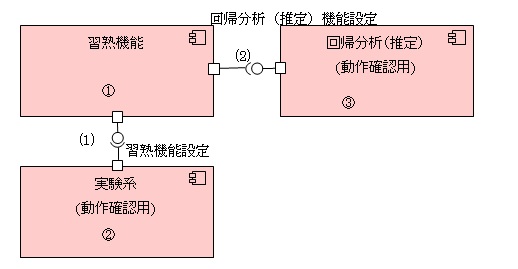
ロボットの動作習熟を効率よく行うためのモジュールです。
実験系の入力に対する応答を2つのクラスに分けて考え
それらのクラスの境界を、とるような入力パラメータを
能動的に探索します。
モジュール内部では実験系の学習モデルを作成すると同時に
効率よい学習のための行動計画を構築していきます。
さらにユーザー定義の評価値回帰分析(推定)関数の導入に
より、クラスの境界付近で 探索を優先する候補を絞り込む
ことが可能となります。
ライセンス
商用利用については、実行形式で有償提供とさせて頂きます。
詳しい内容については、下記へご連絡願います。
連絡先
三菱電機株式会社
先端技術総合研究所 業務部 技術情報課
http://www.MitsubishiElectric.co.jp/corporate/randd/inquiry/index_at.html
お問い合わせ窓口)
ATC_webmaster@ra.MitsubishiElectric.co.jp
謝辞
本システムは、新エネルギー・産業技術総合開発機構(NEDO)
次世代ロボット知能化技術開発プロジェクトの一環として
開発されたことを記し、ここに感謝の意を表する。
ロボットアーム分解運動速度制御モジュール(ACT共通I/F対応版)
概要
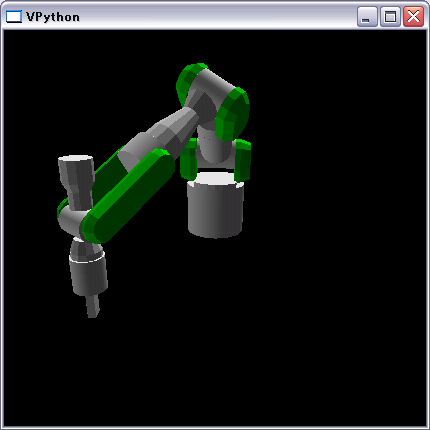
多軸アームロボットの分解運動速度制御動作(手先座標動作指令)を実現するRTC 群です。
本知能モジュールは、次世代ロボット知能化技術開発プロジェクトの作業
サブ・ワーキンググループにおいて定められた中レベルACT共通インター
フェースに対応しています。
ライセンス
商用以外の利用の場合、BSDライセンスが適用されます。商用利用の際には、個別に使用条件を検討させて頂きます。
詳しくは、ご連絡をお願い致します。
連絡先
富士ソフト株式会社 ロボット事業グループ 商品開発ユニットE-Mail :tnninomi@fsi.co.jp
Download
| Ver. | OS | RTM | 言語 | モジュール本体 | ドキュメント | Date |
| 1.0 | Ubuntu | 1.0.0 | C++,Python | ARM_Middle_10.zip | ARM_Middle_doc_10.zip | 2011.07.05 |
発話推定モジュール
概要
口の動きなどから発話しているかどうかを判断するモジュールです。OpenCVを利用しています。OpenCVに接続されているUSBカメラなどの
キャプチャーデバイスから画像を取得し、発話しているかどうかを推定し、
認識結果を出力します。
注意事項
下記ライブラリを使用しています。●OpenCV 1.0
ライセンス
EPLライセンスを適用します。連絡先
九州工業大学情報工学研究院生命情報工学研究系ohashi@bio.kyutech.ac.jp
TEL/FAX 0948-29-7821/7801
Download