
Project List

Author: 
isao-hara
対話型システムのためのRTコンポーネント群

概要

対話型のシステム構築を容易にするために作成したRTコンポーネント群です。ここで公開するRTコンポーネントは、既に、公開されているOpenHRIとともに公開する予定です。

対話型システムのためのRTコンポーネント群として以下のコンポーネントを開発しています。

Author: 
ryuki
小型ヒューマノイドの共通プラットフォームRTC群

概要

 私たちはヒューマノイドの開発環境をRTM上に実装しました。  近年ホビーロボットや研究用途の小型ヒューマノイドの販売・自主製作が増えています。これらのロボット間にはシステムの互換性はなく、データの共用化などは全く進んでおりません。
 そこで私たちは、各ロボット間で共用可能なプラットフォームをRTM上で実装しました。ここでは開発したRTCの適用例を示し、用いるコンポーネントを配布します。

特徴

  • 各社で提供されているサーボモーターを、通信方式にかかわらず同じ環境で制御可能。
  • MotionEditorを用いて、XML形式の再利用可能なモーションデータの作成が容易。
  • コンポーネントを繋ぎ変えるだけでモーション編集モードとモーション実行モードの切り替えが可能。
Author: 
Miyamoto Nobuhiko
小型移動ロボットによるRTミドルウェア学習教材

概要・特徴

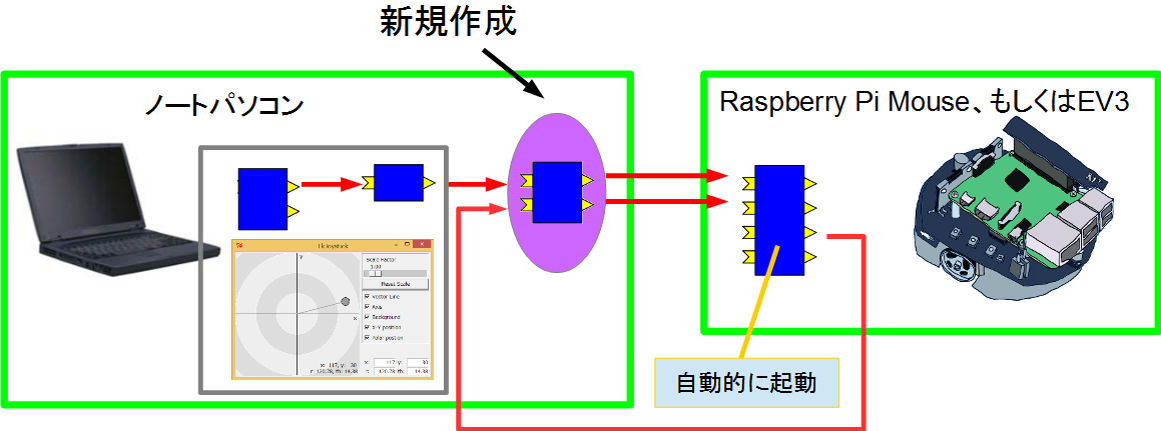
  • Raspberry Piマウス、LEGO Mindstorms EV3によるRTミドルウェア教材
    • ロボットを制御するRTCの作成手順、作成例、講習会用チュートリアル、各デバイスを操作するプログラムの作成手順、無線LANアクセスポイント化の手順などをドキュメントに記載
Author: 
Yosuke Nihei

遅くなりましたが全コンテンツが揃いました.

概要

屋内サービスロボット用のRTC群を提供します.
各RTCの使用方法やライセンスはGitHubのページをごらんください.
全てのRTCはWindowsとLinuxで動作しますので,OSを選ばず使用できます(注意:Android Conversation RTCは除く).

屋内サービスロボット用RTC群

コミュニケーション用RTCとセンサRTC,Kobuki改良用RTCを提供します.

Android Conversation RTC

Android端末を利用し,多言語の音声発話と音声認識機能を利用できます.

Author: 
Masaru_tatekawa
屋内地図モデルの簡易生成コンポーネント群

概要

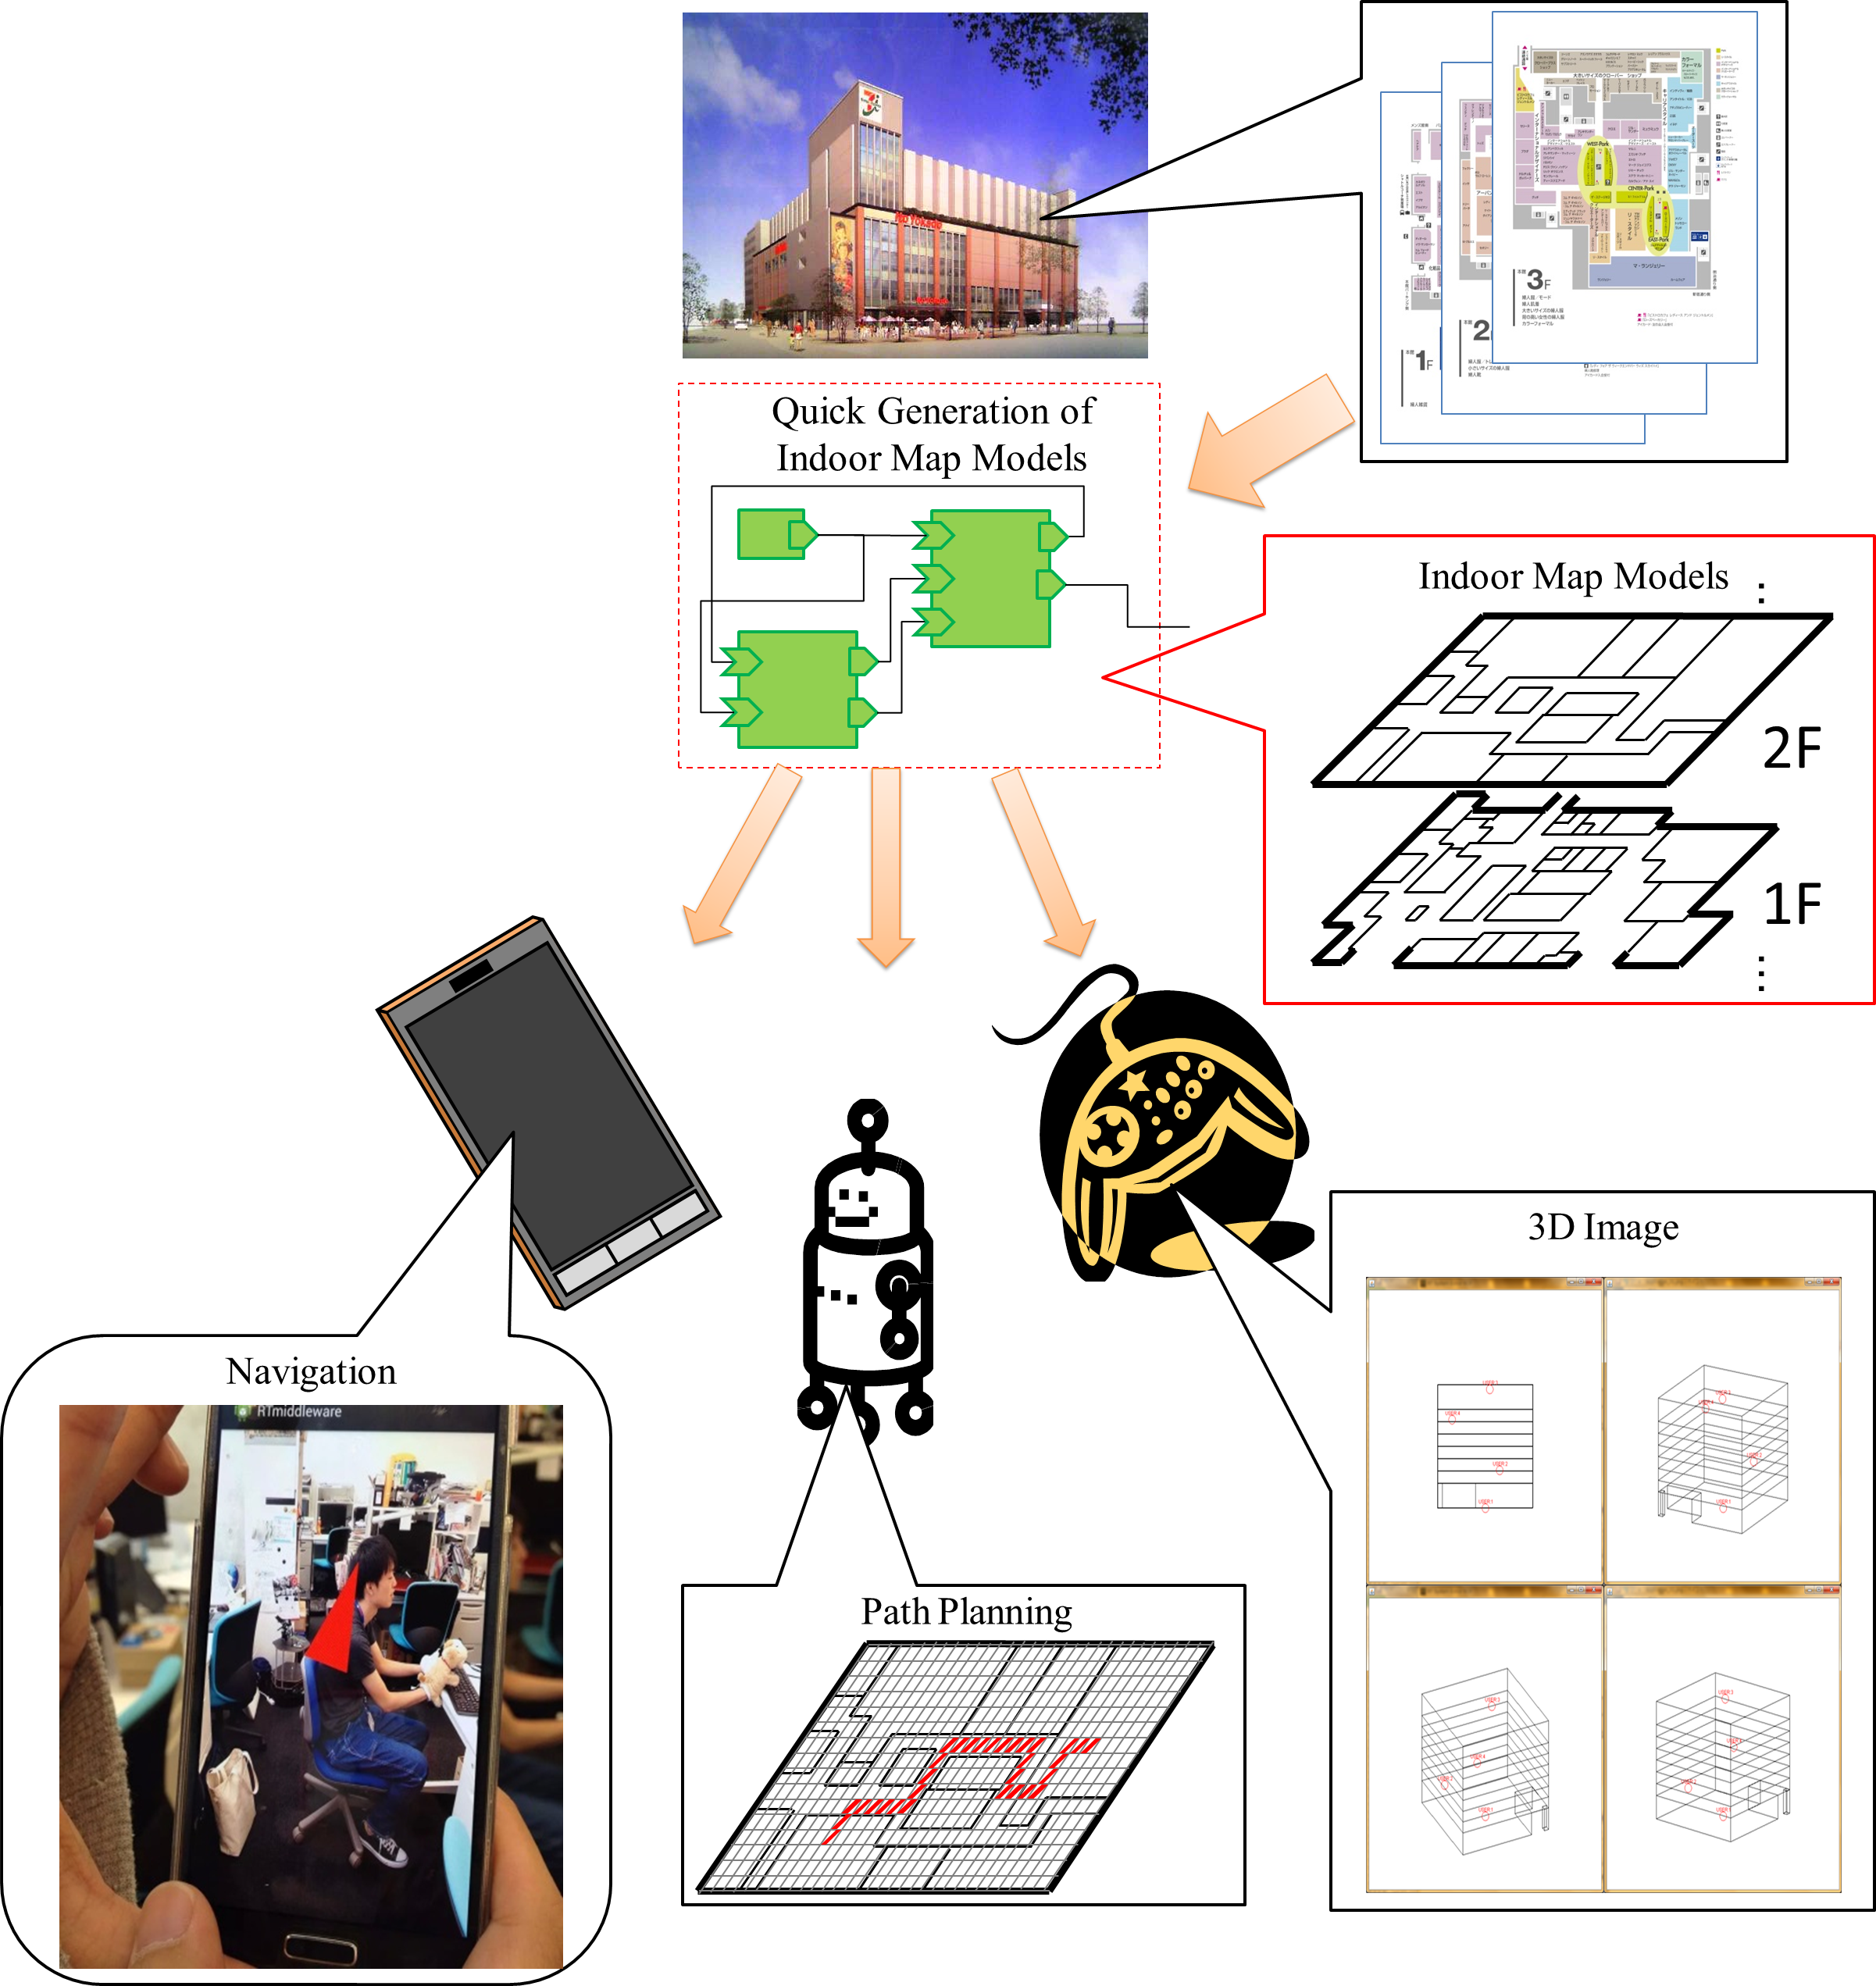
  • 屋内地図の簡易生成アプリケーションの開発
    • 人間が用いる屋内地図の画像を元にプログラム上で処理に用いるための地図モデルへ変換する
    • 様々な形式へ変換できる元データ(座標群)を抽出するため、様々な用途が想定される
    • ユーザが処理に対して修正するためのウィンドウに対するマウス操作を出力するGUIを提供
    • 出力結果のデータを3Dで表示可能
    • 地図モデルは、ラインマップとグリッドマップの二種類を出力する

特徴

  • 再利用性のある画像処理コンポーネント群
    • OpenCVの関数に対し、Config上でパラメータを変更できるコンポーネント
  • 様々な地図画像の入力に対応
    • システムの各段階ごとに複数のコンポーネント群で構成されているため、
Author: 
林 夢結

概要

私たちの身の回りには多くの種類の飲料水に溢れている。しかし糖分を多く含む清涼飲料水の過剰摂取による健康被害が問題視されている。 そのため私たちは、健康的な飲料の選択を促進し、飲料体験をより楽しくすることを目的としたコップ型デバイスを開発した。飲み物を楽しむ新たな方法を提供することで、飲料選択に対する意識を高め、健康的な習慣の形成に繋がると考えられる。

特徴

温度、質量、加速度を計測する3つのセンサを用いてデバイスのディスプレイに映像を流し、音源を再生する。

Author: 
Hiroaki Matsuda
楽器演奏のためのMIDI RTコンポーネント

概要

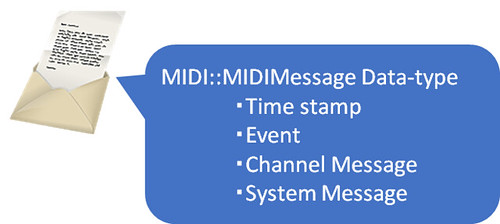
MIDI形式のデータをRT-Middleware上で扱うためのIDLファイルと,それを利用したサンプルRT-Component(RTC)を配布します.
MIDI(Musical Instrument Digital Interface)は電子楽器の共通規格であり,楽器演奏ロボットなどにも利用されています.
RT-Middleware上でロボットと音楽を協調させるといった場面で活用できます.

テスト環境

  • 言語: Python 2.6.6
  • Windows 7, 8, 8.1 32bit/64bit
  • 外部依存Module:
Author: 
池田 貴政
歩行パターンを利用した人検出RTコンポーネント

 本研究室では,サービスロボットの普及を目指して測域センサの1つであるレーザーレンジファインダ(以下LRF)から得られる各人の位置情報を基にインタフェースロボットの応答制御を実施し,挨拶等のコミュニケーションの研究を行っています.これまでの研究では,位置情報を取得するために腰部付近で計測を行っており,高齢者や子供など属性を区別することなく,応答制御していました.そのため,インタフェースロボットが人に行うサービスが単調になってしまい,使用者に合わせたサービスを行うことが出来ませんでした.そこで,今回は腰ではなく足首を計測し,「歩幅」,「歩隔」,「歩幅・歩隔比」,「速さ」を取得することで,各人の歩行による属性分けを行うHuman_Step RTCとStep_Classification RTCの2つを開発しました.

概要

  • 測域センサを接続するだけで各人の歩行情報(歩幅,歩隔,歩幅・歩隔比,速さ)を取得できる.
  • 取得した歩行情報を基に属性(子供,大人,高齢者など)分けを行います.

特徴

  • 各人の歩行情報(歩幅,歩隔,歩幅・歩隔比,速さ)を取得可能
Author: 
takuteh
1.jpg red_jump.png

概要

  • 共有メモリを介したモジュール接続の切り替えにより機能を実現する
    Author: 
    tnagai
    移動ロボット知覚制御用RTC 群

    概要

    • 移動ロボット知覚制御用RTC群 (電気通信大学知能機械工学科3年生の学生実験で実際に使用している)
      • RTMの導入も含めて全てがそろっている(1 つのHP を参照すればすべてが使える)
      • 雛形プログラムを修正するだけで知能ロボット(らしきもの)を実現できる(中央制御部の雛形)
      • C/C++の知識(プラスアルファ)で作ることができる
      • 必要に応じて複雑なこともできる
    • 実験のホームページ --> http://apple.ee.uec.ac.jp/ROBOTEXP/index.html
      • 既に約300名の学生がこのシステムを使って実験を行っている

    Pages

    Download

    latest Releases : 2.0.0-RELESE

    2.1.0-RELESE Download page
    2.0.1-RELESE Download page

    Number of Projects

    Choreonoid

    Motion editor/Dynamics simulator

    OpenHRP3

    Dynamics simulator

    OpenRTP

    Integrated Development Platform

    AIST RTC collection

    RT-Components collection by AIST

    TORK

    Tokyo Opensource Robotics Association

    DAQ-Middleware

    Middleware for DAQ (Data Aquisition) by KEK