
Project List

Author: 
root

概要・特徴

contest2017_picture.png
  • 全自動写真撮影サービスのためのRTC群
  • 従来の写真撮影サービスをブラッシュアップし,撮影動作時間短縮やエンターテインメント性を向上した
  • 色調変化させた写真を選択し印刷できるRTC,印刷写真にロゴ・フレームを貼るRTCも公開する
Author: 
みよし
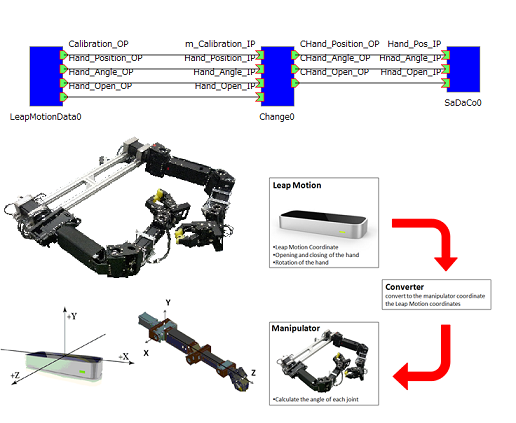
 LeapMotionを用いたロボットマニピュレータの操作支援コンポーネント

概要

  • 空中ジェスチャ操作デバイスであるLeap Motionを用いたマニピュレータの操作支援用コンポーネント

特徴

  • データポートの型に画像処理用データ型(CameraImage)を採用
  • Leap Motion上での座標をマニピュレータ上での座標に変換
  • 手の開閉と回転情報も取得可能

仕様

  • 言語: C++
  • OS:Windows 7
  • コンパイラ:Visual Studio 2010 Ultimate
  • RTミドルウエア(C++):OpenRTM-aist-1.1.0-RELEASE
  • LeapMotionのSDKを利用しています.Leap Motion, Incより開発者用SDKをダウンロードしてください

コンポーネント群

Author: 
yukinori

概要

OpenRTM上でMongoDBにアクセスするためのコンポーネント

センサーやロボットから出力されたデータをMongoDBに格納します

Kobuki,NAVIO+,Kinect用に作成

任意のコンポーネント用に作成するためのドキュメントも用意

RTC(スライド同梱)

ZIPファイル

必要なライブラリ

  • PyMongo
    • Version:3.3
    • License:Apache License,Version 2.0

開発環境

  • OS:Windows 10 Home
  • 言語:Python2.7
  • OpenRTM-aist-1.1.0
Author: 
trunone

Introduction

This project built a RTC set of Kobuki. Those RTCs are going to build basic functions of Kobubki to be a service robot. For a service robot, basic functions are voice controlling and navigating in the indoor environment. So this project focuses on those two functions.

Author: 
ysuga

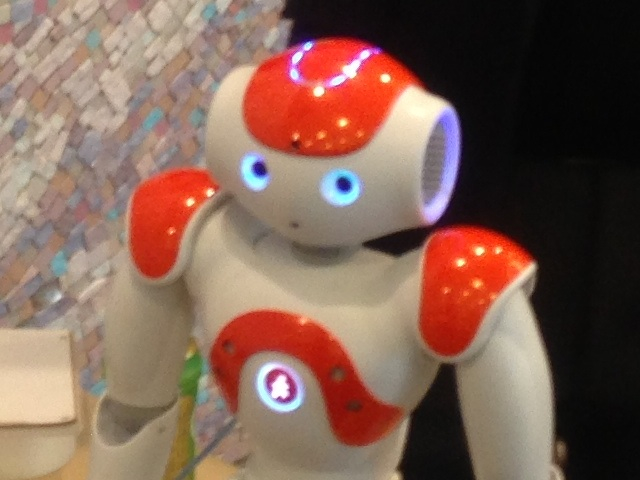
RT-Component for controlling a humanoid robot "NAO" (by aldebaran robotics).

This component allows you :
1. TextToSpeech
2. Motion (Direct Motor Control and Walk)
3. Memory (Sensory data aquisition)
4. Audio
5. Vision
6. Speech Recognition

Launguage : Python
Operating System : Mac, Win, Linux
Depends : pynaoqi 1.14.5, OpenRTM-aist 1.1 Python version.

Author: 
yukikawana

ライセンスについて

AR.Drone組込みシステム用コンポーネントはBSD/LGPLライセンスのCV Drone(https://github.com/puku0x/cvdrone)を使用しています。 本コンポーネント使用時はhttps://github.com/yukikawana/ARTC_ardrone にありますcvdrone-license-LGPL.txt及びcvdrone-license-BSD.txtをご確認ください。 ライセンス、コードの公開について問題をご指摘頂きました、CV Drone制作者のpuku0x様とMiyamoto Nobuhiko様に深く感謝申し上げます。 (2015/08/23追記)

Author: 
s-kurihara
ARToolkitコンポーネント

概要

拡張現実 (Augmented Reality) システムを容易に実現するためのツールキット:ARToolKit をRTコンポーネント化

特徴

  • マーカ認識に基づく3次元オブジェクト表示
  • 画像取得部分が分離されているため、任意のカメラを利用可能
  • 表示機能が分離されているため、任意のコンポーネントに処理結果の映像を出力可能
  • ソースはホームページからダウンロード可能です。
Author: 
itoharu
beego制御モジュール(オープンソース)

概要

  テクノクラフト社製の2輪移動台車“beego”の制御を行うものです。
  具体的には、IIS::TimedVelocity2D型の制御入力(並進速度,角速度)を
  受け取ってbeegoを制御する簡単なモジュールです。
  対応OSはwindows 7, Ubuntu 10.04で動作確認しています。

注意事項

  下記の外部ライブラリを使用しています。
   ●beego制御用ライブラリ(vxv-tools)
    http://sourceforge.jp/projects/vxv-tools/downloads/46168/vxv_tools- 2.1.3.tar.gz/

ライセンス

  商用以外の利用の場合、BSDライセンスが適用されます。
Author: 
itoharu
Flea2向けステレオカメラ制御RTC

概要

  このコンポーネントは、Point Grey Research社製 IEEE-1394bカメラ(Flea2)2台を1つのステレオカメラとして扱い、最大2つのステレオカメラを制御する機能を有する。

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

Author: 
itoharu
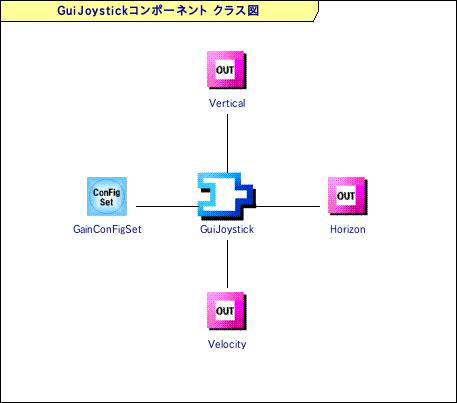
GUIジョイスティックモジュール

概要

  本プログラムは、GUIを利用したジョイスティックシミュレートコンポーネント
  です。x-y座標上でクリック(ドラッグ)した任意の座標値を出力します。
  付加機能としてロボット走行指令のためのTimedVelocity型の値を出力
  することも可能です。

Pages

Download

latest Releases : 2.0.0-RELESE

2.1.0-RELESE Download page
2.0.1-RELESE Download page

Number of Projects

Choreonoid

Motion editor/Dynamics simulator

OpenHRP3

Dynamics simulator

OpenRTP

Integrated Development Platform

AIST RTC collection

RT-Components collection by AIST

TORK

Tokyo Opensource Robotics Association

DAQ-Middleware

Middleware for DAQ (Data Aquisition) by KEK