
Project List

Author: 
a1148sh
モーションキャプチャデバイスを利用可能にする RSNP Gateway RTCの開発

概要

RTCをインターネットに公開するためのRSNP Gateway RTCを当研究室で昨年開発したが、1.AR(Argument Reality)サービス以外への展開、2.ARサービス以外に適用する際の通信速度向上及び、3.Visionモジュール以外での接続を課題としている。適用範囲を拡大するための解決方法として、KinectをRSNP Gateway RTCに接続するKinectRTCに着目、ジェスチャーを使ったオンラインドキュメントサービス(手の位置情報を用いて複数人同時の編集を可能にするサービス)の考案を試みた。また、配信型通信方式の実装により、ストレスを感じさせない通信速度を確保し、通信速度の向上を試みた。さらに、公開済のKinectRTCにおける座標の取得範囲が全身をカバーするものであり、手の座標取得が安定しないこと、手のモーション入力が実装されていないため 、RSNP Gateway RTCに接続する新たなKinectRTC開発を試みた。 これにより、全身および腕によるモーションでの入力インターフェースを増やし、これまでターゲットにならなかったユーザ層及び、新規分野へアプローチを試みた。

Author: 
shin_2D7

概要

初心者のRTミドルウェアを使用したメディアアート制作を支援するために、具体的な制作事例を公開したウェブサイトを作成しました。

コミュニティ活動

現在はこちらでコミュニティ活動を行なっています。
http://media-rt.weebly.com/

作品概要

  • Magicalight
  • 以下の機能を持ったLEDキャンドルを制作しました。
    • 自然の火のように揺らぐ
    • 息を吹くと点灯/消灯する
    • 複数のMagicalightと連動する

Author: 
nakaoka

ロボットモデルの動作パターンデータを作成するツールです。 また、様々なGUIツールを開発するためのフレームワークとしても機能します。

Author: 
openrtm
OpenCV-rtcs

概要

  • 画像処理ライブラリとして広く利用されているOpenCV- 2.0の様々な処理関数をRTコンポーネント化
  • 再利用性の高い画像処理RTコンポーネント群

特徴

  • データポートの型に画像処理用データ型(CameraImage)を採用
  • 画像の動的リサイズに対応
  • 表示RTCはマウス・キーに対するイベント操作に対応
  • 複数のカメラに対応
Author: 
ogasawara
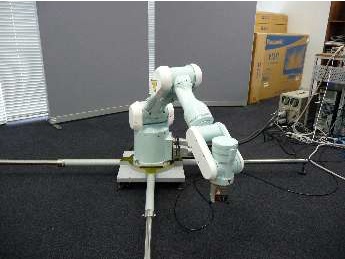
PA10アーム分解運動速度制御RTC群

概要

 三菱重工業製汎用ロボットPA10用の分解運動速度制御動作(手先座標動作
 指令)を実現するRTC 群です。
 アームベース座標系内での手先位置を与えて制御することが可能であり、
 アームの構造に合わせた順運動学RTCとヤコビ行列を解くRTCなどにより
 構成される。汎用的なセンサーベースの作業システムで用いることを想定し、
 ビジュアルサーボ力覚制御の導入など、機能拡張が可能である。

注意点

 Windows版は、下記ライブラリを使用しています。
   ●VPython(シミュレータ動作環境)、三菱重工業製PAライブラリ(実機動作環境)
    Ubuntu版については、
   ●本モジュールでは実機動作環境は用意していません。
   ●依存ライブラリとして、VPython(シミュレータ動作環境)を使用しています。

ライセンス

 商用以外の利用の場合、修正BSDライセンスが適用されます。
Author: 
openrtm
RTC-OpenRAVE

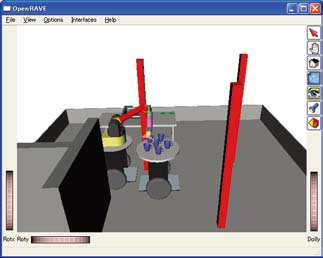
概要

ロボットアームなどのマニュピュレーションを行うオープンソースであるOpenRAVEに機能をRTC経由で利用することができる。

特徴

  • RTCの機能(データポート/サービスポート)をOpenRAVEのプラグインとして内包し、RTCのポートを介してOpenRaveの機能を外部に提供する。
  • ロボットシステムに応じて、OpenRAVEの全機能をシームレスにRTCから利用可能

ライセンス

Eclipse Public License - Version 1.0

Author: 
s08tm049
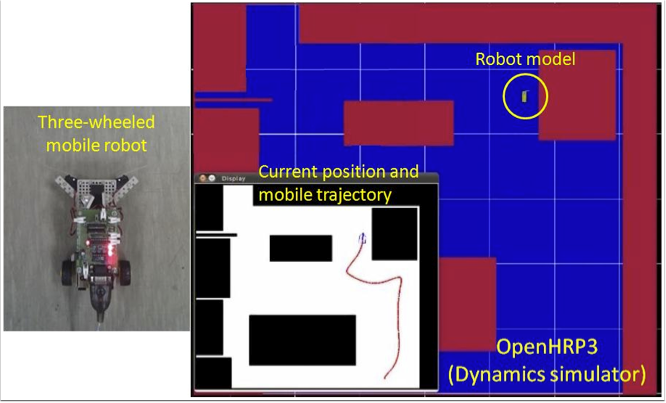
RTミドルウェアの学習を目的とした安価で入手容易なロボット上での実行環境

概要

  • RTミドルウェアの導入教育を目的とした安価&入手容易&多人数向け&初心者向けのRTミドルウェア学習環境
  • 開発した移動ロボットは自律移動を実現
  • 移動能力に関しては,リファレンスハードウェアを使用した場合と同等の学習環境を実現
Author: 
openrtm
ロボットモデル作成ツール

概要

多関節ロボットの構造を簡単に設計するためのツールであり、他のRTコンポーネントからの入力によりロボットの動作確認等ができる。

特徴

  • エディタに図形を並べるだけい
  • 他のRTCからの入力により関節角度、並進距離を操作可能
  • センサ情報を表示
  • 作成したモデルはOpenHRP3で使用可能

ライセンス

LGPL

Author: 
root

概要・特徴

ロボットプログラミングの学習では実機とシミュレータを切り替えることのできる教材が有用である.大阪電気通信大学では,RTミドルウェアとChoreonoidを利用してそのような教材を構成し授業を行っている.しかし,それらの標準のソフトウェアだけでは,操作が煩雑で学習の妨げになりやすく,実機を複数人で共用する場合にトラブルが起こりがちであった.そこで,rtctreeとTkinterを利用したGUIの支援ツールを開発し授業で活用した.本発表では,それを発展させ,設定ファイルを書き換えることによって様々な実機とシミュレータの組み合わせに利用できるように汎用化したツール,ロボットプログラミングマネージャ(RPM)を紹介する.

Author: 
shigemura
移動ロボットのソフトウェア開発のための屋内環境シミュレータRTC

概要

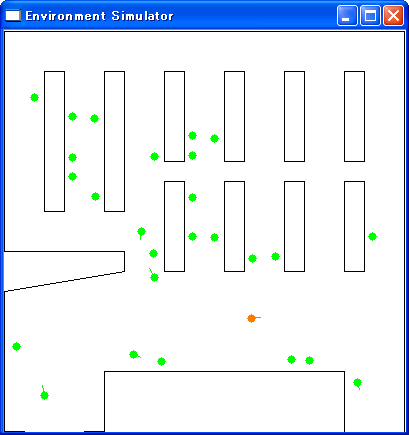
 環境シミュレータは屋内環境、そこで行動するロボット、そして環境内の人の動きを再現します。このシミュレータはセンサ出力や人物検出結果、地図などさまざまな情報を出力します。また、ロボット制御命令(指定する速度)を入力することによってシミュレータ上の仮想移動ロボットを制御することができます。

 このRTコンポーネントを使用することによって実際に実験することが難しい多数の人が行動する環境での試験を行うことができるようになり、また開発したアルゴリズムのそのような環境での動作を安全に検証することができます。

 図の橙色の丸がロボットを、緑の丸が人を表しています。

Pages

Download

latest Releases : 2.0.0-RELESE

2.1.0-RELESE Download page
2.0.1-RELESE Download page

Number of Projects

Choreonoid

Motion editor/Dynamics simulator

OpenHRP3

Dynamics simulator

OpenRTP

Integrated Development Platform

AIST RTC collection

RT-Components collection by AIST

TORK

Tokyo Opensource Robotics Association

DAQ-Middleware

Middleware for DAQ (Data Aquisition) by KEK