
Project List

投稿者: 
root
β-RNAによる学習推論コンポーネント

β-RNAによる学習推論コンポーネント

β-RNAは、株式会社アドイン研究所が開発・販売する「ファジィニューロ学習・推論エンジン」です。従来の学習系とは違い、ファイジィ理論とニューラルネットワークの利点を合わせ持つ、新しい学習・推論エンジンです。手本となるデータを学習させるだけで、自分でルールを生成し、学習したルールに基づいて作業を実行します。

開発の背景

実用的なロボットを開発するには、データ(状況)から学習し、推論(判断)をおこなう機能が必要になると考えられます。この、学習、推論機能を、RTコンポーネントとして実現できれば、ロボット開発の効率が向上するはずです。

学習・推論とは?

学習・推論は、人工知能の“機械学習”という分野で研究されています。“機械学習”では、学習・推論を、次のように考えます。

学習
サンプルデータ集合を対象に解析を行い、有用な規則やルールを抽出すること。
推論
“学習”の結果、抽出したルールをもとに、未知のデータに対して、新しい結論を得ること。

学習・推論コンポーネントができること

投稿者: 
藤田尊久

概要

特徴

仕様

  • 言語:
  • OS:

コンポーネント群

新規作成

再利用


投稿者: 
kawauchi

概要

  • Kinectで入力した絵をKobukiにGrobotを乗せて描かせる
  • 発表資料のpdf、及び、モデル発表動画は こちらのページ をご覧下さい

投稿者: 
ogasawara

概要

対象物のテクスチャ等の特徴量を基に 物体認識を行い,認識結果に基づいてお菓子などの日用品の多品種個別識別とそのハンドリングを実現するコンポーネント群です.
和菓子の店頭販売をイメージし,ユーザの発見,ユーザとインタラクション,和菓子の認識,和菓子のハンドリングを行うためのコンポーネントとサンプルを提供します.

モジュール構成

カメラベース人物発見モジュール群
  人発見コンポーネント

投稿者: 
Tao ASATO

概要

  • OROCHIのエンドエフェクタに取り付けた泡だて器を用いてボウルの中身をかき混ぜるシステム

特徴

  • エンドエフェクタに取り付けたカメラの画像を基に、ボウルの中心まで移動する
  • ボウルの半径を基に、かき混ぜる円軌道の半径が変わる

仕様

  • 言語: C++
  • OS: Windows 7, ubuntu14.04

コンポーネント群

新規作成

  • CircleTracer, huriwake, hyouji, PicsToMetric, MotionGenerator

再利用

  • OrochiRTC, CameraViewer, OpenCVCamera,
投稿者: 
sasaki-t

概要

  • ロボットに搭載されたカメラが黒い物体を認識して追跡、もう1台のKobukiを見つけるまで探し回ります。オニKobukiが子Kobukiにタッチするとオニと子が入れ替わります。

投稿者: 
豊田みのり
きゃりーきゃりー

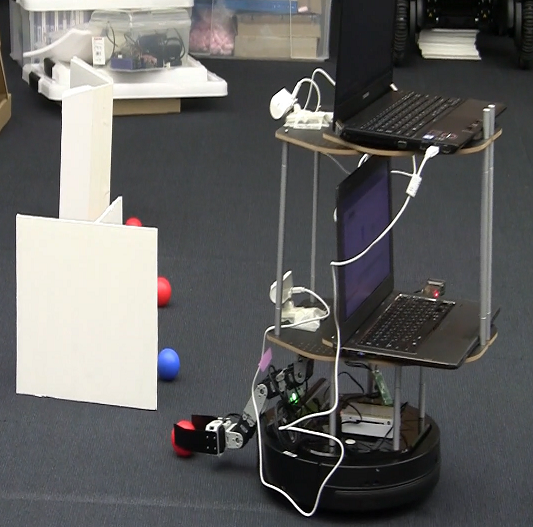
概要

  • RTM × カメラ × ロボット
  • コントローラーでロボットを操作して,制限時間内にできるだけ多くのボールをゲット!

特徴

  • ロボット視点でのゲーム
  • ロボット前方についたアームで物体をつかむ,移動することが可能

仕様

  • 言語: C++、Python
  • OS: Windows、Linux

コンポーネント群

新規作成

  • RACDTimerController:コントローラーからの入力を各コンポーネントへ出力.
  • Timer:ゲーム開始から終了までの時間を計測.ゲーム終了時ロボットを停止.
  • CameraActivator:コントローラーからの入力で表示するカメラの切り替え.
  • DrawContour:カメラで表示されたボールにマーカーを付与.
投稿者: 
harumi
じゃんけんロボットシステム

概要

  • G-ROBOTSとじゃんけんをするロボットシステム
    702941.jpg

特徴

  • G-ROBOTSの姿勢でじゃんけんを表現
  • じゃんけんの勝ち負けを自動で判断

仕様

  • 言語: C++, Python
  • OS: Windows, Linux

コンポーネント群

新規作成

    投稿者: 
    kurose

    概要

    title.jpg
    abstract.jpg
    投稿者: 
    金村 杏美
    ねずpiパーティ4

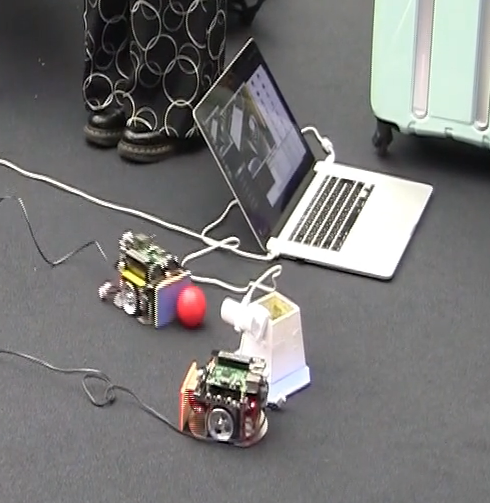
    概要

    • RaspberryPiMouseとWebカメラを用いた2vs2サッカーゲーム

    特徴

    • Webカメラによる色の識別を使った移動制御
    • ゲームの結果をディスプレイに表示

    仕様

    • 言語: C++
    • OS: Windows、Linux

    コンポーネント群

    新規作成

    再利用

    • JoystickToVelocity SMFLJoystickのデータをVelocity2D型に変更するコンポーネント
    • SMFLJoystick RaspberryPiMouseをジョイスティックで操作するコンポーネント

    ページ

    ダウンロード

    最新バージョン : 2.1.0-RELESE

    統計

    Webサイト統計
    ユーザ数:3399
    プロジェクト統計
    RTコンポーネント309
    RTミドルウエア35
    ツール25
    文書・仕様書2

    OpenRTM@Github

    OpenRTM-aist GitHubサイト

    ROS

    Robot Operating System

    Choreonoid

    モーションエディタ/シミュレータ

    DAQ-Middleware

    ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

    産総研が提供するRTC集

    東京オープンソースロボティクス協会