
Project List

投稿者: 
ogasawara

概要

2台の中レベルコンポーネントの干渉回避を行う。
現在のバージョンでは共通作業領域の利用許可フラグを用いて
一台のみ進入を許している。

ライセンス

修正BSDライセンスを適用しています.

開発バージョン

3月上旬頃公開予定

連絡先

筑波大学 大学院システム情報工学研究科
aiyama@esys.tsukuba.ac.jp
〒305-8573 茨城県つくば市天王台1-1-1
Tel: 090-3540-5795 FAX: 029-853-6471(専攻事務室)

謝辞

本システムは、新エネルギー・産業技術総合開発機構(NEDO)
次世代ロボット知能化技術開発プロジェクト(HIRO加速案件)の一環として
開発されたことを記し、ここに感謝の意を表する。

投稿者: 
Tajima Nina
rtmコンテストプロジェクト画像.png

概要

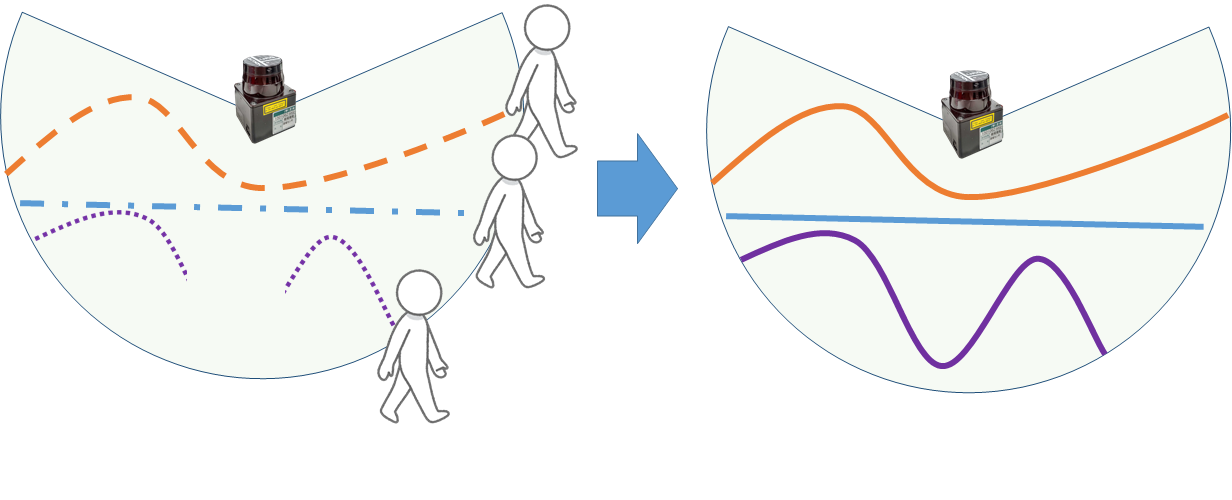
  • LRFで複数人の軌跡を測定する
  • 軌跡をガウス過程回帰を用いることで予測する

特徴

  • 複数人の軌跡の補正を行う
投稿者: 
openrtm
可変構造階層型ソフトウェアアーキテクチャ

概要

複数のデータベースでコンポーネントを管理する、階層型ソフトウェアアーキテクチャで使用されるデータベースノードコンポーネント(DNC)を構築。
DNCによる一括管理でもタスクシーケンスを簡単に変更できる。

特徴

  • 高速通信の共有メモリを介したデータ共有
  • インターフェースの共有化
  • モジュールの連携を構築でき、タスクシーケンスを設計することができる。

ライセンス(公開条件)

Qtの公開条件およびRTミドルウェアの公開条件に準ずる。

投稿者: 
deguchit0801

概要

  • CRAIN+を用いた名刺交換ロボット

特徴

  • 人が近づき、数秒間立ち止まったら名刺交換を行う

仕様

  • 言語:C++
  • OS: Windows

コンポーネント群

新規作成

  • ManipulatorControl:アーム及びハンドのコントローラ
  • Kinect2main:KinectRTCからDepth情報を受け取り、閾値によって人が近づいた事を検知する
  • allcontroler_test:全体の動き制御
  • Sound:音声出力

再利用

    投稿者: 
    水藤久憲

    概要

    • 商品自動補充ロボットシステムとは、コンビニエンスストアの業務の一つである商品の陳列・廃棄を人の代わりに自動で行ってくれるロボットシステムである。
    • メインタスクは2つあり、自動で商品棚の前に移動することと商品の陳列・廃棄をすることである。
    • メインタスクとは別で、人が商品棚にアクセスしたい時に、ロボットシステムは譲るために退避動作をする。
    • 今回は自動で商品棚の前に移動した時の精度を追求するため、商品の陳列・廃棄タスクをするためのマニピュレーション動作を省く。

    特徴

    • 今回はSEED-Noidと呼ばれるTHK社のサービスロボットをベースとしたロボットシステムを構築した。
    • 商品棚の前までの自律移動をROSで作成し、退避動作のための人検知をRTMで作成した。
    投稿者: 
    Masato Kozaki

    プロジェクト内容:介護に従事する者にとって困難の多い体温調節に関する介助は困難が多い。我々は、被介護者の持つ寒暑に関する感覚をセンシングし、介護者に伝えるシステムの必要性を感じ、介護者が生活を共にし、安らげる場所となっているベッドをエージェントとしたセンシングシステムを考案した。

    投稿者: 
    ogasawara
    回避行動モジュール

    概要)

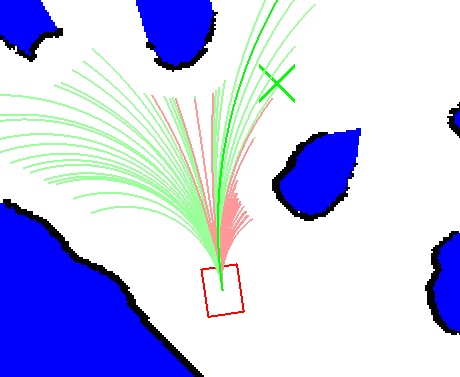
     障害物情報を用いて障害物回避を行うシンプルなコンポーネント群です。

     - ObstacleAvoidance 障害物回避RTC
      (OpenRTM-aist 1.0.0-RC1 C++)

     注意事項)
      ・測域センサ用障害物検知RTCの利用には人追従機能RTCモジュール群中のUrg Comp が必要です。
      ・インターフェース等は今後インターフェースの共通化作業に伴い変更される可能性があります。

    ライセンス)

      BSDライセンス

    投稿者: 
    itoharu
    地図情報管理モジュール

    概要

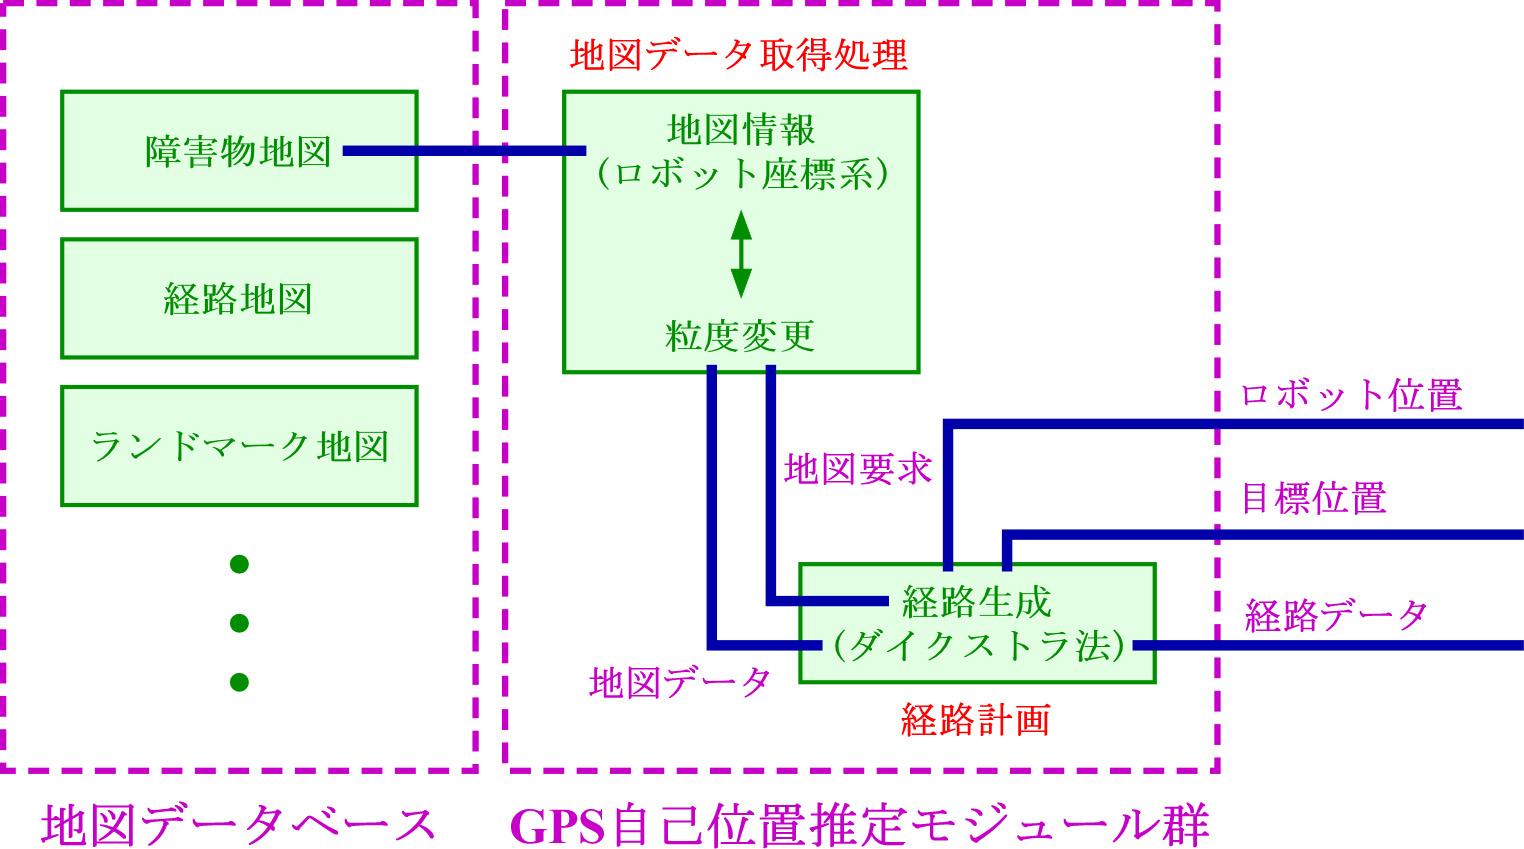
      地図情報を基に,ロボットの現在位置と目標位置から経路生成を行うためのモジ ュールです。
      座標系についてはロボット座標系を用いるが,関連モジュールの「座標変換モジュール」を使用することで,
      その他の2 つの座標系(世界測地系,平面直角座標系)に置き換えることが可能である。
       ・読み出しマップのGUI表示が可能。
       ※マニュアルは、ハザードメッシュモジュール、ダイクストラモジュールと共通です。

    ライセンス

      BSDライセンスを適用しています。
      詳しくは、ご連絡をお願い致します。

    連絡先

      (特)国際レスキューシステム研究機構
        fujinaga@rescuesystem.org
        〒653-0042 神戸市長田区二葉町7-1-18地域人材支援センター1階
        Tel:078-641-2840 Fax:078-641-2841

    投稿者: 
    itoharu
    地図管理コンポーネント

    概要

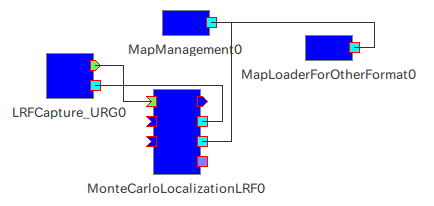
       本プログラムは地図管理コンポーネントです。占有格子地図データを内部に保持し,必要に応じて
       データを送受信します。

    注意事項

       下記ライブラリを使用しています。
       ●OpenCV 1.0以上

    ライセンス

       修正BSDライセンスを適用しています。
       詳しくは、ご連絡をお願い致します。

    連絡先

       奈良先端科学技術大学院大学 情報科学研究科
        j-taka@is.naist.jp
        〒630-0192 奈良県 生駒市 高山町 8916-5
        Tel: 0743-72-5371, Fax: 0743-72-5379

    投稿者: 
    root

    目的

    小売業界における「労働力不足」と顧客の「購買体験の質の低下」は、解決すべき喫緊の課題です。従来の店舗システムでは、以下の問題がボトルネックとなっていた。

    ・人的リソースの枯渇: レジ打ちや店内案内など、定型業務に多くの人員が割かれ、サービスの質を維持できない。
    ・非効率な動線: 顧客が広い店内で商品を探す時間(探索コスト)が増大し、購買意欲の低下や混雑を招く。
    ・アナログな情報連携: 献立検討から購入までが分断されており、個人のニーズに即したリアルタイムな提案が困難。

    本プロジェクトでは、これらの課題を解決するために、「自律走行技術」「生成AI(Gemini 2.5)」を融合させ、商品探索から決済までを自律的に支援する『スマートカートシステム』を開発した。

    ページ

    ダウンロード

    最新バージョン : 2.1.0-RELESE

    統計

    Webサイト統計
    ユーザ数:3399
    プロジェクト統計
    RTコンポーネント309
    RTミドルウエア35
    ツール25
    文書・仕様書2

    OpenRTM@Github

    OpenRTM-aist GitHubサイト

    ROS

    Robot Operating System

    Choreonoid

    モーションエディタ/シミュレータ

    DAQ-Middleware

    ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

    産総研が提供するRTC集

    東京オープンソースロボティクス協会