




ダウンロード
最新バージョン : 2.1.0-RELESE
| 2.1.0-RELESE | ダウンロードページ |
OpenRTM@Github
OpenRTM-aist GitHubサイト
ROS
Robot Operating System
Choreonoid
モーションエディタ/シミュレータ
DAQ-Middleware
ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク
産総研が提供するRTC集
東京オープンソースロボティクス協会
| 2.1.0-RELESE | ダウンロードページ |
OpenRTM-aist GitHubサイト
Robot Operating System
モーションエディタ/シミュレータ
ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク
産総研が提供するRTC集
東京オープンソースロボティクス協会
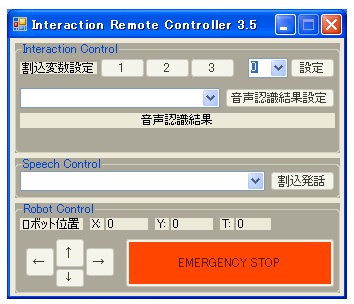
対話例外処理モジュール
概要
人との対話時に、あらかじめ準備された対話フローに無い例外的な
処理を行いたい場合に、オペレーターが遠隔制御で手動操作するための
GUIを持つモジュールで、対話フロー制御RTCや他のRTCモジュールに
TCP/IPで接続し、遠隔制御コマンドを出力してロボットを操作します。
ライセンス
商用利用については、実行形式で有償提供とさせて頂きます。
詳しくは、下記までご連絡をお願い致します。
連絡先
株式会社 国際電気通信基礎研究所
知能ロボティクス研究所 次世代ロボット知能化プロジェクト担当
〒619-0288 京都府相楽群精華町光台2-2-2
URL :http://www.irc.atr.jp/ptRTM/RTM-j.html
email:irc-contact@atr.jp