
Project List

投稿者: 
ogasawara


はじめに

  近年、ロボットの開発を効率化するためコンポーネントベースのミドルウェア開発が盛んになっている。
  コンポーネントベースのミドルウェア開発において、インターフェースの共通化は、コンポーネントの
  相互接続性や相互運用性を確保するうえで非常に重要である。
  このような背景に基づき、各機能単位に、その機能に関わるコンポーネントの共通規格を定義する。


移動ロボット

 概要)
  移動ロボットを構成する標準的な機能モジュール群について
  モジュール構成と各モジュールの規格を定義する。

投稿者: 
itoharu
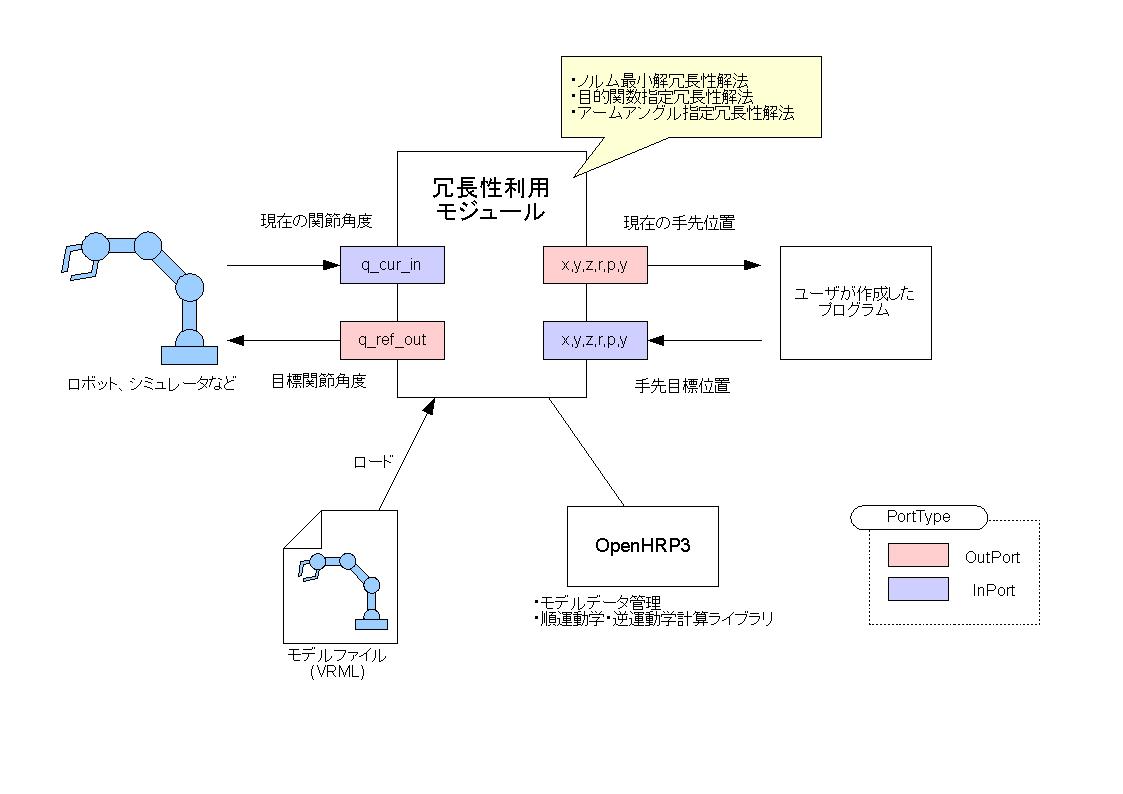
冗長性利用モジュール

概要

  本モジュールは、冗長性を持つロボットアームにおいて、ユーザが指定する
  手法で冗長自由度を決定し、現在位置との偏差を出力するコンポーネント
  です。

投稿者: 
root

拡大が続く化粧品市場において、利用者は季節変動や日々の肌コンディションといった多様な要因に基づき、パーソナライズされた製品選定が求められている。この課題に対応するため、私たちはAIを活用した化粧品選定システムを開発した。 本システムは、気象情報、利用者の年齢や肌の悩みに関する情報、および利用者の肌の赤みを数値化したデータの3種類の情報を入力プロンプトとして統合する。このプロンプトに基づき、AIが個々の利用者に最適な化粧品を選出する。

投稿者: 
ogasawara
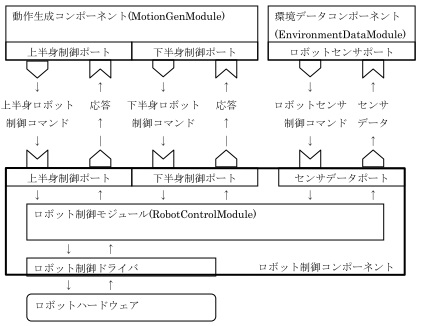
動作生成モジュール

概要

  対話に必要な身振り・仕草を、ロボットの発話に同期させて出力するRTCです。
  特徴1:ロボットの発話内容と共に、指差しなどのジェスチャを
      「動作指令スクリプト」で記述。
  特徴2:動作指令スクリプトに記述された動作をロボット制御RTCに出力。
      ロボット非依存の動作を実現。
      (本パッケージには、ロボット制御RTCの外部仕様書とダミーRTCも含まれます。)
  特徴3:音声合成RTCを接続することで、動作に同期した発話を実現。

ライセンス

  商用利用については、実行形式で有償提供とさせて頂きます。
  詳しくは、下記までご連絡をお願い致します。

投稿者: 
noda.akio
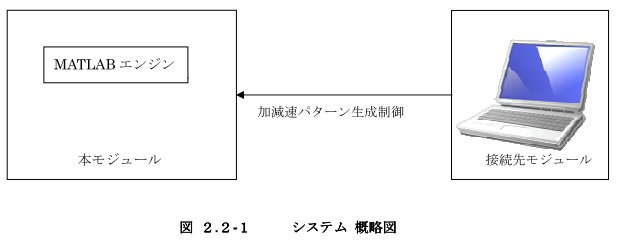
動作習熟(振動抑制)モジュール

概要

  水平2関節ロボットアームの台形則加減速パターンを整形して停止時の
  残留振動を抑制する加減速パターンを生成する。

ライセンス

  商用利用については、実行形式で有償提供とさせて頂きます。
  詳しい内容については、下記へご連絡願います。

連絡先

  三菱電機株式会社
   先端技術総合研究所 業務部 技術情報課
   http://www.MitsubishiElectric.co.jp/corporate/randd/inquiry/index_at.html
   お問い合わせ窓口)
     ATC_webmaster@ra.MitsubishiElectric.co.jp

投稿者: 
ysuga

北陽電機のURGセンサのRTコンポーネントです.

ビルドしやすいように,プロトコルベースから独自に実装しています.
対応OS : Windows, Linux, MacOSX

ダウンロード

URL: https://github.com/sugarsweetrobotics/UrgRTC

ビルド方法

gitからコマンドラインで (OSX, Linuxでおすすめ)

gitコマンドを使える場合は非常にシンプルです.

$ git clone https://github.com/sugarsweetrobotics/UrgRTC.git
$ git submodule init
$ git submodule update
$ cd UrgRTC
$ mkdir build 
$ cd build 
$ cmake ../
$ make

Dowlaod Zipからソースコードをダウンロード(Windows?)

まず,URLの右側のDownload ZIPファイルからダウンロードします.それを展開してもビルドできません.

投稿者: 
ogasawara
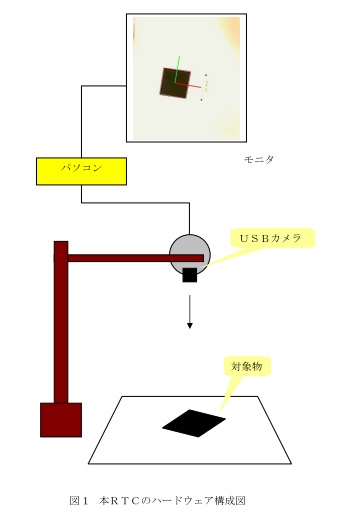
単眼位置姿勢計測・表示モジュール

概要

  単眼のUSBカメラを使って、多角形マーカの画像を撮影し
  その位置・姿勢を計測し表示するモジュールである。
  マーカとして、四角形、六角形、凸形、凹形を用意した。
  位置・姿勢出力は、センス系統一IFに準拠したものであり
  ロボットアームをコントロールする相対位置決めモジュールと連結できる。
  表示には、マーカの実写画像に姿勢ベクトルのCG画を重畳させたり
  ロボットの手先方向を表示させたりする機能を設けた。

ライセンス

  バイナリーを無償提供とさせて頂きます。
  詳しい内容については、下記へご連絡願います。

連絡先

  株式会社 東芝
   研究開発センター 機械・システムラボラトリー
    〒212-8582 川崎市幸区小向東芝町1
    Tel :044-549-2193
    Email:atsushi.sugahara@toshiba.co.jp

投稿者: 
ogasawara

概要

自動化工場における組立ロボットとAGVの連携をイメージしたサービス。
具体的にはAGVが搬送してきた部品を双腕ロボットが認識し, 箱に整理して入れ,それを再びAGVが運び出すサービス。

関連モジュール

物体位置姿勢推定RTC
HIRO-AGV統合制御モジュール

ライセンス

修正BSDライセンスを適用しています。

開発バージョン

ただいま、準備中。しばらくお待ちください。

投稿者: 
ogasawara

概要

右手先位置・姿勢6自由度,左手先位置・姿勢6自由度の
合計12自由度を操作することで対象物の位置・姿勢の6自由度,
または対象物に与える外力・外モーメントの6自由度,
右手と左手の相対位置・姿勢偏差の6自由度,または対象物に
与える内力・内モーメントの6自由度の合計12自由度を制御可能。
どれを制御するかは選択行列Sで決定。

ライセンス

EPLライセンスを適用しています。

開発バージョン

ただいま、準備中。しばらくお待ちください。

連絡先

東北大学大学院工学研究科
〒980-8579 仙台市青葉区荒巻字青葉6-6-01
近野 敦
email:konno@space.mech.tohoku.ac.jp

投稿者: 
ogasawara

概要

工場での部品搬送をイメージしたサービス。
片手では搬送できないような重量物を両手で協調しながら搬送する。

関連モジュール

双腕協調制御RTC

ライセンス

EPLライセンスを適用しています。

開発バージョン

ただいま、準備中。しばらくお待ちください。

連絡先

東北大学大学院工学研究科
〒980-8579 仙台市青葉区荒巻字青葉6-6-01
近野 敦
email:konno@space.mech.tohoku.ac.jp

ページ

ダウンロード

最新バージョン : 2.1.0-RELESE

統計

Webサイト統計
ユーザ数:3399
プロジェクト統計
RTコンポーネント309
RTミドルウエア35
ツール25
文書・仕様書2

OpenRTM@Github

OpenRTM-aist GitHubサイト

ROS

Robot Operating System

Choreonoid

モーションエディタ/シミュレータ

DAQ-Middleware

ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

産総研が提供するRTC集

東京オープンソースロボティクス協会