
Project List

投稿者: 
itoharu
経路計画RTC

概要

  このコンポーネントは静止・移動障害物を回避しながら,指定物体を追う
  経路を計画するコンポーネントです。 

注意事項

  下記ライブラリを使用しています。
   ●OpenCV 1.0.0

ライセンス

  修正BSDライセンスを適用しています。

連絡先

  豊橋技術科学大学 情報・知能工学系
    rtc@aisl.cs.tut.ac.jp
    〒441-8580 愛知県豊橋市天伯町雲雀ヶ丘1-1
    TEL: 0532-44-6826 URL: http://www.aisl.cs.tut.ac.jp/

投稿者: 
ogasawara
経路計画モジュール

概要)

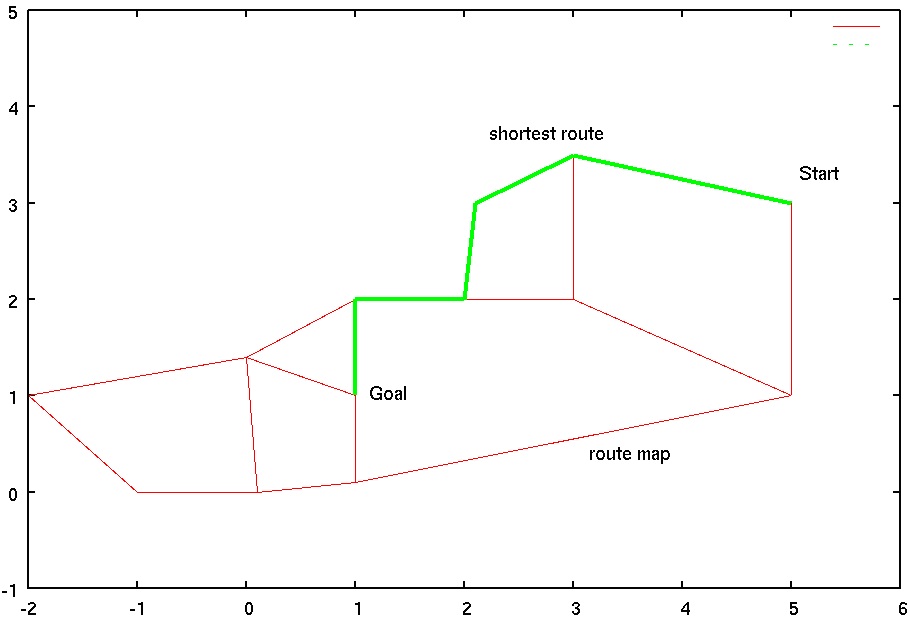
 経路地図を用い、現在位置から目標位置までの
 最短経路を計算・出力するコンポーネントです。

 - PathPlanning  経路計画RTC
 - PositionInput 目的地入力RTC(デバッグ用)
  (OpenRTM-aist 1.0.0-RC1 C++)

 ※インターフェース等は今後インターフェースの共通化作業に伴い変更される可能性があります。

ライセンス)

  BSDライセンス

投稿者: 
itoharu
緊急停止デバイス管理モジュール(オープンソース)

概要

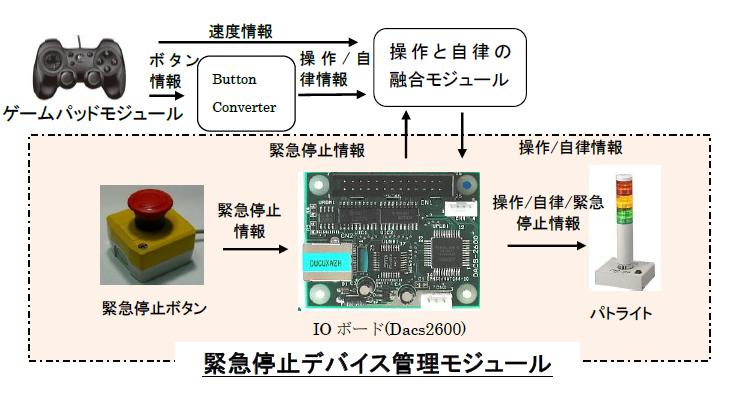
  USBのI/Oボード(DACS2600)と通信を行い,緊急停止ボタンと,
  パトランプを管理するモジュールです。

ライセンス

  商用以外の利用の場合、BSDライセンスが適用されます。
  商用利用の際には、個別に使用条件を検討させて頂きます。
  詳しくは、ご連絡をお願い致します。

連絡先

  京都大学
    E-mail :  k.kon@fs4.ecs.kyoto-u.ac.jp
    Phone: +81-75-753-5235 Fax: +81-75-753-4862

Download

投稿者: 
noda.akio
習熟機能モジュール

概要

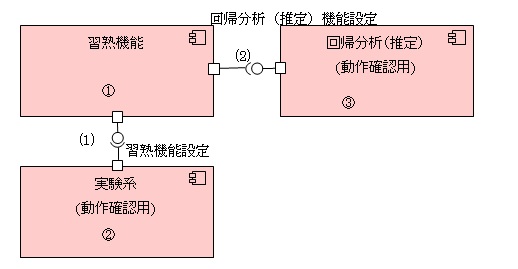
  ロボットの動作習熟を効率よく行うためのモジュールです。
  実験系の入力に対する応答を2つのクラスに分けて考え
  それらのクラスの境界を、とるような入力パラメータを
  能動的に探索します。
  モジュール内部では実験系の学習モデルを作成すると同時に
  効率よい学習のための行動計画を構築していきます。
  さらにユーザー定義の評価値回帰分析(推定)関数の導入に
  より、クラスの境界付近で 探索を優先する候補を絞り込む
  ことが可能となります。

ライセンス

  商用利用については、実行形式で有償提供とさせて頂きます。
  詳しい内容については、下記へご連絡願います。

投稿者: 
ogasawara

概要

共通カメラIFに準拠した背景差分による把持対象物認識コンポーネントです.

ライセンス

修正BSDライセンスを適用しています.

開発バージョン

3月上旬頃公開予定

連絡先

奈良先端科学技術大学院大学 情報科学研究科
robotics-staff@is.naist.jp
〒630-0192 奈良県 生駒市 高山町 8916-5
Tel: 0743-72-5371, Fax: 0743-72-5379

謝辞

本システムは、新エネルギー・産業技術総合開発機構(NEDO)
次世代ロボット知能化技術開発プロジェクト(HIRO加速案件)の一環として
開発されたことを記し、ここに感謝の意を表する。

投稿者: 
root

概要

  • Kobuki,PC,RPLiDARの構成で地図生成を行う.

特徴

  • Kobukiを手動で操作する.
  • RPLiDARの測定データに基づき,周辺地図が作成される.

仕様

  • 言語: C++
  • OS: Windows10

コンポーネント群

新規作成

再利用

  • RPLidarRTC
  • KobukiRTC
  • Mapper_MRPT
  • NavigationManager

参考ウェブサイト

    投稿者: 
    itoharu

    概要

      本コンポーネントは,特徴点群の3次元フロー認識とモーションセンサ(IMU)の認識の組み合わせにより,
      自分自身の位置や回転量を推定しながら,特徴点群をラベリングして他者の位置や移動判定をする
      コンポーネント群です。

    注意事項

      本コンポーネントの動作環境は、以下のとおりです。
       ●9 軸ワイヤレスモーションセンサ(株式会社ロジカルプロダクト様ご提供)
       ●画像認識ハードウェアモジュールNXV1-1394-PCB(富士通研究所様ご提供)
       ●画像認識ハードウェアモジュールに接続可能なカメラ2 個

    ライセンス

      修正BSDライセンスに基づき配布されます。
      詳しくは、LICENSE.txtファイルをご覧ください。

    投稿者: 
    ogasawara
    自己位置推定RTC群

    概要

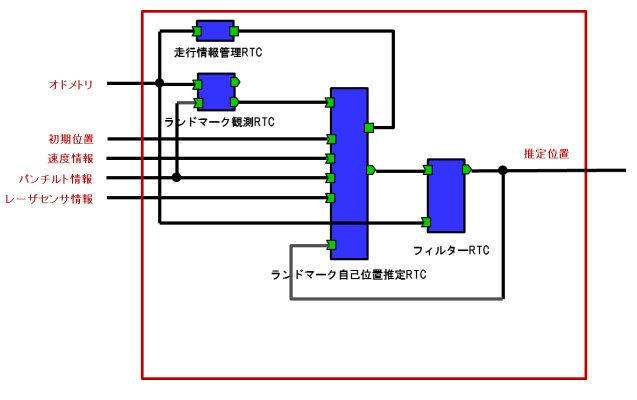
      レイアウト地図とランドマーク地図を利用した自己位置推定モジュール群です。
      富士通九州ネットワークテクノロジーズより販売している
      「ステレオビジョンモジュール」とWindows PCが必要です。

    ライセンス

        ステレオビジョンモジュール購入者に無償提供致します。
        下記URLのステレオビジョンモジュール ソフトウェア提供依頼フォームよりご依頼ください。
      http://jp.fujitsu.com/group/qnet/support/nxv/
    投稿者: 
    openrtm

    概要

    OpenRTM-aist において定義されるあらゆるデータ型に接続することができるコンポーネントを実現するための基底クラスをオープンスースで公開します。

    特徴

    以下の機能を持ったコンポーネントを簡単に実現することができる。
    • 柔軟に自己の形状を拡張することで、どんな数の接続でも受け入れることができる。
    • ポート型を相手に合せることで、どんなデータ型でも受け入れることができる
    • コンポーネントは自動で変形するので、複雑な設定は不要
    投稿者: 
    itoharu
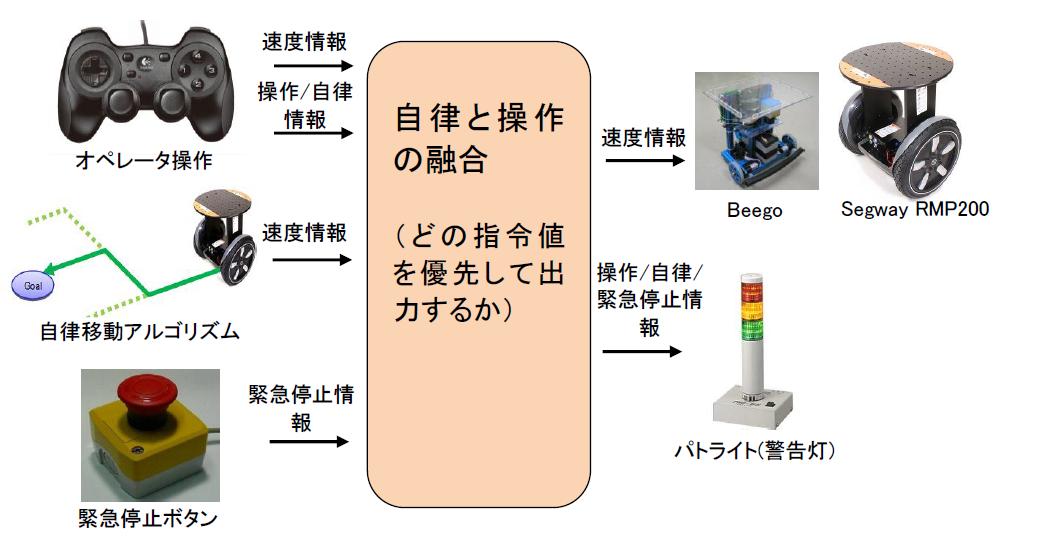
    自律と操作の融合モジュール(オープンソース版)

    概要

      ゲームパッドモジュール(操作)と自律移動モジュール(自律)を切り替える
      役割を行なうモジュールです。
      対応OSはwindows 7, Ubuntu 10.04で動作確認しています。

    関連モジュール

      beego制御モジュール(オープンソース)
      ゲームパッドRTC(オープンソース)
      人追従機能RTCモジュール群(オープンソース)

    ページ

    ダウンロード

    最新バージョン : 2.1.0-RELESE

    統計

    Webサイト統計
    ユーザ数:3399
    プロジェクト統計
    RTコンポーネント309
    RTミドルウエア35
    ツール25
    文書・仕様書2

    OpenRTM@Github

    OpenRTM-aist GitHubサイト

    ROS

    Robot Operating System

    Choreonoid

    モーションエディタ/シミュレータ

    DAQ-Middleware

    ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

    産総研が提供するRTC集

    東京オープンソースロボティクス協会