



ダウンロード
最新バージョン : 2.1.0-RELESE
| 2.1.0-RELESE | ダウンロードページ |
OpenRTM@Github
OpenRTM-aist GitHubサイト
ROS
Robot Operating System
Choreonoid
モーションエディタ/シミュレータ
DAQ-Middleware
ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク
産総研が提供するRTC集
東京オープンソースロボティクス協会
| 2.1.0-RELESE | ダウンロードページ |
OpenRTM-aist GitHubサイト
Robot Operating System
モーションエディタ/シミュレータ
ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク
産総研が提供するRTC集
東京オープンソースロボティクス協会
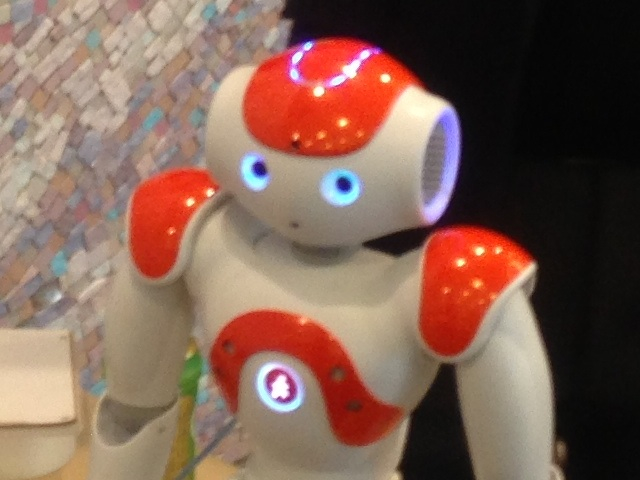
Aldebaran Robotics "NAO" RTC
RT-Component for controlling a humanoid robot "NAO" (by aldebaran robotics).
This component allows you :
1. TextToSpeech
2. Motion (Direct Motor Control and Walk)
3. Memory (Sensory data aquisition)
4. Audio
5. Vision
6. Speech Recognition
Launguage : Python
Operating System : Mac, Win, Linux
Depends : pynaoqi 1.14.5, OpenRTM-aist 1.1 Python version.