
Project List

投稿者: 
ytakano

概要
 複数のRTコンポーネントを使役するアプリケーションを作成するためのロボット作業シナリオの編集機能とその実行機能。

特徴
 ロボットシナリオは、オフラインのシナリオ編集ツールで作成したシナリオをターゲットのロボットに格納し、
 ロボット内のシナリオ実行系(RTコンポーネント)で実行させると手順を用います。

  • ビルディングブロックによりイベント駆動状態遷移型のシナリオを作成可能。
  • ロボットには複数のシナリオを格納。状況により切り替えて用いることができます。
  • シナリオ実行系で使役されるRTコンポーネントは、規定の入出力のデータポートを持つ必要があります。
  • これを備えるための上位ライブラリ、ワーカフレームワーク、もシナリオ実行系と一緒に公開しています。

ライセンス
 2011年度上期末ごろに公開予定。EPLでのご提供を予定しています。

投稿者: 
kawauchi

概要

  • SEED(ロボット)を仮想ジョイスティックで遠隔操作する
  • Kinectから人を認識しその人のもとに移動する。

特徴

  • SEEDをOpentRTMで動かせる
  • 十六軸同時制御

仕様

  • 言語: C++,Python
  • OS: Windows 7

コンポーネント群

新規作成

  • SEED_MOVE :コマンド生成&SEED用シリアル通信
  • sendCoordinate :スケルトンデータから人の座標をとる。

再利用

    投稿者: 
    itoharu
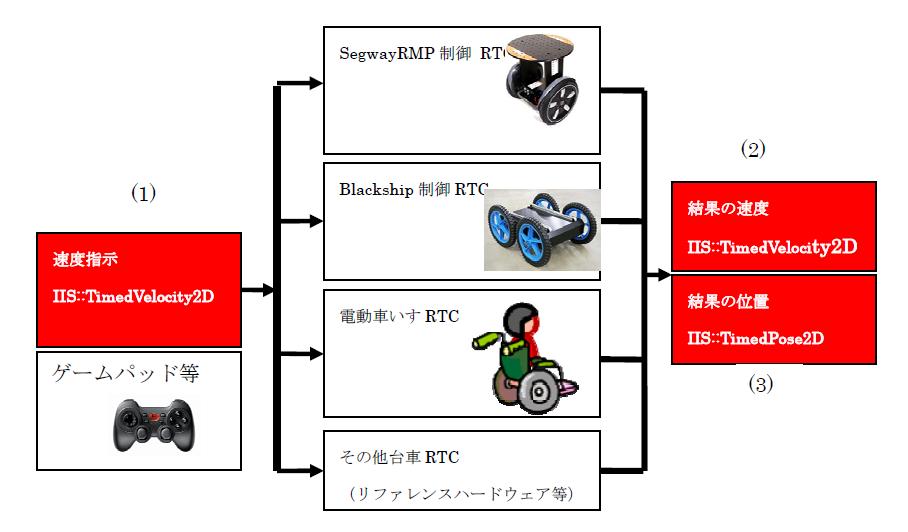
    SegwayRMP制御RTC(オープンソース)

    概要

      SegwayRMP 向けの台車モジュールです。
      速度指示値に対する台車ハードウェアへの速度指示や、制御結果
      の速度の出力、台車固有のステータスの出力を行います。

    ライセンス

      商用以外の利用の場合、修正BSDライセンスが適用されます。
      商用利用の際には、個別に使用条件を検討させて頂きます。
      詳しくは、ご連絡をお願い致します。

    連絡先

      セグウェイジャパン株式会社
        E-MAIL  robot@segway-japan.co.jp
        TEL     045-263-6151

    Download

    投稿者: 
    ogasawara

    概要

    共通カメラIFに準拠したSIFTを用いた物体位置姿勢推定コンポーネントです.

    ライセンス

    修正BSDライセンスを適用しています.
    SIFTアルゴリズムは特許が存在するため,利用について詳しくは下記をご参照下さい.
    http://www.cs.ubc.ca/~lowe/keypoints/

    開発バージョン

    リンク先参照

    連絡先

    国立大学法人 大阪大学 大学院基礎工学研究科
    k-oohara@arai-lab.sys.es.osaka-u.ac.jp
    〒560-8531 大阪府豊中市待兼山町1-3
    Tel: 06-6850-6368, Fax: 06-6850-6341

    投稿者: 
    itoharu
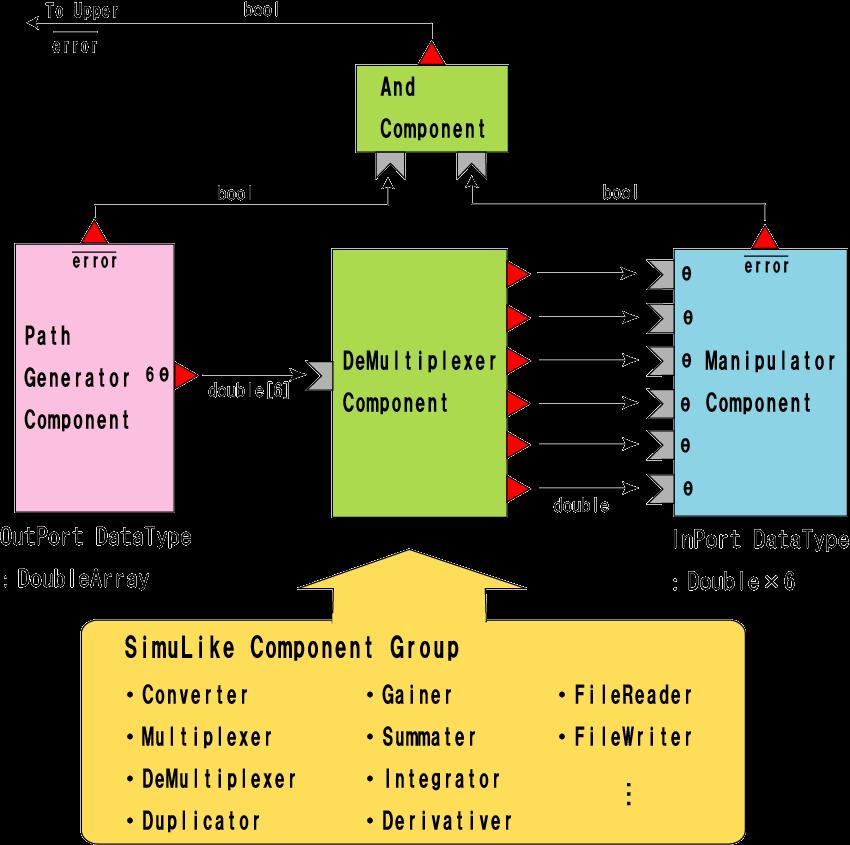
    SimuLike(コンポーネント群)

    概要

      本コンポーネントは互いに異なるデータ型のデータポートを持つRTコンポーネントに対して,
      間を取り持つことでそれらの接続を実現するサンプルコンポーネント群です。
      データの微積分を行ったり、データのファイルからの読み込み、ファイルへの書き出しなどを行う
      機能を持ったRTコンポーネントも含んでいます。
      対応OS:Debian Linux + ART-Linux で動作を確認済み。

    ライセンス

      修正BSDライセンスを適用しています。
      詳しくは、ご連絡をお願い致します。

    投稿者: 
    みよし

    このプロジェクトは大きく分けてロボット台車とロボットアームの制御の2つから構成されています. ~ロボット台車~  台車にはKobukiを使用します.Kobukiへの移動指令は,音声による入力とゲームパッドによる入力の2種類が用意されています.音声入力では,入力デバイスとしてAndroid端末を使用します.Android on RTMの音声認識アプリケーションにより,特定の音声が認識されるとそれに対応した目標座標がKobukiへ入力されます.Kobukiは目標座標へ車輪からのオドメトリ情報を参照しながら自律的に移動することができます.また,ゲームパッドによる入力では,ジョイスティックからのアナログ値の入力により,人間が直接Kobukiを操作できるようになっています.

    ~ロボットアーム~ Kinectから人間の腕の関節角度,コントローラからシミュレーションの計算開始の合図,及びグリッパの開閉の制御量を取得します.そして,シミュレーションの計算開始後ロボットシミュレータのOpenHRP3上で対象のロボット動かしながら,実機or ロボットシミュレーションのChoreonoid上のOrochiで動かします.動作中はシミュレーションと実機の時間を同期させて関節角度などの情報の記録を行います.

    以下が作成・使用したコンポーネントです

    投稿者: 
    ogasawara
    Stereo3D

    概要

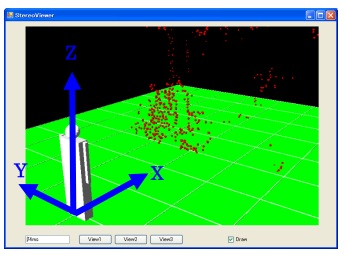
      画像内から特徴点を抽出し、3次元位置を計測するRTコンポーネント
      富士通九州ネットワークテクノロジーズより販売している
      「ステレオビジョンモジュール」上で動作します。

    ライセンス

        ステレオビジョンモジュール購入者に無償提供致します。
        下記URLのステレオビジョンモジュール ソフトウェア提供依頼フォームよりご依頼ください。
      http://jp.fujitsu.com/group/qnet/support/nxv/
    投稿者: 
    ogasawara

    概要

      特徴点の3次元計測と顔検出を実行するRTコンポーネント。
      富士通九州ネットワークテクノロジーズより販売している
      「ステレオビジョンモジュール」上で動作します。

    ライセンス

        ステレオビジョンモジュール購入者に無償提供致します。
        下記URLのステレオビジョンモジュール ソフトウェア提供依頼フォームよりご依頼ください。
      http://jp.fujitsu.com/group/qnet/support/nxv/
    投稿者: 
    ogasawara
    StereoDepth

    概要

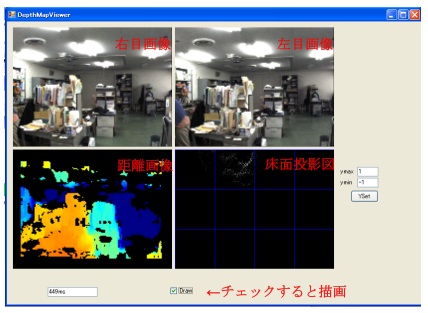
      160x120のステレオ画像から各画素の3次元位置を計測するRTコンポーネント
      富士通九州ネットワークテクノロジーズより販売している
      「ステレオビジョンモジュール」上で動作します。

    ライセンス

        ステレオビジョンモジュール購入者に無償提供致します。
        下記URLのステレオビジョンモジュール ソフトウェア提供依頼フォームよりご依頼ください。
      http://jp.fujitsu.com/group/qnet/support/nxv/
    投稿者: 
    itoharu
    StRRT軌道計画に基づく速度指令生成モジュール

    概要

    二次元平面とみなせる環境において,何らかの手段により実時間で環境情報が取得できるという前提の下, 移動ロボットが障害物に接触することなく,目的地へ到着するための速度指令を生成するモジュールです。 登録するコンポーネントをテストするための簡単なコンポーネントとシミュレータも含まれています。

    ライセンス

    商用以外の利用の場合、EPLライセンスが適用されます。
    商用利用の際には、個別に使用条件を検討させて頂きます。
    詳しくは、ご連絡をお願い致します。

    連絡先

    大阪電気通信大学 総合情報学部 メディアコンピュータシステム学科
    升谷 保博
    E-MAIL: masutani@isc.osakac.ac.jp
    〒575-0063 大阪府四條畷市清滝1130-70
    TEL&FAX: 072-876-5107

    ページ

    ダウンロード

    最新バージョン : 2.1.0-RELESE

    統計

    Webサイト統計
    ユーザ数:3399
    プロジェクト統計
    RTコンポーネント309
    RTミドルウエア35
    ツール25
    文書・仕様書2

    OpenRTM@Github

    OpenRTM-aist GitHubサイト

    ROS

    Robot Operating System

    Choreonoid

    モーションエディタ/シミュレータ

    DAQ-Middleware

    ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

    産総研が提供するRTC集

    東京オープンソースロボティクス協会