
Project List

投稿者: 
harumi
T型自律走行ロボット

概要

  • Kinectを用いて人の姿勢を認識させ、その人へ向かって自立走行して目の前で止まるシステムである。
  • 移動体はT型ロボットベースを用いる。

背景

  • 東京都日野市は、「スポーツ祭東京2013」の来場者に、 大会の情報提供、日野市の魅力発信、日野市内企業の技術力PR することを目的に、「日野おもてなしロボット」を作製することになった

仕様

  • 言語: C++(仮)
  • OS: Windows(仮)

コンポーネント群

新規作成

  • WallGuidedPlanner
    • URGで障害物と判定された時に移動体の動きを止める。
  • Motion
    投稿者: 
    itoharu

    概要

      センサー(ucodeマーカ)から受信したucodeを解決して、位置情報を出力するモジュール群です。
      ucode は、国土交通省が進めている自立移動支援プロジェクトにも適用されている環境インフラ情報コードです。
      本モジュールではucode アーキテクチャに準拠した認識モジュールを実装することで、既存の環境インフラ情報を
      利用した自己位置同定が可能です。
      現バージョンでは、赤外線ucodeマーカに対応しています。
      動作OSは、T-Kernel, WindowsXP, Linux に対応しています。
      詳しくは、以下のURLを参照してください。
        http://sourceforge.jp/projects/rtm-t-kernel/releases/

    ライセンス

      Apache License 2.0ライセンスを適用いたします。

    投稿者: 
    s-kurihara
    URGセンサRTコンポーネント on Armadillo240

    概要

    Armadilloと北陽電機URGセンサとを組み合わせ、分散センサシステムを簡単に構築するためのユニットです。 Armadillo240上ではURGセンサRTコンポーネントが動作します。

    投稿者: 
    ogasawara
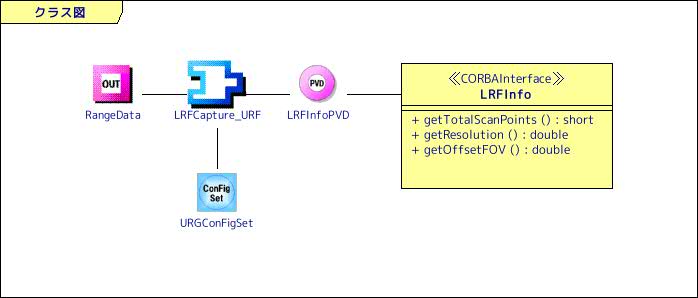
    URG用LRFキャプチャコンポーネント

    概要)

      本コンポーネントは北陽製レーザレンジファインダURGシリーズの
      データ取得用RTコンポーネントです。

    ライセンス)

      修正BSDライセンスを適用しています。
      詳しくは、ご連絡をお願い致します。

    連絡先)

      奈良先端科学技術大学院大学 情報科学研究科
       robotics-staff@is.naist.jp
       〒630-0192 奈良県 生駒市 高山町 8916-5
       Tel: 0743-72-5376, Fax: 0743-72-5379

    投稿者: 
    ogasawara

    概要

    共通カメラIFに準拠したカメラ画像取得コンポーネントです.

    ライセンス

    修正BSDライセンスを適用しています.

    開発バージョン

    リンク先参照

    連絡先

    奈良先端科学技術大学院大学 情報科学研究科
    robotics-staff@is.naist.jp
    〒630-0192 奈良県 生駒市 高山町 8916-5
    Tel: 0743-72-5371, Fax: 0743-72-5379

    謝辞

    本システムは、新エネルギー・産業技術総合開発機構(NEDO)
    次世代ロボット知能化技術開発プロジェクト(HIRO加速案件)の一環として
    開発されたことを記し、ここに感謝の意を表する。

    投稿者: 
    Miyamoto Nobuhiko

    RTが販売しているUSB出力9軸IMUセンサモジュールに対応したRTC、及びキャリブレーション用ソフトウェアを作成しました。WindowsとLinuxに対応しています。 詳しくはこのページをご覧ください。

    投稿者: 
    ogasawara
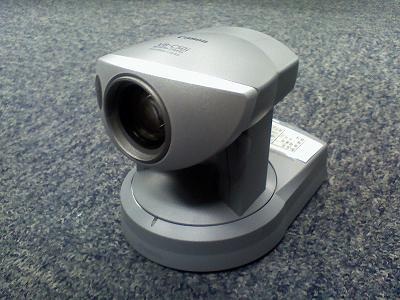
    VB-C50i RTC (Canon社製:VB-C50i)

    概要

      Canon社製のNetworkカメラVB-C50iのRTC。
      実行バイナリとマニュアルのみの配布。
      独自定義のIDLによりデータポートとサービスポートを規定。

    注意事項

      OpenRTM.NET
        OpenRTM.NET-1.0, OpenRTM.NET-1.1に対応。

    ライセンス

      非営利・非商用での利用に限り、バイナリーファイルにて
      無償公開にしています。
      商用利用やソースコードの提供に関しましては
      下記へご相談ください。

    Download

      弊社の自社サイトでの公開を予定しています。
      詳しくは、下記へご連絡願います。

    投稿者: 
    ogasawara
    VC-C50i RTC (Canon社製:VC-C50i)

    概要

      Canon社製のNetworkカメラVC-C50iのRTC。
      実行バイナリとマニュアルのみの配布。
      独自定義のIDLによりデータポートとサービスポートを規定。

    ライセンス

      非営利・非商用での利用に限り、バイナリーファイルにて
      無償公開にしています。
      商用利用やソースコードの提供に関しましては
      下記へご相談ください。

    Download

      弊社の自社サイトでの公開を予定しています。
      詳しくは、下記へご連絡願います。

    謝辞

      本システムは、新エネルギー・産業技術総合開発機構(NEDO)
      次世代ロボット知能化技術開発プロジェクトの一環として
      開発されたことを記し、ここに感謝の意を表する。

    投稿者: 
    openrtm
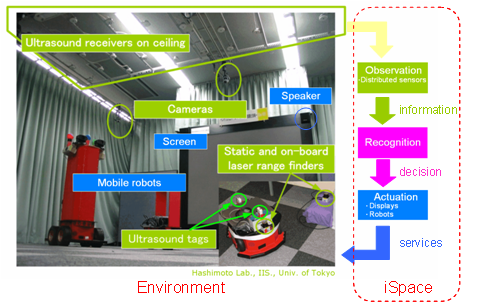
    VIRCAによる知能化空間ネットワーク

    概要

    • 仮想空間を介した遠隔分散機器の協調
    • インタラクティブな操作や指示を実現
    • リソースの共有や遠隔実験等が可能

    特徴

    • 空間知能化 (Intelligent Space: iSpace)
      • 空間内に多数のセンサやアクチュエータを配置し、ネットワーク化
      • センサで観測した情報に基づいてアクチュエータがユーザに支援を提供
    • VIRCA (Virtual Collaboration Arena)
      • 遠隔空間同士を接続し、実験を行うことが可能な仮想空間プラットホーム
    • VIRCA及び知能化空間の各要素を  RTコンポーネントとして実装

    仕様

    • Ice (Internet Communication Engine)により OpenRTM-aistを拡張
    投稿者: 
    ogasawara
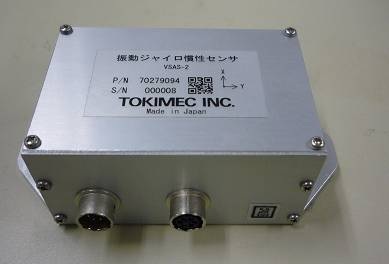
    VSAS2 RTC (TOKYO KEIKI社製:VSAS2)

    概要

      TOKYO KEIKI社製の加速度センサVSAS2のRTC。
      実行バイナリとマニュアルのみの配布。
      独自定義のIDLによりデータポートとサービスポートを規定。

    ライセンス

      非営利・非商用での利用に限り、バイナリーファイルにて
      無償公開にしています。
      商用利用やソースコードの提供に関しましては
      下記へご相談ください。

    Download

      弊社の自社サイトでの公開を予定しています。
      詳しくは、下記へご連絡願います。

    謝辞

      本システムは、新エネルギー・産業技術総合開発機構(NEDO)
      次世代ロボット知能化技術開発プロジェクトの一環として
      開発されたことを記し、ここに感謝の意を表する。

    ページ

    ダウンロード

    最新バージョン : 2.1.0-RELESE

    統計

    Webサイト統計
    ユーザ数:3399
    プロジェクト統計
    RTコンポーネント309
    RTミドルウエア35
    ツール25
    文書・仕様書2

    OpenRTM@Github

    OpenRTM-aist GitHubサイト

    ROS

    Robot Operating System

    Choreonoid

    モーションエディタ/シミュレータ

    DAQ-Middleware

    ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

    産総研が提供するRTC集

    東京オープンソースロボティクス協会