
Project List

投稿者: 
RyoTakeuchi

概要

  • ペンタブレット描かれた軌跡の通りにKobukiを移動させる

特徴

  • 軌跡を表示させることができる
  • 移動できない場合はKobukiが停止する

仕様

  • 言語: C++ , Python
  • OS: Windows 7 , MacOSX
  • 入力デバイス: WacomTablet(動作確認デバイス: Intuos 5)

コンポーネント群

  • WacomTablet: Wacom社製タブレットからの位置・筆圧の取得
  • PenKobu: ペンの描画と行動開始命令
  • RouteBuffer: 軌跡を記録する
  • VelocityCommand: Kobukiの制御のためのルートを生成する
  • KobukiAutoMove(編集): ルート情報からKobukiの制御に変換する
投稿者: 
ogasawara

概要

  PosixRealTimeExecutionContextは、Posixライブラリと
  標準Linuxリアルタイム機能を利用したリアルタイム対応
  実行コンテキストです。
  rtc.confのexec_cxt.periodic.rate:で指定した周期で
  精度よいRTCの周期実行が可能になります。
  ソースを公開していますので、Ubuntu以外のLinuxでも
  利用いただけます。
  ドキュメントは、モジュール本体ファイルに含まれています。

ライセンス

  EPL 1.0

連絡先

  千葉工業大学
   未来ロボット技術研究センター(furo)
   http://www.furo.org/
   email:info@furo.org

投稿者: 
ogasawara

概要

  PyRTSeamは、RTコンポーネント(RTC)を容易に開発するためのライブラリです。
  独立行政法人産業技術総合研究所が開発したRTミドルウェア実装である
  OpenRTM-aist-Python上で動作します。
  PyRTSeamを利用すると、RTCのソースコードが従来よりも簡潔になり、
  可読性が向上します。 これにより、RTCの開発効率、保守性が向上します。

ライセンス

  MITライセンスを適用しています。

Download

  弊社の自社サイトで公開しています。

謝辞

  本システムは、新エネルギー・産業技術総合開発機構(NEDO)
  次世代ロボット知能化技術開発プロジェクトの一環として
  開発されたことを記し、ここに感謝の意を表します。

投稿者: 
Miyamoto Nobuhiko
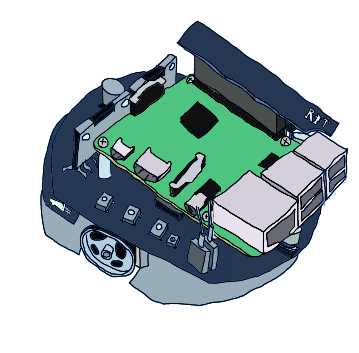
Raspberry Pi Mouse制御のためのRTC、RTシステム

RTが販売しているRaspberry Pi Mouseを制御するためのRTC、RTシステムを作成しました。 詳しくはマニュアルをご覧ください。 RTシステムの動作にはRaspberryPiMouseRTCをインストールしておく必要があります。

投稿者: 
asmsuechan
投稿者: 
ytakano

概要
シナリオは専用スクリプト言語を使って、コンポーネントの振る舞いを記述したものです。シナリオプレーヤはアプリケーション実行系で、複数コンポーネントの司令塔の役割を果たします。具体的には他のコンポーネントから様々なメッセージを受け取り、その結果他のコンポーネントにメッセージを送出することで、複数のコンポーネントを連携動作させることができます。
シナリオを作成するためのツールとしてシナリオエディタを提供します。コンポーネントの動作や条件判断などの各処理を箱のように見える「部品」として定義し、それらを接続していくことで簡単にアプリケーションを作成することが出来ます。

注意事項
下記ライブラリを利用しています。
log4j-1.2.8.jar

ライセンス
Eclipse Public License - Version 1.0

連絡先
日本電気株式会社 robot@rtp.jp.nec.com

投稿者: 
s-kurihara
RTC-CANopen

概要

RTC-CANopenとは,安全バスシステムとして使用されているCANopenの特徴を取り入れた組込み向けのRT-Middlewareです.ネイティブバスであるCAN(Controller Area Network)を介して接続される各種デバイスと汎用PC上のRTCを相互に接続することが可能となっています.

特徴

  • CANopenを使用した安全バスシステム
  • 組込み向けRT-Middleware
  • RTC,CANopenデバイスのPnP機能をサポート
  • デバイスを含めたシステムを容易に構築可能
  • 既存のCANopen製品が利用可能

仕様

  • 汎用CPU:CANのインタフェースを持ち,OpenRTM-aistが動作するもの
  • OS:Windows,Linux(Ubuntu-9.10)
  • 組込CPU:CANインタフェースを持ち,CANopenを実装可能なもの
投稿者: 
itoharu
RTC-CANopenリファレンスロボット

概要

   RTC-CANopenを利用する上でのリファレンスとするために開発したロボット(リファレンス
   ロボット)を操作するモジュール群です。

注意事項

   ●リファレンスロボットはテクノクラフト社のBeegoを対象に設計してあります。
   ●リファレンスロボットの実行にはRTC-CANopenが必要となります。

ライセンス

   ・RTC-CANopenリファレンスマニュアルの著作権は,芝浦工業大学水川研究室に
    帰属します。
   ・これらのコンポーネント群は,非営利目的での使用及び改変自由ですが,商用利用の
    場合は別途ご相談下さい。
    なお,本モジュール群を使用して発生したいかなる障害についても責任を負いません。

投稿者: 
gbiggs

rtlogで記録されたログをGUIで再生管理するツールです。

投稿者: 
gbiggs

OpenRTM-aist-C++でDDS(Data Distribution Service)を利用するトランスポートです。DDSはデータ中心で、チャネルでデータを配布します。得にリアルタイムシステムに快適です。

ページ

ダウンロード

最新バージョン : 2.1.0-RELESE

統計

Webサイト統計
ユーザ数:3399
プロジェクト統計
RTコンポーネント309
RTミドルウエア35
ツール25
文書・仕様書2

OpenRTM@Github

OpenRTM-aist GitHubサイト

ROS

Robot Operating System

Choreonoid

モーションエディタ/シミュレータ

DAQ-Middleware

ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

産総研が提供するRTC集

東京オープンソースロボティクス協会