
Error message

  • Can not get file info (nid=, src=CameraComponents.zip)
  • Can not get file info (nid=, src=Manuals.zip)

Project List

投稿者: 
itoharu
アームユニットRTC

概要

  本RTCは、安川電機のSmartPalをはじめとするアームユニットをRTC化したものであり、
  ハードウェア依存のRTCです。
  ソースコードは非公開です。

ライセンス

  ハードウェアに組み込んで提供します(ファームウェア)ので、ユーザが他に転用することは
  できません。

連絡先

  株式会社 安川電機 技術開発本部 開発研究所
    adachi@yaskawa.co.jp
    Tel:093-571-6026

Download

Ver.
投稿者: 
openrtm
インフォメーションロボットシステム

概要

  • インフォメーションロボットシステムは、レーザレンジファインダを使って人などの移動体を、高精度に捕捉・追跡できるロボット システムです。
  • 頭部に搭載した液晶ディスプレイを使って、ユーザーに様々な 情報を伝えることが可能です。

特徴

  • 国際標準仕様のロボット部品化技術であるRTミドルウェアを採用することで、高い拡張性と保守性を実現しています。
  • 博物館での来場者カウントやショッピングモールでの導線計測、倉庫での監視など、様々なシステムで利用可能です。

ライセンス(公開条件)

本システムのご用命やRTコンポーネントの利用 に際しては、右記の連絡先までお問い合わせ ください。

投稿者: 
ogasawara

概要

webブラウザを使って注文を受け付けるコンポーネントです.
データサーバのサンプルも含みます.

ライセンス

修正BSDライセンスを適用しています.

開発バージョン

3月上旬頃公開予定

連絡先

奈良先端科学技術大学院大学 情報科学研究科
robotics-staff@is.naist.jp
〒630-0192 奈良県 生駒市 高山町 8916-5
Tel: 0743-72-5371, Fax: 0743-72-5379

謝辞

本システムは、新エネルギー・産業技術総合開発機構(NEDO)
次世代ロボット知能化技術開発プロジェクト(HIRO加速案件)の一環として
開発されたことを記し、ここに感謝の意を表する。

投稿者: 
ogasawara
オープンソース版作業対象認識モジュール群 「OpenVGR」

概要

ステレオカメラを利用し、指定された作業対象物の検出結果(3次元位置・姿勢)を共通形式で出力するモジュール群です。

関連モジュール

オープンソース版作業対象認識モジュール群 座標系変換ツール「OpenVGRextra」
  オープンソース版作業対象認識モジュール群に付加して使用するツールです。
  認識結果の座標系を変換するために利用します。

投稿者: 
ogasawara
オープンソース版作業対象認識モジュール群 座標系変換ツール

概要

オープンソース版作業対象認識モジュール群に付加して使用するツールです。
認識結果の座標系を変換するために利用します。

関連モジュール

オープンソース版作業対象認識モジュール群「OpenVGR」
  ステレオカメラを利用し、指定された作業対象物の検出結果(3次元位置・姿勢)を
  共通形式で出力するモジュール群です。

投稿者: 
itoharu

概要

  本コンポーネントはPoint Gray製IEEE1394カメラであるFlea,Flea2,
  さらにはUSB接続のWebカメラに対応し,個々のカメラから獲得された画像を出力する。
  カメラの制御およびカメラ出力用のインタフェースは,知能化プロジェクトで規定された共通I/Fに準拠している.

注意事項

  下記ライブラリを使用しています。
   ●OpenCV 1.1 / OpenCV 2.3.1
   ●Fly Capture v1.8 Release 23
   ●Web カメラドイバ 

ライセンス

  修正BSDライセンスを適用しています。
  詳しくは、ご連絡をお願い致します。

投稿者: 
ayakat

概要

 私たちは外出前の持ち物準備に時間がなく、忘れ物や遅刻が頻発することが多い。そのため、LINEに特定のメッセージを送ると当日の持ち物を提示してくれるシステムを開発しようと考えた。このシステムは、天気情報に基づいて傘の有無も通知してくれるため、今後は当日の傘の購入が不要となり、経済的な節約と環境保護が可能になる。

投稿者: 
ogasawara
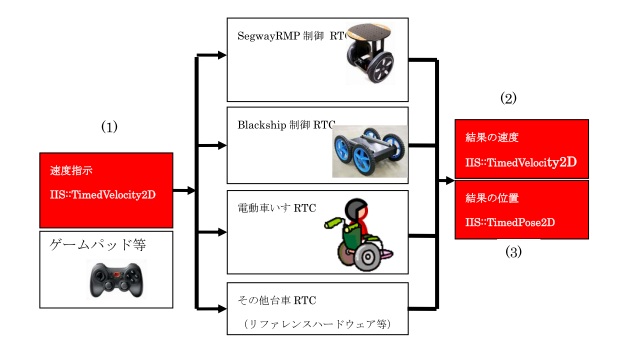
ゲームパッドRTC (オープンソース)

概要)

  PC 用ゲームパッド向けデバイスモジュール。ゲームパッドの入力値を出力します。
  ゲームパッドのアナログスティックを倒すことで出力される速度指示に従い
  台車ロボットが移動します。

ライセンス)

   商用以外の利用の場合、BSDライセンスが適用されます。
   商用利用の際には、個別に使用条件を検討させて頂きます。
   詳しくは、ご連絡をお願い致します。

連絡先)

   セグウェイジャパン株式会社
    E-MAIL  robot@segway-japan.co.jp
    TEL     045-263-6151

投稿者: 
shibayoshi

概要

  • コサイン類似度による日常動作認識処理をRTコンポーネント化

仕様

  • OS:windows 7, 8.1 Pro
  • 言語:C++
  • コンパイラ:Visual Studio 2010
  • RTミドルウェア(C++):OpenRTM-aist-1.1.0-RELEASE
  • ライブラリ:OpenNI(Windows 32bit)

コンポーネント群

  • Kinect:人の座標取得
  • Transformation:座標変換
  • Segmentation:動作の分割
  • Similarity:動作の類似度計算
  • Template:テンプレート作成
  • Recognition:動作認識

ダウンロード

投稿者: 
root

ISO 22166-202規格準拠のソフトウェア情報モデルを活用し、異種ミドルウェア(ROS/OpenRTM)に対応したロボットソフトウェアモジュールの動作環境(DockerコンテナおよびComposeファイル)を自動生成するシステムです。

ページ

ダウンロード

最新バージョン : 2.1.0-RELESE

統計

Webサイト統計
ユーザ数:3399
プロジェクト統計
RTコンポーネント309
RTミドルウエア35
ツール25
文書・仕様書2

OpenRTM@Github

OpenRTM-aist GitHubサイト

ROS

Robot Operating System

Choreonoid

モーションエディタ/シミュレータ

DAQ-Middleware

ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

産総研が提供するRTC集

東京オープンソースロボティクス協会