
Project List

投稿者: 
Ogiya
HMDを用いたPTカメラのインターネット遠隔操作

HMD(Head Mounted Display)を使用した(Pan-Tilt)カメラの遠隔操作に関するRTCを公開する。 HMDにマーカを取り付け,それをARToolkit(拡張現実アプリケーション)を使用して姿勢を計測する。そして、得られた姿勢データをRSNP(Robot Service Network Protocol)を使用し、サーバを通してPTカメラへ送信する。これによりHMDの動きに合わせてPTカメラが動作するようになる。このRTC群によりPTカメラを感覚的に操作することが可能となる。

投稿者: 
Hane

概要

  • Kinect v2を利用するためのRTC

特徴

  • 複数の出力形式に対応
  • Kinect v2の仕様により,他コンポーネントとハードウエアの共用可能

仕様

  • 言語: C++
  • OS: Windows 8.1
  • 必要ライブラリ: Kinect for Windows Runtime 2.0 or SDK 2.0

コンポーネント群

  • KinectCamera:カメラ画像 (CameraImage、TimedLongSeq、TimedOctetSeq(JPEGデータ))
  • KinectDepth:深さ画像及び3次元点群 (PointCloud)
  • KinectHumanTracking:人物座標
  • (入力:水平面位置、三次元位置、KinectCameraの画像上の位置)
投稿者: 
yuki_141
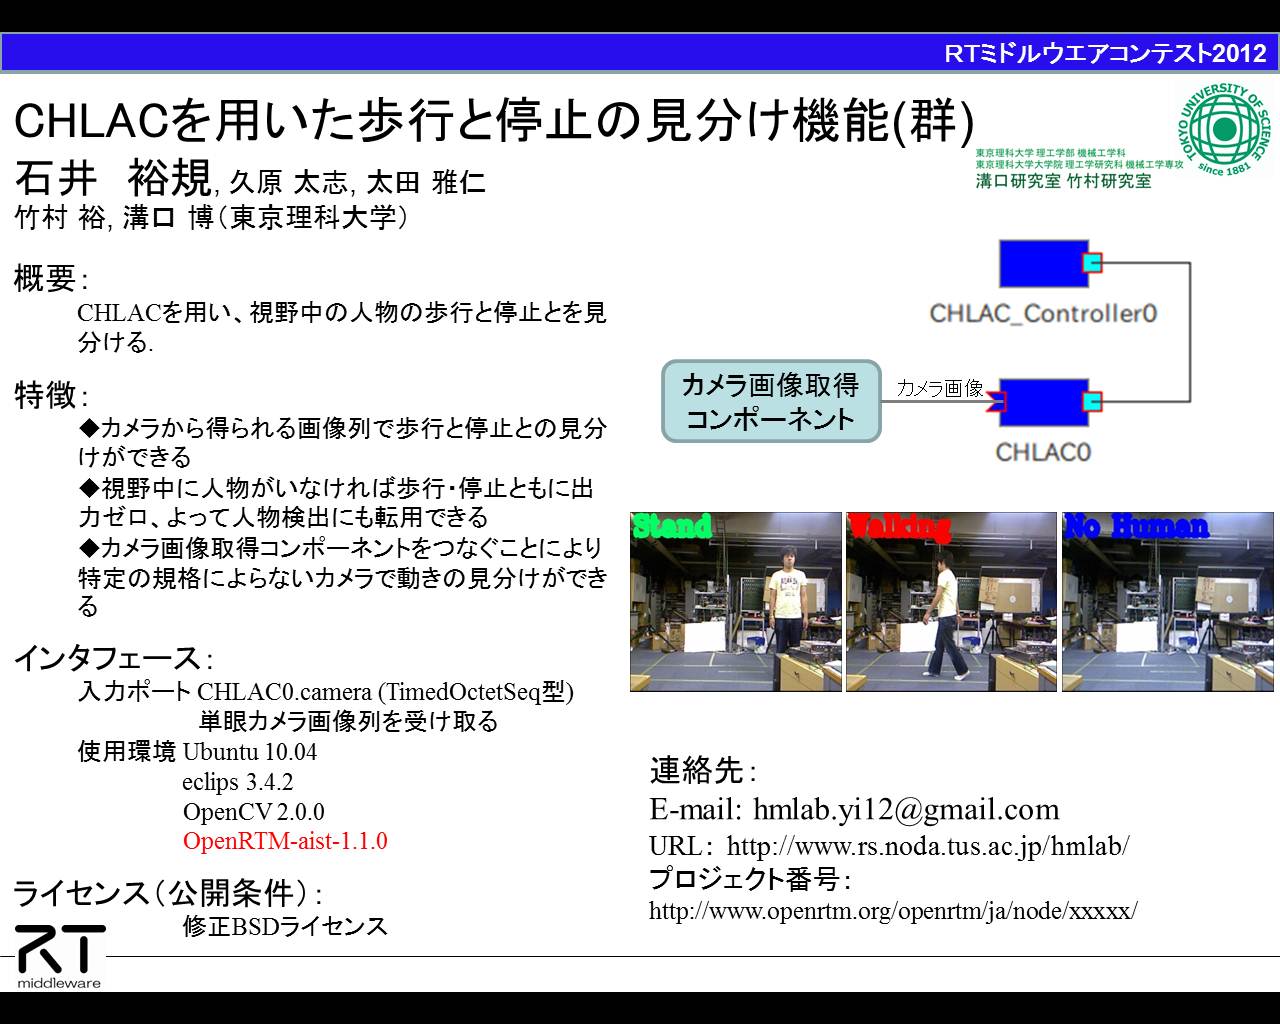
Motion_Discriminating_Function_based_on_CHLAC

概要

  • CHLACを用い、視野中の人物の歩行と停止とを見分ける.

特徴

  • カメラから得られる画像列で歩行と停止との見分けができる
  • 視野中に人物がいなければ歩行・停止ともに出力ゼロ、よって人物検出にも転用できる
  • カメラ画像取得コンポーネントをつなぐことにより特定の規格によらないカメラで動きの見分けができる

仕様

  • 言語: C++
  • OS:Ubuntu10.04

コンポーネント群

  • CHLAC_Controller0:人物の動き見分け機能の実行を指示し,動きの判別結果を受け取るコンポーネント
  • CHLAC0:カメラ画像取得コンポーネントより受け取るカメラ画像列からCHLAC特徴を抽出して 人物の動きを見分けるコンポーネント

ソースコード

    投稿者: 
    西 諒一郎
    MRPTを用いた環境地図作成用RTコンポーネント

    概要

    • MRPT(The Mobile Robot Programming Toolkit)を用いて,自己位置情報とレーザレンジファインダからの距離情報をもとに,二次元の点群の環境地図を作成する.

    特徴

    • MRPTを用いた環境地図作製用コンポーネント
    • MRPTは移動ロボット用のオープンソースのライブラリで,自己位置推定,SLAM,行動計画,障害物回避等のアルゴリズムおよび一般的なデータ構造を持っています.
    • なおこのコンポーネントではICP SLAMを利用しています.

    ライセンス

    • 修正BSDライセンス

    仕様

    • 言語: C++
    • OS: Windows 7

    ソースコード

      投稿者: 
      itoharu
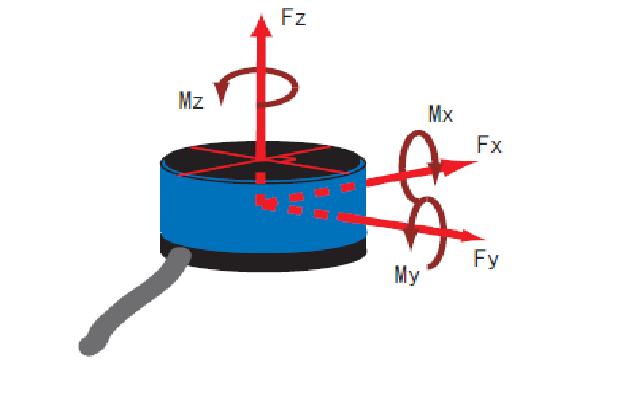
      Nitta力センサコンポーネント

      概要

        本コンポーネントは、ニッタ株式会社製の力センサ「IFS-70M35A25-M50B」のRTコンポーネントであり、
        データポートやサービスポートから力とモーメントを出力します。
        対応OS:Vine Linux + ART-Linux で動作を確認済みです。

      投稿者: 
      s-kurihara
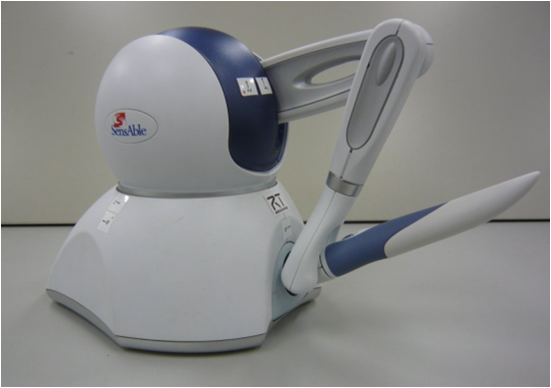
      PHANTOM Omni RTC

      概要

      SensAble社製のPHANTOM Omniのペン先の位置をOutPortから出力し、InPortへ入力された対象物体からの力情報をPHANTOMへフィードバックする事が可能。

      特徴

      座標系のマッピングや入力された力へのゲインをRTCのConfiguration機能にて変更可能。

      投稿者: 
      itoharu
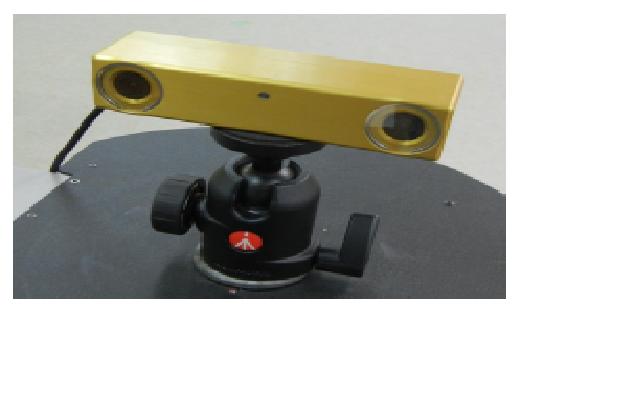
      Point Grey 社製ステレオカメラ「Bumblebee2」用データ取得RTC

      概要

        このコンポーネントは、Point Grey 社製ステレオカメラ
        「Bumblebee2」から画像およびステレオ距離データ
        を取得するためのコンポーネントです。

      注意事項

        下記ライブラリを使用しています。
         ●OpenCV 2.1 およびOpenCV 2.2 
         ●Bumblebee 2 BB2-08S2C-25(XGA,カラー,画角110 度)
         ●FlyCapture v1.7(カメラ付属の画像取得ライブラリ))
         ●Triclops v3.2(カメラ付属のステレオ処理ライブラリ)

      ライセンス

        修正BSDライセンスを適用しています。

      投稿者: 
      Hori Youtarou
      Prius RTC

      ZMP社のRoboCar HV(通称プリウス)をロボット化し、コントローラで駆動制御できるようにした。 ・センサーからの値により、ステアリング、アクセル、ブレーキの値を自動車に入力することも可能。 ソースコードなどは以下から参照ください。 (https://github.com/YoutarouHori/prius.git)

      投稿者: 
      新井 孝
      PSDを用いた相対位置検出モジュール

      ロボットアーム先端に取り付け、対象物の検出を 行うためにマルチPSD距離センサを用いた簡易計測 モジュール制作し、それを制御するRTCの開発を行いました。 また、ご指摘いただいた内容をRTCに反映した他、 インターフェース部分のRTCを分離し、使用するインターフェースに合わせて交換できるようにしました。

      概要

      PSD(Position Sensing Device)距離センサを用いた500mlペットボトル形状対象物との 相対位置を検出する計測システムとして相対位置検出モジュール及び、それを制御するコンポーネントをRTMで開発した。

      投稿者: 
      Hiroshi-Hisahara
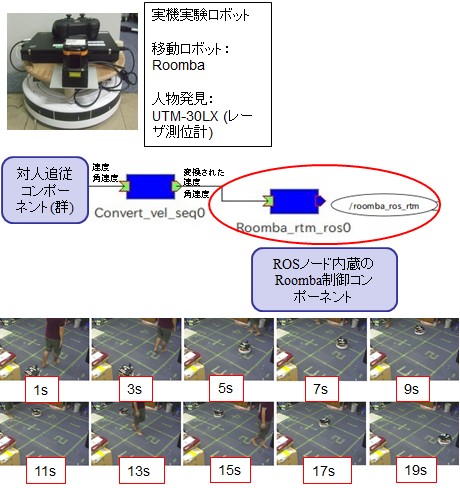
      Realization of High-performance Roomba by combining ROS and RTM

      概要

      • RTコンポーネント群で算出された速度、角速度をROSノード群を通じて、Roombaに指令

      特徴

      • RoombaにRTコンポーネント群を実装
      • 独自定義型のデータポートに対応
      • 様々なRTモジュール群を搭載可能

      仕様

      • 言語: C++ Python
      • OS:Linux(Ubuntu 10.04)

      コンポーネント群

      • Covert_vel_seq:独自定義型のデータを変換
      • Roomba_rtm_ros:Roombaに速度・角速度の指令

      ソースコード

        ページ

        ダウンロード

        最新バージョン : 2.1.0-RELESE

        統計

        Webサイト統計
        ユーザ数:3399
        プロジェクト統計
        RTコンポーネント309
        RTミドルウエア35
        ツール25
        文書・仕様書2

        OpenRTM@Github

        OpenRTM-aist GitHubサイト

        ROS

        Robot Operating System

        Choreonoid

        モーションエディタ/シミュレータ

        DAQ-Middleware

        ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

        産総研が提供するRTC集

        東京オープンソースロボティクス協会