
Project List

投稿者: 
太田雅仁
Recovery_Function_of_Target_Disappearance_for_Human_Following_Robot

概要

  • 対人追従ロボットが曲がり角において人物を見失った場合,人物の軌道とその後の位置を予測する.
  • そしてロボットは,その位置を目的地として移動することで見失いを回復する.

特徴

  • 曲がり角での追従対象の見失いを克服
  • データポートの型に独自定義型を採用
  • 人物の軌道モデルとして対数関数を使用

仕様

  • 言語: C++
  • OS:Linux(Ubuntu 10.04)

コンポーネント群

  • WorldConvert:人物位置を記録する
  • PredictPosition:見失い後の位置を予測する

ソースコード

    投稿者: 
    gbiggs

    北陽電気のレーザーセンサー用のRTコンポーネントです。URG-04LX (Classic-URG)、UHG-08LX (Hi-URG)、UTM-30LX (Top-URG)、UXM-30LX/UXM-30LX-E (Tough-URG)を含めてすべての北陽電気のセンサーを対応します。

    リアルタイムが可能性です。通信遅延のキャリブレーションを使って、正確なタイムスタンプを出します。

    バイナリインストーラーとソースはここからダウンロードできます。 FlexiportライブラリHokuyoAISTライブラリ もインストールすることが必要です。

    投稿者: 
    gbiggs

    UNIX型ジョイスティックデバイス用のRTコンポーネントです。UNIXで使えるジョイスティックならこのコンポーネントで使えます。軸もボタンの数はコンフィグレーションパラメータで選択できます。

    投稿者: 
    gbiggs
    RTC:PCL

    Point Cloud Libraryのコンポーネントラッパー群です。ポイントクラウドの生成、処理及び表示をするコンポーネントを提供します。簡単に新しいポイントクラウド処理コンポーネントを作るためのベースクラスも含めています。他のコンポーネントでポイントクラウドのデータ型を使うために、データ型もIDLをライブラリとして提供します。

    投稿者: 
    sasakikazuma
    RTCGateway

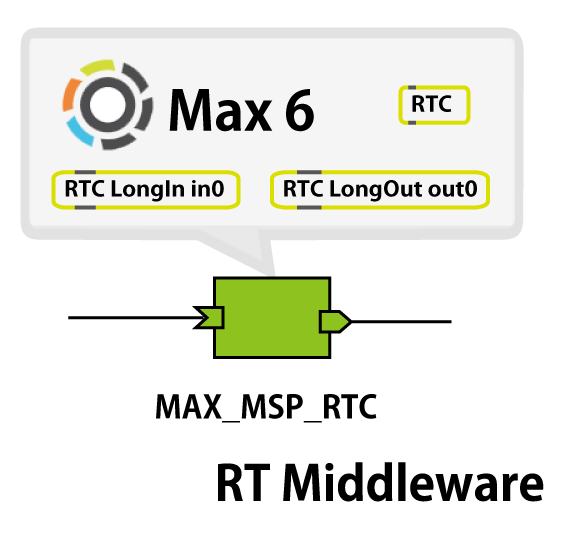
    RTCGatewayはCycling’74社のMax(MAX/MSP)とOpenRTM-aistとの間でデータ交換を行うことができるプラグインです。MaxのExternalオブジェクトとして実装されており、Max側ではRTCオブジェクトとして、RTM側ではRTコンポーネントMAX_MSP_RTCとして扱われます。 Max(MAX/MSP)はシンセサイザーのコントロールのためのビジュアルプログラム環境として開発されましたが、現在はリアルタイム音響処理、映像処理・生成、MIDI・様々なデバイスのコントロールに対応しています。オブジェクトと呼ばれる特定の機能を持った部品同士を線でつなぐ(Patch)ことでプログラミングができるようになっており、音楽表現、舞台演出、メディアアートなどのインタラクティブなシステム開発にとって強力なツールとなっています。 RTCGatewayを導入することでMaxで主にロボット用に開発されたRTコンポーネントを比較的簡単に利用することができます。例えばロボットを用いたメディアアート作品の制作の際、音や映像といったインタフェースとロボット制御との間でのデータ交換を行うことも可能です。

    投稿者: 
    shinsuke
    RTS研究及び開発の独立・再利用化へのサポートツール

    概要

    RT-Middlewareによるコンポーネント指向ロボット開発により、ロボットモデル、低レベルのコンポーネント、高レベルのコントローラコンポーネントなど、以前より明確にロボット開発の役割を分担することが可能になった。この分担されたコンポーネント指向による開発作業において重要なのは、自分が集中すべき、得意な役割以外は、気にすること無く研究・開発が可能な点である。本ツールは、モデルの骨組みや抽象動作パターン、クラウドなどの概念を利用することでロボットシステムの分担された各工程をより独立・再利用化し、それぞれの研究・開発を促進するアプローチ方法、及びそれらを機能的、視覚的にサポートするツールを提供する。

    投稿者: 
    Taiki Endo
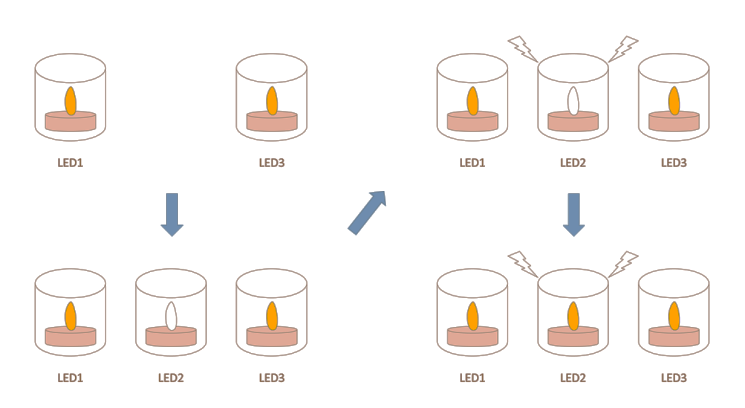
    RTミドルウェアを用いたLEDキャンドルの協調動作の実現

    概要

      • 物理的配置を認識し、協調動作を行うLEDキャンドルを開発しました。

    開発環境

      • OS: Ubuntu Linux 12.04LTS (32bit版)
      • RTミドルウェア: OpenRTM-aist-1.1.0-RELEASE (C++版)
      • コンパイラ: gcc 4.6.3-1
      • CORBA: omniORB 4.1.6-1 / 4.1.5
      • Eclipse: Eclipse 3.4.2 + OpenRTM Eclipse tools 1.1.0-RC4
      • CMake: Cmake2.8.7-0

    コンポーネント群

      • 無線情報取得コンポーネント(w_lan)
      • センサコンポーネント(sensor)
    投稿者: 
    s10tm079@mail.s...
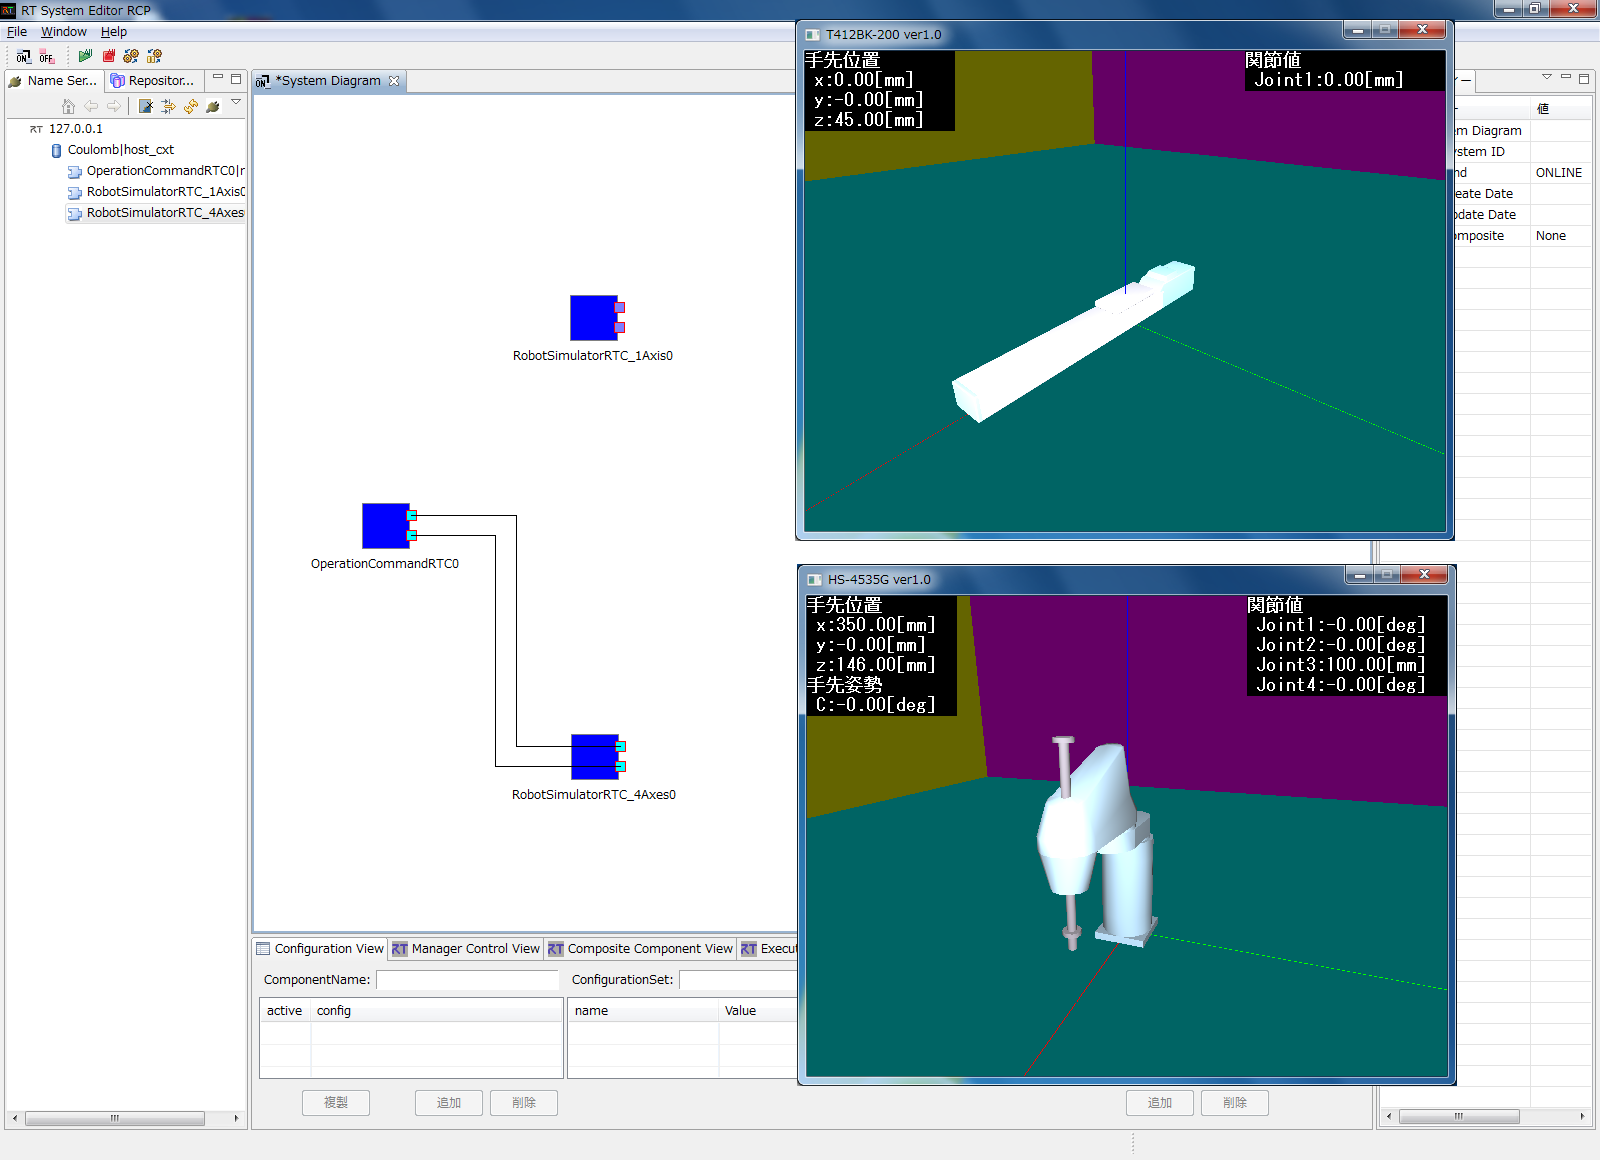
    RTミドルウエアの産業応用を目的としたロボットアーム制御機能共通I/F拡張の提案

    発表

    • SI2013&RTミドルウエアコンテスト2013応募作品
      「RTミドルウエアの産業応用を目的としたロボットアーム制御機能共通I/F拡張の提案」

    概要

    • 現在のロボットアーム制御機能共通インタフェース仕様について、以下の3項目の拡張を行い、仕様書の第1.1版(草案)を作成した。
      • 1~3軸の直交座標型,4軸の水平多関節型,5~7軸の垂直多関節型産業用ロボットへの対応
      • 円弧補間動作コマンドの追加
      • 原点復帰動作コマンドの追加

    投稿者: 
    urano_roma
    Webコンテンツに対する反応を提示するデバイスの開発

    概要

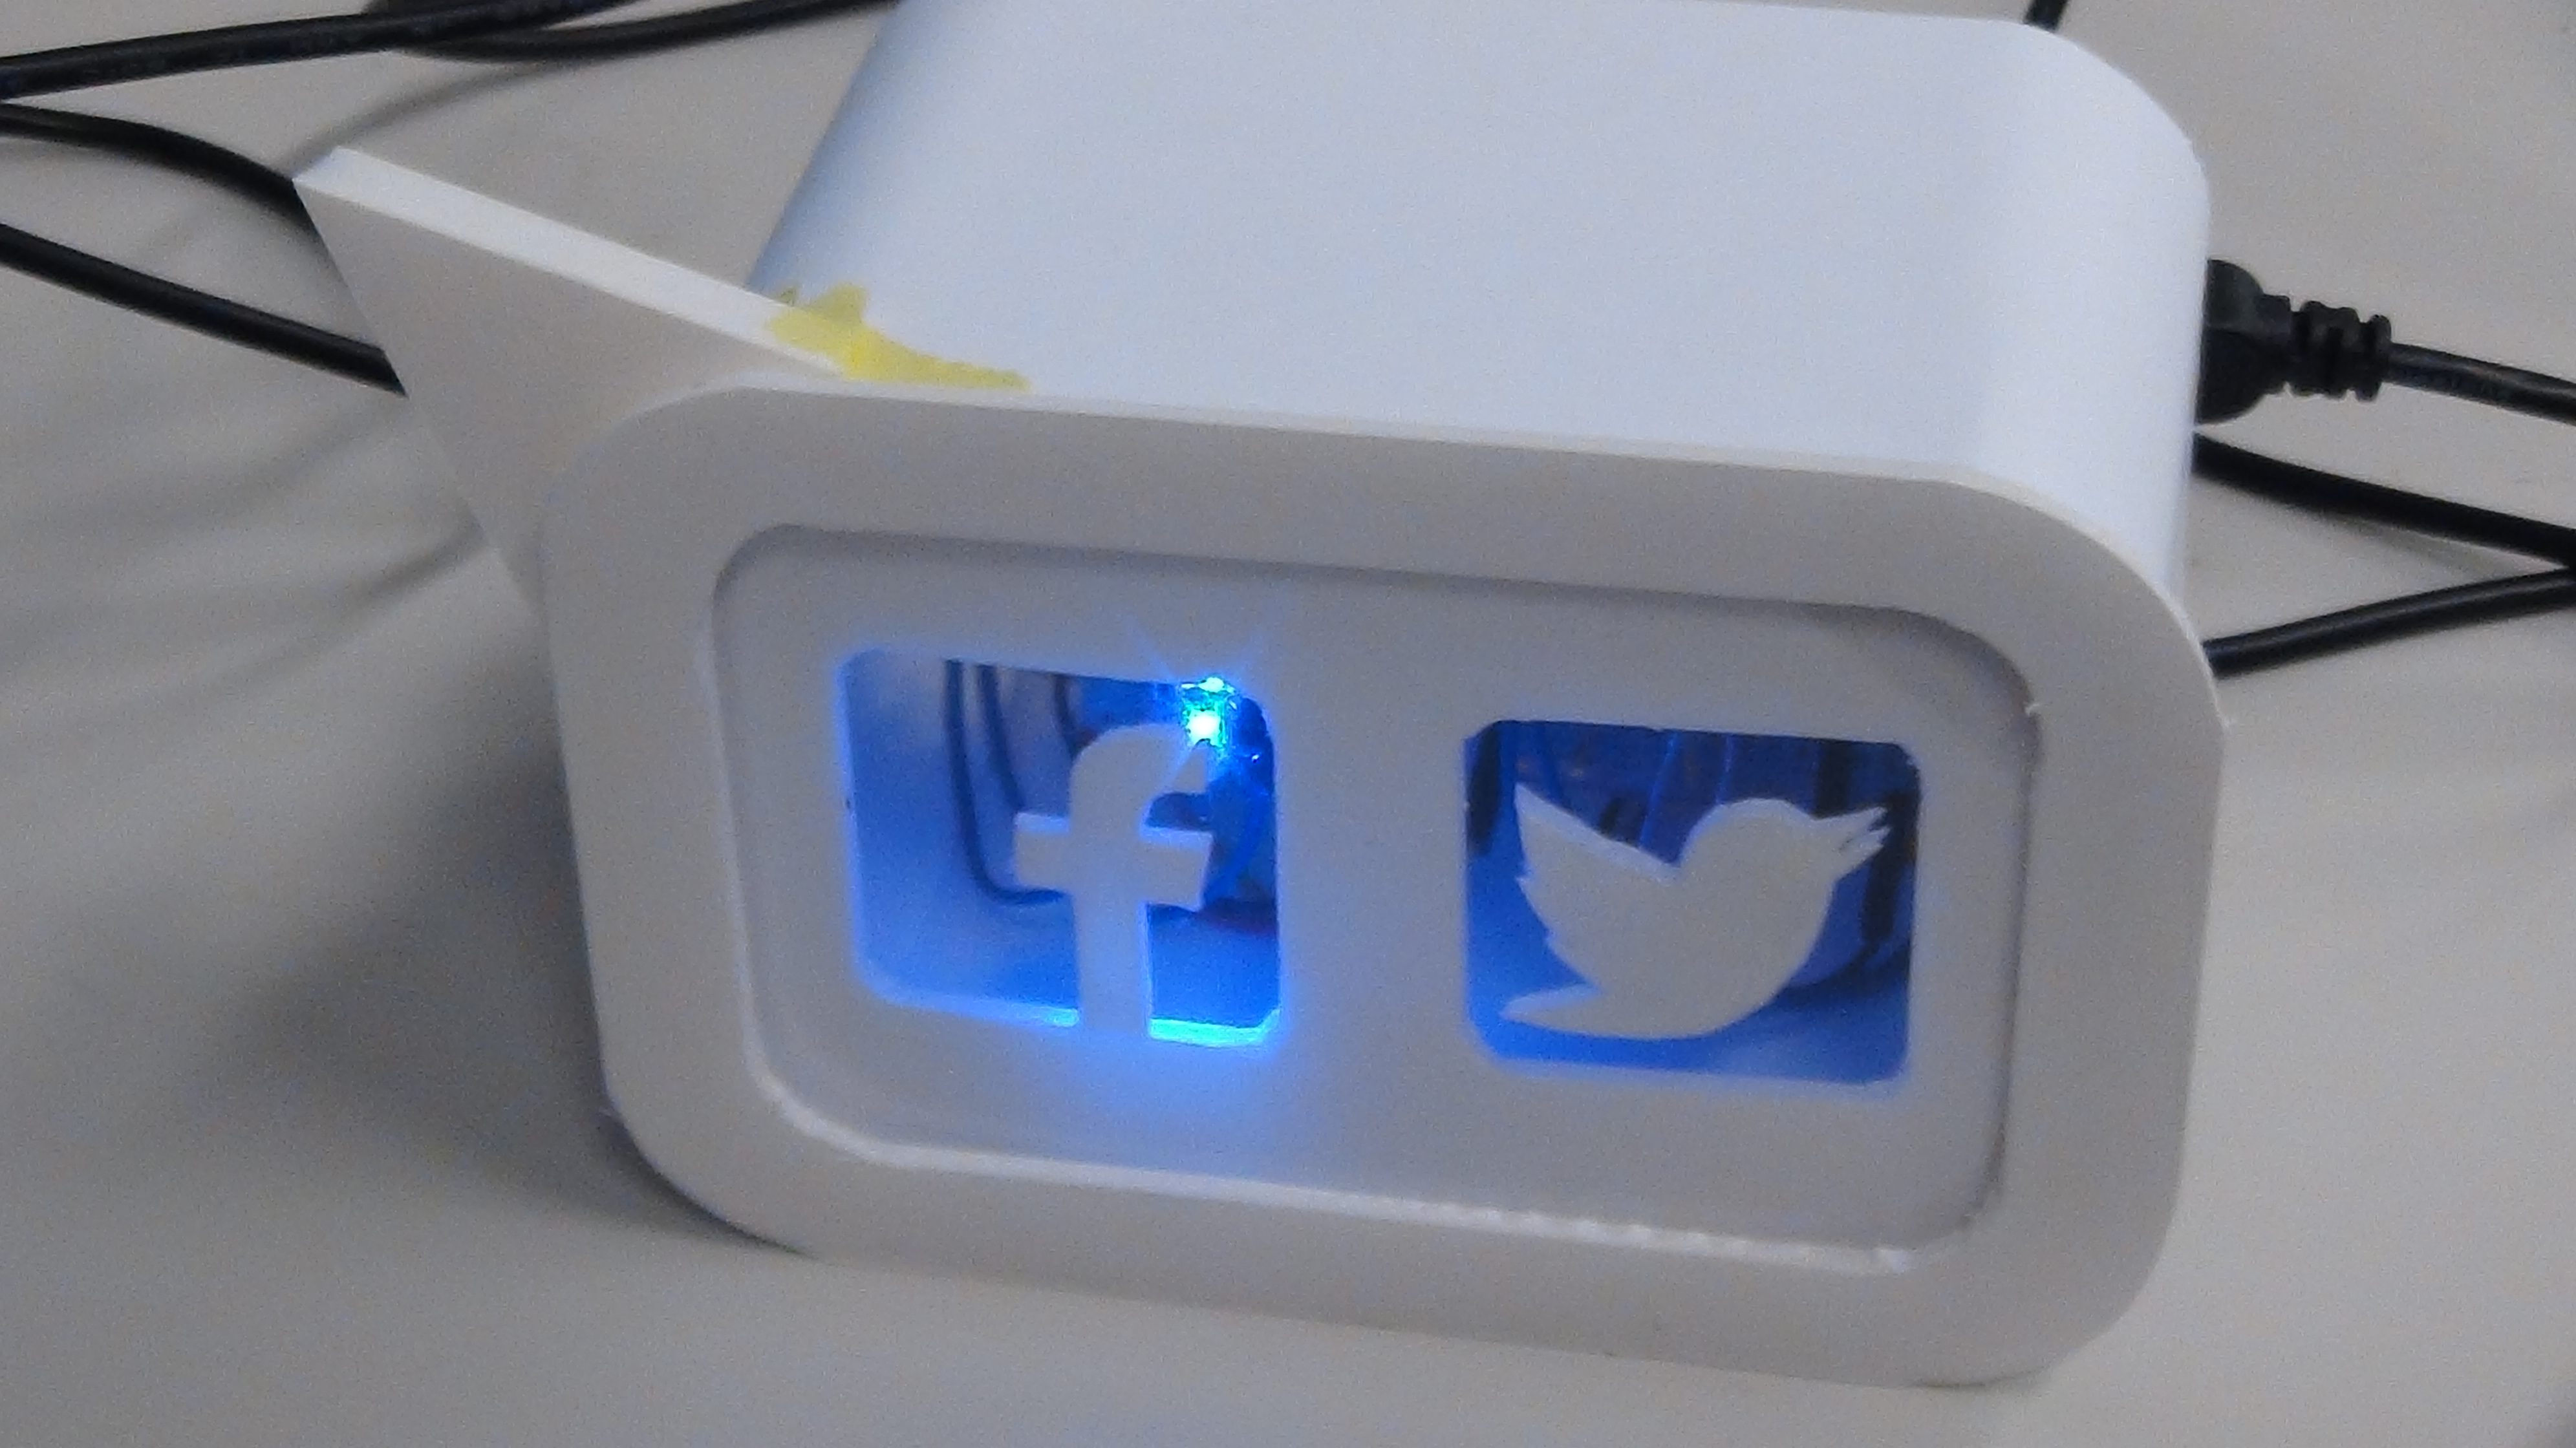
    Webコンテンツに設置しているソーシャルネットワークサービス(SNS)のボタンの新しい反応を提示するデバイスの開発を行った。コンテンツの反応の取得には各サービスによって方法が異なっており、仕様変更により様々な反応の取得方法が提案されている。 それに伴い、RTミドルウエアを用いて効率的にデバイスを開発を行った。

    投稿者: 
    urano_roma
    Webコンテンツ配信コンポーネント群

    概要

    代表的なソーシャルネットワーキングサービス(SNS)であるTwitterに投稿を行えるコンポーネントです。
    これによって、センサを搭載したロボットが自身の状態をSNSに投稿し、多くの人々がロボットと接する機会が増えるでしょう。

    ページ

    ダウンロード

    最新バージョン : 2.1.0-RELESE

    統計

    Webサイト統計
    ユーザ数:3399
    プロジェクト統計
    RTコンポーネント309
    RTミドルウエア35
    ツール25
    文書・仕様書2

    OpenRTM@Github

    OpenRTM-aist GitHubサイト

    ROS

    Robot Operating System

    Choreonoid

    モーションエディタ/シミュレータ

    DAQ-Middleware

    ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

    産総研が提供するRTC集

    東京オープンソースロボティクス協会