
Project List

Author: 
Mayuka Shii
Laundry machine

概要

  • 洗濯物を畳み、所有者ごとに決まった位置まで運ぶシステムです。

特徴

  • 洗濯物の存在と所有者を認識するためにArUcoマーカーを使用
  • GUIによって状況の表示、ボタン操作が可能

仕様

  • 言語: C++
  • OS: Windows、Linux

コンポーネント群

新規作成

  • scenariomanager : 全体の流れの管理
  • Recogmanager : マーカーの処理
  • Sentaku_GUI : 状況の表示、ボタン操作
  • armmaneger : アームの動作管理
  • motion_maneger : 移動ロボットの動作管理
Author: 
ogasawara
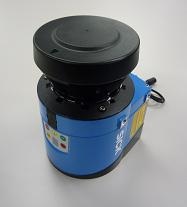
LMS100 RTC (SICK社製:LMS100)

概要

  SICK社製のLMS100のRTC。
  実行バイナリとマニュアルのみの配布。
  独自定義のIDLによりデータポートとサービスポートを規定。

注意事項

  OpenRTM.NET
    OpenRTM.NET-1.2.1に対応。

ライセンス

  非営利・非商用での利用に限り、バイナリーファイルにて
  無償公開にしています。
  商用利用やソースコードの提供に関しましては
  下記へご相談ください。

Download

  弊社の自社サイトでの公開を予定しています。
  詳しくは、下記へご連絡願います。

Author: 
ogasawara
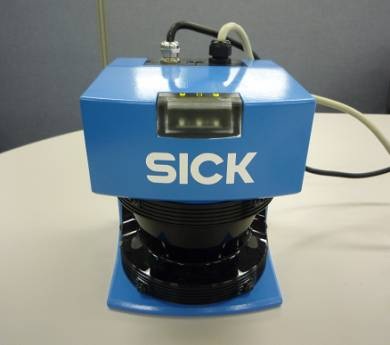
LMS200 RTC (SICK社製:LMS200)

概要

  SICK社製のLMS200のRTC。
  実行バイナリとマニュアルのみの配布。
  独自定義のIDLによりデータポートとサービスポートを規定。

ライセンス

  非営利・非商用での利用に限り、バイナリーファイルにて
  無償公開にしています。
  商用利用やソースコードの提供に関しましては
  下記へご相談ください。

Download

  弊社の自社サイトでの公開を予定しています。
  詳しくは、下記へご連絡願います。

謝辞

  本システムは、新エネルギー・産業技術総合開発機構(NEDO)
  次世代ロボット知能化技術開発プロジェクトの一環として
  開発されたことを記し、ここに感謝の意を表する。

Author: 
itoharu
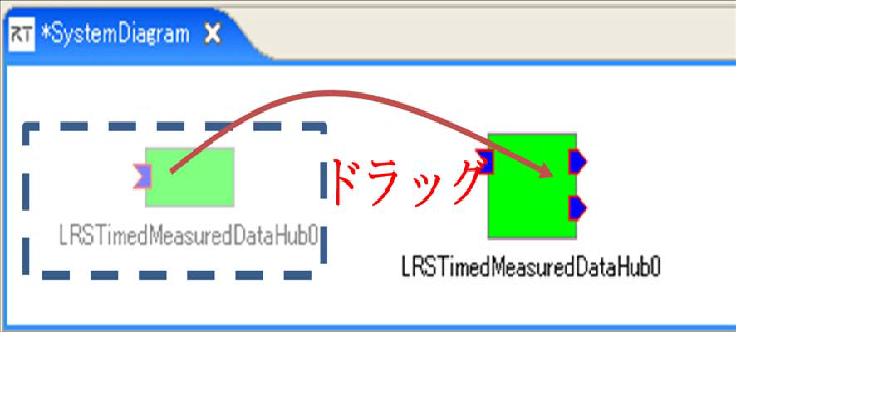
LRSTimedMeasuredDataHub

概要

  このコンポーネントはLRS Timed Measured Data データを複数に分岐する
  コンポーネントです。

ライセンス

  修正BSDライセンスを適用しています。

Author: 
itoharu
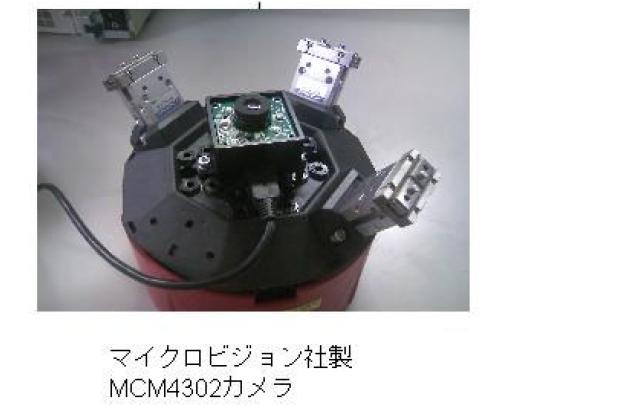
MCM4302向けカメラ制御RTC

概要

  このコンポーネントは、マイクロビジョン社製USBカメラ(MCM-4302)1台を制御する機能を有する。

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

Author: 
noda.akio
MELFA外部制御モジュール

概要

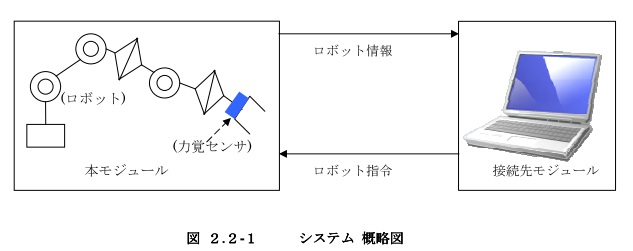
  三菱電機産業用ロボット(MELFA)とニッタ製力覚センサの協調動作を
  制御するためのRTC入出力ポートを提供する。

ライセンス

  商用利用については、実行形式で有償提供とさせて頂きます。
  詳しい内容については、下記へご連絡願います。

連絡先

  三菱電機株式会社
   先端技術総合研究所 業務部 技術情報課
   http://www.MitsubishiElectric.co.jp/corporate/randd/inquiry/index_at.html
   お問い合わせ窓口)
     ATC_webmaster@ra.MitsubishiElectric.co.jp

Author: 
root

概要

  • 工場内の搬送作業を想定し、指定された対象物を目的地まで自動で運搬するシステム。
  • 利用者が画面上で運搬したい対象物を選択すると、カメラが対象物の色や形状、位置を認識する。その情報をもとにロボットアーム「myCobot280」が対象物をつかんで移動台車「Kobuki」に載せ、Kobukiが障害物を回避しながら指定された位置まで運搬する。

特徴

  • 色と形状が異なる4種類の対象物を画像認識によって識別できる。
  • 対象物の種類に応じてグリッパの開き具合を変更できるため、大きさや形状の異なる対象物にも対応できる。
  • kobukiの前に障害物がある場合にはバンパーで検出し、障害物を避けて目的地まで移動することができる。

仕様

  • 言語: Python,C++
  • OS: Windows, Linux

使用ハード

  • myCobot280
Author: 
深尾 真行

概要

MIND STORMとRGB-Dカメラを用いた3Dモデルの作成可能なRTCを公開します。

ドキュメント

ドキュメント詳細は以下のリンク先で公開しています。
http://www1.meijo-u.ac.jp/~kohara/cms/si2019-fukao

Author: 
root
MobileHIRO操作用統合環境

概要

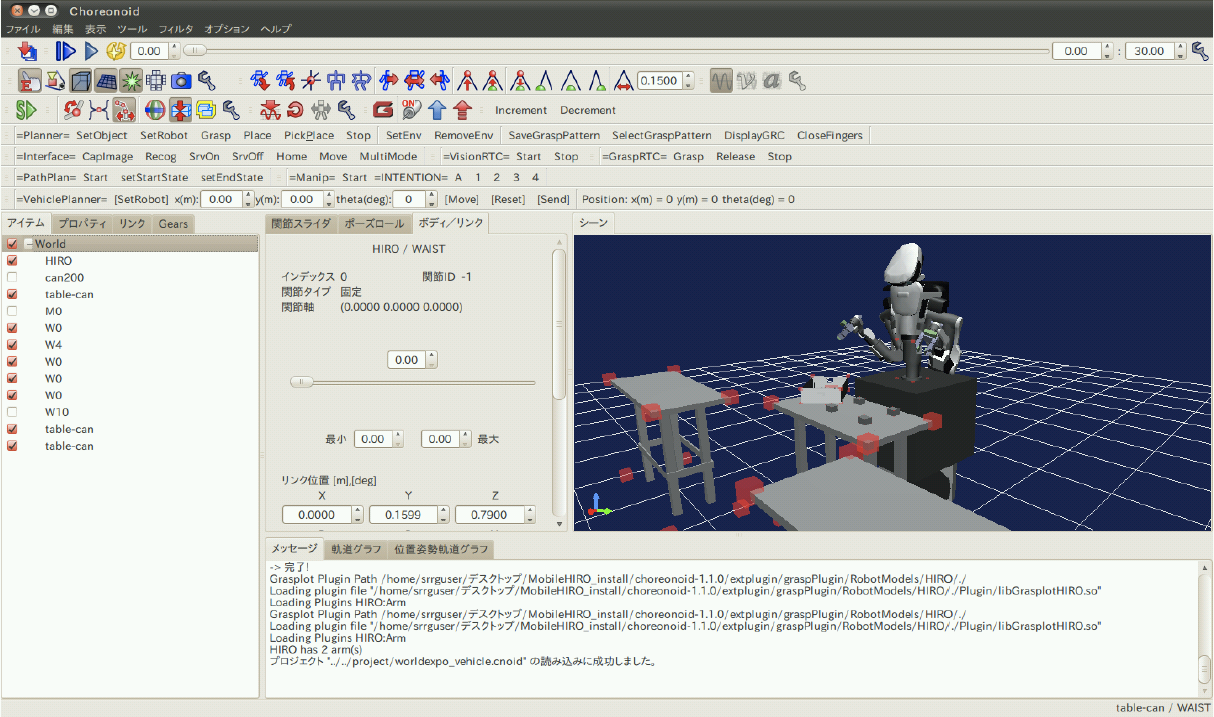
MobileHIRO操作用統合環境は移動型双腕ロボットMobileHIROを実機およびシミュレータ(Choreonoid)上で動作させるための統合環境です。

この統合環境では、移動型双腕ロボットMobileHIROの移動・把持動作の計画作成を行い、計画に基づいた指令を実際のロボットへ送信し作業を行わせることを目的としています。

本システムを利用することで、MobileHIROを以下の2つのステップで運用することが可能となります。

  1. 3Dモデルによる移動・把持動作計画を作成し計画の確認を行う。
  2. 移動・把持計画をMobileHIROに送信しロボットの動作検証を行う。

ダウンロード

公開準備中

Author: 
harumi
NAOの大冒険

概要

  • 〇〇〇〇〇〇〇〇〇(仮)

特徴

  • 〇〇〇〇〇〇〇〇〇(仮)

仕様

  • 言語: C++(仮)
  • OS: Windows(仮)

コンポーネント群

新規作成

  • XXXX RTC コンポーネント:〇〇を行う(仮)
  • XXXX RTC コンポーネント:〇〇を行う(仮)

再利用

ソースコード

Pages

Download

latest Releases : 2.0.0-RELESE

2.1.0-RELESE Download page
2.0.1-RELESE Download page

Number of Projects

Choreonoid

Motion editor/Dynamics simulator

OpenHRP3

Dynamics simulator

OpenRTP

Integrated Development Platform

AIST RTC collection

RT-Components collection by AIST

TORK

Tokyo Opensource Robotics Association

DAQ-Middleware

Middleware for DAQ (Data Aquisition) by KEK