
Project List

Author: 
gbiggs

OpenRTM-aist-C++用のトランスポートです。共有メモリポインターによってデータをトランスポートします。

Author: 
gbiggs

rtsprofileはRTシステムプロファイル(RTSProfile)の仕様のインタフェースライブラリです。この仕様は完全なRTシステムを記述し、システムを復元することや管理することができます。XMLもYAMLを利用可能です。

Author: 
ogasawara
RTコンポーネントデバッガ

概要

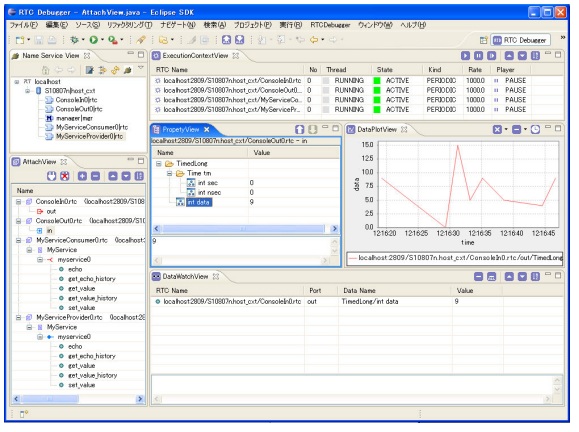
RTCデバッガはRTコンポーネントを検証(テスト/デバッグ)するためのGUIツールです。RTコンポーネントのテスト効率向上、品質向上に貢献します。

  • Eclipseプラグインとして動作します。(Eclipseの動作するOSなら動作可能)
  • RTコンポーネントを検証するための機能として、データ入出力機能、アクティビティ検証機能、コンフィギュレーション検証機能、サービスポート検証機能、実行コンテキスト検証機能、データプロット機能、データストア機能、データ再生機能を持っています。
  • 複数のRTコンポーネントを集中監視することができます。
  • OpenRTM-aist-1.0, OpenRTM-aist-1.1に対応しています。

ライセンス

非営利・非商用での利用に限り、バイナリーファイルにて無償公開にしています。

Download

セックのロボットサイトにて公開しています。

Author: 
root

概要・特徴

  • 本システムは,ロボットの操縦機能やセンサ情報,複合現実感技術をRTミドルウェアによって統合した,プレイアブルなロボットシステムである.実世界のロボットとヘッドマウントディスプレイを通した表現で,現実世界と仮想世界をリンクさせたゲームとしている.
  • RTミドルウェアを用いたコンポーネントベースのシステムのもと,任意のハードウェアに合わせて入れ替え可能なコンポーネント構成とし,ロボット×複合現実システムの一例として提案する.

https://user-images.githubusercontent.com/20333669/34089392-03c1d180-e3f3-11e7-81bc-aeb687eb5340.jpg

Author: 
root

RTno2はPCで動作するロボットシステムに簡単に物理世界とのインターフェースを加えるために、Arduinoマイコンを簡単にRTシステムに追加するためのライブラリおよびツール群の総称です。

詳しくはRTno2公式ページをご覧ください。

Author: 
sasaki-t
RTミドルウェア環境への電子デバイスの導入を容易にするためのUSB-GPIO,シリアル通信変換コンポーネント

概要

  • USBポートを介してGPIOやシリアル通信機能を利用することができる変換ボードをコンポーネント化

特徴

  • プログラムの記述やマイコンへの書き込みを行うことなくGPIOやシリアル通信機能を利用可能
  • GPIOの入出力設定、シリアル通信設定はConfigurationから変更可能
  • 様々なOSで利用可能

利用ハードウェア

コンポーネント群

    Author: 
    s10tm079@mail.s...
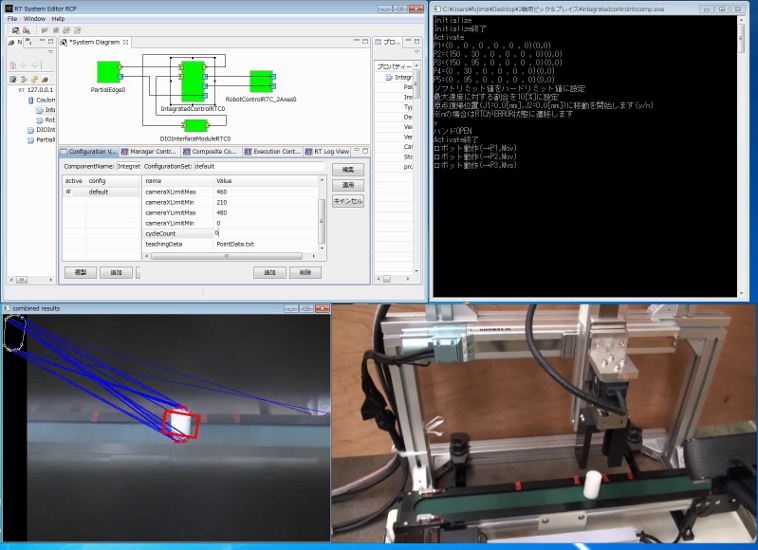
    RTミドルウエアの産業応用を目的としたエンジニアリングサンプル(YAMAHA版)

    概要

    • SI2013&RTミドルウエアコンテスト2013の応募作品である
      「RTミドルウエアの産業応用を目的としたエンジニアリングサンプルの開発」を
      ヤマハ発動機株式会社製の産業用ロボットに対応させたものである.
    • 本エンジニアリングサンプルでは、ヤマハ発動機株式会社製の
      2軸直交座標型産業用ロボットを用いたピックアンドプレイス作業を実現した.

    Author: 
    M.Yamasaki

    概要

    • ホワイトボードに書かれた文字を消す作業を自動化することで、手がよごれず、授業中に消す時間を他事に有効活用することができる
    • 使用状況に応じて消す範囲を選択することができる

    特徴

    • 授業のタイムロス・教師や生徒のストレス解消
    • 教育現場の利便性向上を目的に装置を開発

    仕様

    • OS: Windows10
    • RTミドルウエア: OpenRTM-aist-1.2.2-RELEASE (python版)
    • 開発環境: Visual Studio Code 1.62.2
    • Python: Python 3.8.5
    • 必要モジュール: Pyautogui, OpenCV, Pillow, os

    ソースコードおよびマニュアル

    Author: 
    t.kotoku

    RTミドルウエアコンテストのオープンニングとして、コンテストの狙いを紹介する。ロボット技術の共有と蓄積をはかるために、有益なコンポーネントのオープンソースの充実を狙っています。奨励賞を提供するスポンサー(団体/個人)を募り、冠賞として選考して表彰いただくことで、より良い技術開発に対してインセンティブを与える総取り可能な一種の投票システムとするとともに、スポンサーが期待する開発課題を示すことで、ユーザのニーズを開発者側に伝えるコミュニケーションを実現しています。また、このコンテストを通して、これからのロボットソフトウエア開発者に不可欠なRTミドルウエアに精通する技術者も育成できるものと期待しております。

    Author: 
    ogasawara
    RTリポジトリ

    概要

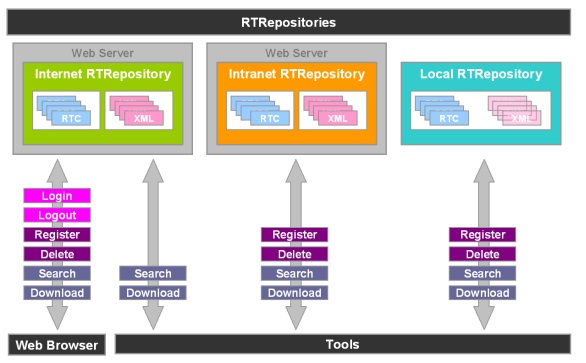
    RTリポジトリは、RTコンポーネントの仕様およびRTCモジュール、RTシステム仕様、ハードウェア仕様を蓄積/管理し、容易に利用するためのデータベースです。利用形態に応じて、インターネット版、イントラネット版、ローカル版のリポジトリを利用可能です。

    ライセンス

    非営利・非商用での利用に限り、評価版をご提供可能です。

    Download

    詳しくは、下記の連絡先までご連絡ください。

    謝辞

    本システムは、新エネルギー・産業技術総合開発機構(NEDO)の次世代ロボット知能化技術開発プロジェクトの一環として開発されたことを記し、ここに感謝の意を表します。

    Pages

    Download

    latest Releases : 2.0.0-RELESE

    2.1.0-RELESE Download page
    2.0.1-RELESE Download page

    Number of Projects

    Choreonoid

    Motion editor/Dynamics simulator

    OpenHRP3

    Dynamics simulator

    OpenRTP

    Integrated Development Platform

    AIST RTC collection

    RT-Components collection by AIST

    TORK

    Tokyo Opensource Robotics Association

    DAQ-Middleware

    Middleware for DAQ (Data Aquisition) by KEK