
Project List

Author: 
s-kurihara
顔検出コンポーネント

InPortから入力された画像から顔を検出し、入力画像に検出結果を描画した画像をOutPortから出力するとともに、別のOutPortでは、顔の位置や検出した顔の数を出力するコンポーネントです。

ここでは、OpenCVの機能を用いて顔検出を行うRTコンポーネントを紹介します。

利用者が本サイトからダウンロードしたファイルを利用することにより生じたいかなる不具合、故障、損害についても一切責任を負いません。

コンポーネント概要

InPortから入力された画像から顔を検出し、入力画像に検出結果を描画した画像をOutPortから出力するとともに、別のOutPortでは、顔の位置や検出した顔の数を出力するコンポーネントです。

Author: 
root

概要

現代では、様々なものがデータベース化されているが、学校生活においては未だに紙ベースで管理されているものも多くある。そのうちの一つに「遅刻」が挙げられる。そこで、顔認証システムを用いた時間通りに遅刻を検出するシステムを作ろうと考えた。このシステムを用いて今後は、遅刻を検出するだけでなく、帰る際に両親に連絡を送り不審な人が侵入した際により早く対応することができるようにしていきたい。

システム概要

  • 顔認証
  • 遅刻確認
  • 通知

    コンポーネント群

cam_image(写真を撮る)
face_cut(顔認識・切り取り)
Author: 
吉田華乃

概要

  • 道の見えない迷路で人間同士がロボットを使って追いかけっこをするゲーム

1.迷路の中に2台の遠隔操縦ロボット 2.2台をそれぞれ操作する(鬼は逃を探す.逃は鬼から逃げる) 3.鬼が逃を捕まえるとGAME OVER ※逃は音を頼りに鬼の接近を把握できる

使用するロボット・カメラ 遠隔操縦ロボット:カメラを搭載し、その映像を見ながらジョイスティックで操縦する 俯瞰カメラ:迷路を上から撮影し、2台のロボットの位置をARマーカーで検出する.2台が近づくと逃にアラート音を出し、2台の間に壁が無くかつ十分に近いとGAME OVERとなる

Author: 
root

目的

異種ミドルウェアの相互運用とコンポーネントの再利用性向上を図るためにRTCの座標系管理を一括で行う座標系管理RTCを作成する

システム概要

他のコンポーネントから入力される座標系に関するデータを座標変換し,出力するコンポーネント
  • URDFからの読み込みで座標変換に用いるシステム構造を得る
  • 既存コンポーネントの入出力に対応

仕様

開発言語 Python
OS Ubuntu20.04
Author: 
kurose

概要

クラウドをサービスを構築するために使われるクラスタ構築ツールである Kubernetes を活用し、 ロボットシステム開発・運用を効率化する方法を示します。 RTC の開発だけでなく、RTC の PC への配置・起動に関する運用面での効率化にも貢献します。

本文

https://github.com/r-kurose/rtm_k8s/blob/master/index.md

Author: 
ogasawara

概要

ARToolKitPlusマーカを読み取り、そのIDと位置姿勢(6DOF)を返します。
入力ポートのデータ型はImg::TimedCameraImage
出力ポートのデータ型は要素数20のRTC::TimedDoubleSeqです。

ライセンス

LGPL+個別ライセンスのデュアルライセンス。

開発バージョン

ただいま、準備中。しばらくお待ちください。

連絡先

独立行政法人 産業技術総合研究所
知能システム研究部門 サービスロボティクス研究グループ
〒 305-8568 茨城県つくば市梅園 1-1-1 中央第二
Tel/Fax:029-861-3427/029-862-3493
email: srrg@m.aist.go.jp

Author: 
itoharu
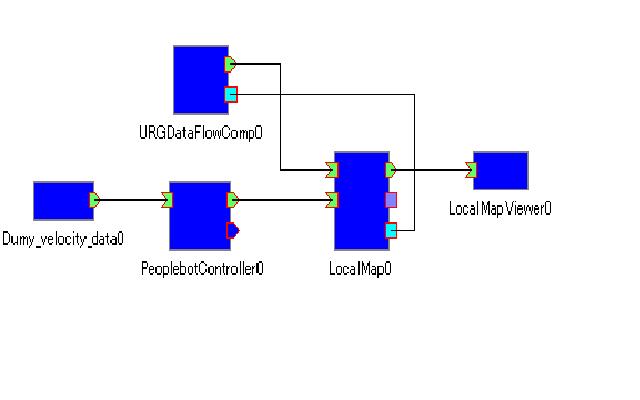
MobileRobots社ロボット用制御RTC

概要

  このコンポーネントはMobile Robots 社のロボット用の
  制御コンポーネントです。 

Author: 
ogasawara
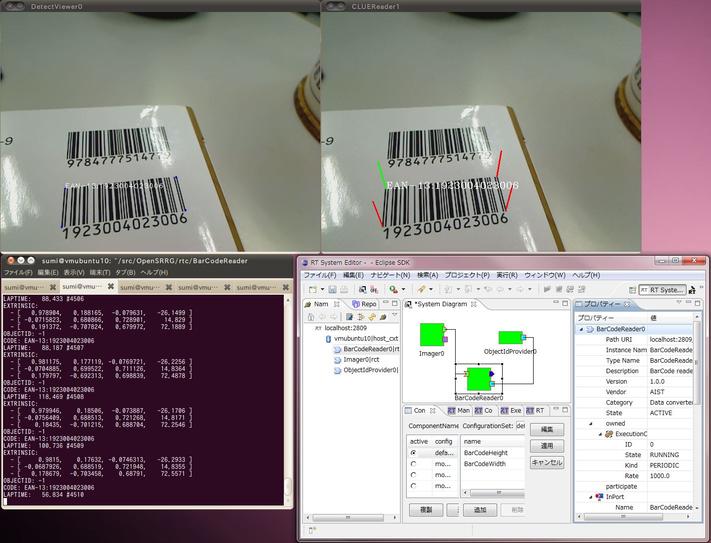
1次元バーコード認識コンポーネント

概要

  各種一次元バーコードを読み取り、そのIDと位置姿勢(6DOF)を返します。
  入力ポートのデータ型はImg::TimedCameraImage
  出力ポートのデータ型は要素数20のRTC::TimedDoubleSeqです。

注意事項

  下記ソフトウェアを使用しています。
   ●ZBar-0.10
   ●ARToolKitPlus-2.1.5
   ●OpenCV-2.0

Author: 
itoharu

概要

  本コンポーネントは、2次元のオプティカルフローと3次元のステレオ距離計測を外部入力によって
  切り替えることの可能な画像処理コンポーネントです。
  入力はTimedShort型のデータポートで、出力はTImedFloatSeq型のデータポートになります。

注意事項

  本コンポーネントの動作環境は、以下のとおりです。
   ●画像認識ボード用組込Linux(富士通研究所様ご提供)
   ●OpenRTM-aist1.0対応画像認識ボード用RTM(セック様ご提供)

Author: 
itoharu
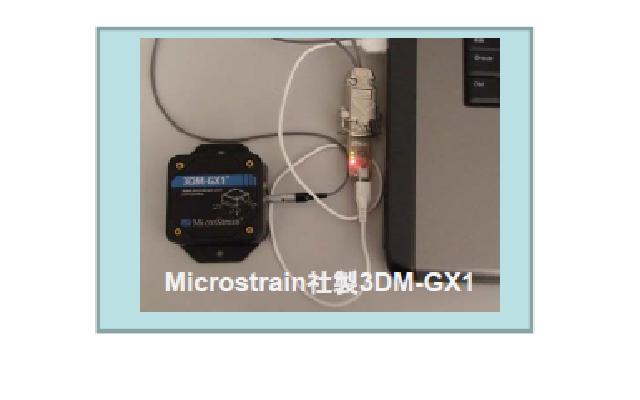
3DMGX1 RTC(MicroStrain社製 3DMGX1)

概要

  本RTC は、OpenRTM-aist-0.4.2(C++)を利用することで、小型3軸
  角度センサをRTC 化したものであり、MicroStrain社製の小型3軸
  角度センサである、以下の製品に対応しています。
   ・3DM-GX1(以降、3DMGX1 センサ)

ライセンス

   修正BSDライセンスを適用しています。
   詳しくは、ドキュメントに同梱の"license.pdf"をご覧ください。

Pages

Download

latest Releases : 2.0.0-RELESE

2.1.0-RELESE Download page
2.0.1-RELESE Download page

Number of Projects

Choreonoid

Motion editor/Dynamics simulator

OpenHRP3

Dynamics simulator

OpenRTP

Integrated Development Platform

AIST RTC collection

RT-Components collection by AIST

TORK

Tokyo Opensource Robotics Association

DAQ-Middleware

Middleware for DAQ (Data Aquisition) by KEK