
Project List

Author: 
crane74

概要

特徴

仕様

  • 言語:
  • OS:

コンポーネント群

新規作成

再利用


ソースコード

発表資料のpdf、及び、モデル発表動画は こちらのページ をご覧下さい。

Author: 
root

概要

特徴

仕様

  • 言語:
  • OS:

コンポーネント群

新規作成

再利用


ソースコード

発表資料のpdf、及び、モデル発表動画は こちらのページ をご覧下さい。

Author: 
ogasawara
SwissRanger SR4000-RTC

概要

  スイスMESA社製の3次元距離測定カメラSwissRanger SR4000のRTC。
  実行バイナリとマニュアルのみの配布。
  独自定義のIDL(OpenRTMのInterface GuideLineのI/Fを一部継承)に
  よりデータポートとサービスポートを規定。

ライセンス

  非営利・非商用での利用に限り、バイナリーファイルにて
  無償公開にしています。
  商用利用やソースコードの提供に関しましては
  下記へご相談ください。

Download

  弊社の自社サイトでの公開を予定しています。
  詳しくは、下記へご連絡願います。

Author: 
atsushi.sugahara

説明の内容

Author: 
root

概要

  • 研究室にて開発中の「商品陳列廃棄ロボット」の移動台車で発生する問題を解決した。移動台車には、4輪メカナムホイールと、制御用モータドライバにTF-2MD3-R6を2台使用している。動作中に「Connection to COM** was closed.」というメッセージが表示され、接続が切れる問題に悩まされていた。最終的に、TF-2MD3-R6のUSBコネクタ部分の接触不良を防止することで問題が解決された。

目的

  • TF-2MD3-R6接続中に発生する問題を解決する
  • 症状:COMポートが閉じ、通信ができなくなる
  • エラーメッセージ:Connection to COM** was closed.

検証

エラー発生を防ぐための試み
  • 1.USBの種類を変更(接続先をUSB3.0からUSB2.0に変更)
  • 2.USBハブの有無を変更(ハブを介さず直接PCに接続)
Author: 
itoharu
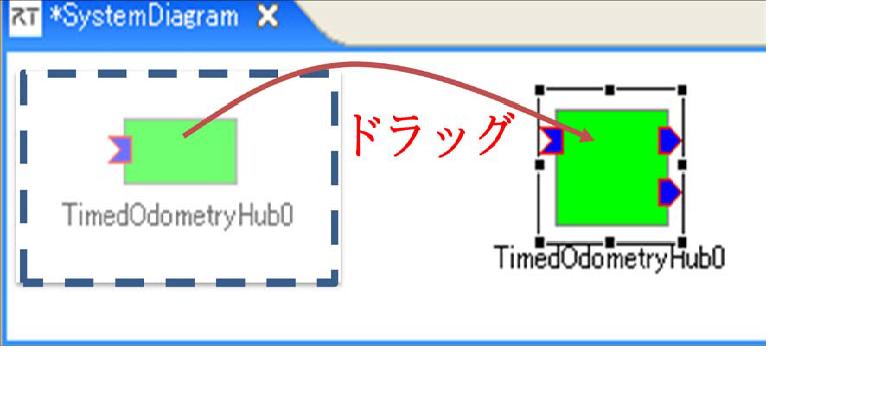
TimedOdometryHubRTC

概要

  このコンポーネントはTimed Odometry データを複数に分岐するコンポー
  ネントです。

ライセンス

  修正BSDライセンスを適用しています。

連絡先

  豊橋技術科学大学 情報・知能工学系
    rtc@aisl.cs.tut.ac.jp
    〒441-8580 愛知県豊橋市天伯町雲雀ヶ丘1-1
    TEL: 0532-44-6826 URL: http://www.aisl.cs.tut.ac.jp/

Author: 
itoharu
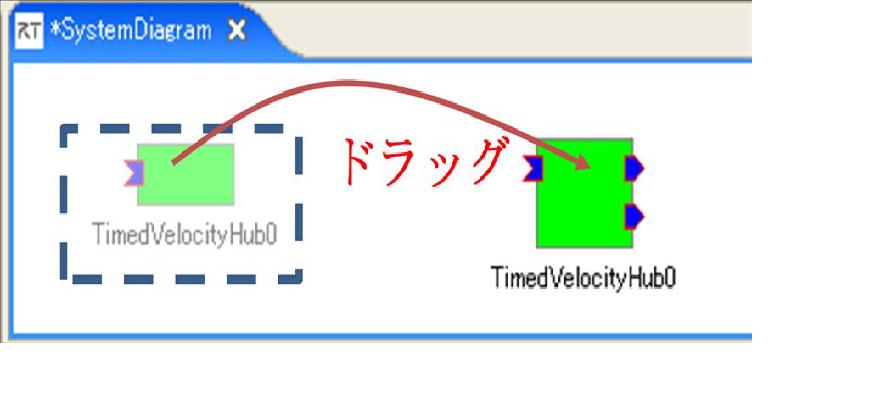
TimedVelocityHubRTC

概要

  このコンポーネントはTimed Velocity データを複数に分岐するコンポー
  ネントです。

ライセンス

  修正BSDライセンスを適用しています。

Author: 
ogasawara
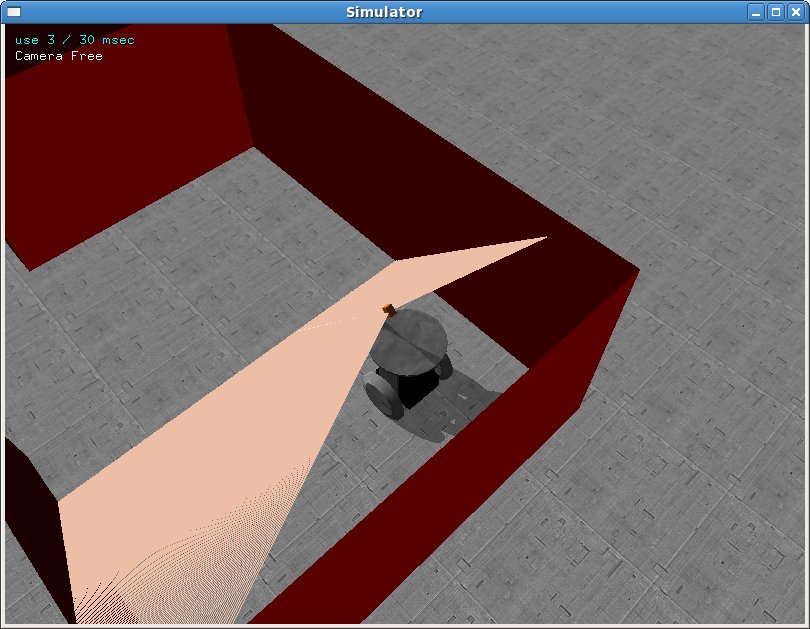
Top-URG RTC (北陽電機社製:UTM-30LX)

概要

  北陽電機社製のTop-URG(UTM-30LX)のRTC。
  実行バイナリとマニュアルのみの配布。
  独自定義のIDLによりデータポートとサービスポートを規定。

注意事項

  Ubuntu
    InterfaceGuidelineに準拠したデータポートを追加。
  Windows
    ACEをcoilに、ロガーをlog4cxxからOpenRTM標準のロガーに変更しました。
    InterfaceGuidelineに準拠したデータポートを追加。
  OpenRTM.NET
    set系のサービスには未対応。
    OpenRTM.NET-1.2.1に対応。

ライセンス

  非営利・非商用での利用に限り、バイナリーファイルにて
  無償公開にしています。
  商用利用やソースコードの提供に関しましては
  下記へご相談ください。

Author: 
openrtm
TOPPERS版OpenRTM-aist

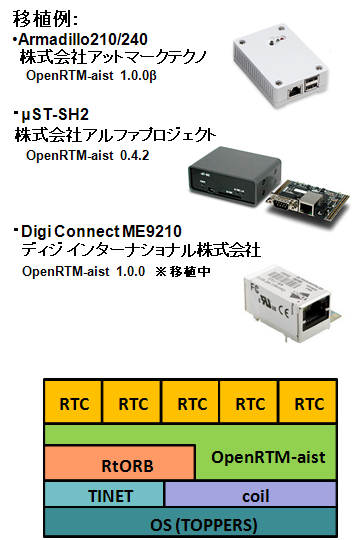
概要

組込み向けRTミドルウェアとして、ITRON仕様に準拠したTOPPERS-OSに対応。

特徴

  • ITRON準拠のオープンソースOSに対応。
  • 組込み向けに軽量・最適化を実施。
    使用ROM/RAMの削減を実現。
    起動時間の高速化を実現。(目安1秒以内)
  • 各種組み込み向けCPUに対応。
  • 安価にRTコンポーネントが実現できます。

構成

  • リアルタイムOS:TOPPERS/ASP 1.4.0
  • TCP/IPスタック:TINET 1.4.0
  • OS抽象化層:coil
  • CORBA:RtORB1.0
  • RTミドルウェア:OpenRTM-aist 1.0.0
  • 開発環境:Cygwin,GCC
Author: 
itoharu
Topurg_LRF

概要

本プログラムは人発見モジュール(LRF)を使用する際に用いる北陽電機社製
『Top-URG』のデータ取得用RTコンポーネントです。
・Topurg_LRFコンポーネントを単体で使用するとTop-URGから距離データ[mm]
 を取得出来ます。出力データはTop-URGによって得られる各捜査線上の
 距離データがTimedLongSeqの形式で出力されます。サービスポートには
 検出データの個数,捜査角,初期角度のデータが入っています。
・人発見モジュール(LRF)と接続して使用する際の詳細については、その
 ドキュメント(readme.txt)を参照して下さい。

関連モジュール

  人発見モジュール(LRF) 

ライセンス

修正BSDライセンスを適用しています。
詳しくは、ご連絡をお願い致します。

Pages

Download

latest Releases : 2.0.0-RELESE

2.1.0-RELESE Download page
2.0.1-RELESE Download page

Number of Projects

Choreonoid

Motion editor/Dynamics simulator

OpenHRP3

Dynamics simulator

OpenRTP

Integrated Development Platform

AIST RTC collection

RT-Components collection by AIST

TORK

Tokyo Opensource Robotics Association

DAQ-Middleware

Middleware for DAQ (Data Aquisition) by KEK