
Project List

Author: 
ogasawara
VxWorks版OpenRTM

概要

  ・OpenRTM-aist-C++をリアルタイムOSであるVxWorks上に移植
  ・有償のCORBA実装であるORBexpress RTを利用
  ・VxWorks5.5.1、VxWorks6.4に対応

注意事項

  利用にあたっては、H/W, S/W に応じた利用手順がありますので
  まずは株式会社セックまでご連絡下さい。

ライセンス

  EPLにて公開予定です。
  詳しくは、下記までご連絡をお願い致します。

Download

  弊社の自社サイトでの公開を予定しています。
  詳しくは、下記へご連絡願います。

Author: 
openrtm
VxWorks版RTミドルウェアを用いたRTユニット

概要

  • 機能単位で分割したRTユニットを、 VxWorks版OpenRTM-aist によりRTミドルウェア対応ユニットとしました。
  • RTミドルウェア対応RTユニットには、サービスロボット用に開発した7軸アームユニットと移動ユニットがあります。

特徴

  • アームユニット(右腕・左腕)は7自由度のため、多様な姿勢を実現することができます。
  • 移動ユニットには3輪の全方向移動型と2輪差動型があります。
  • アームユニットは基本動作としてPTP命令やCP命令、移動ユニットは並進・回転命令を準備しており、上位から容易に実行可能です。
  • ユニット内のコントローラにRTミドルウェアを搭載しており、他のRTミドルウェア対応モジュールとの接続が容易です。

ライセンス(公開条件)

  • 組込み型のため,ソフトウェア単体での公開は予定しておりません。
Author: 
root

概要

  • wasanbonで利用可能なRTシステムを登録するツール

機能

  • RTコンポーネントの情報を簡易的に確認
  • 複数RTC含むRTシステムを簡単に作成
  • 新規RTシステムを簡単にリモートリポジトリに登録
  • リポジトリ上のRTシステムを簡単にwasanbon binderに追加

仕様

  • OS : Windows

ツール及びマニュアル

Author: 
harumi
WiimoteRTC

概要

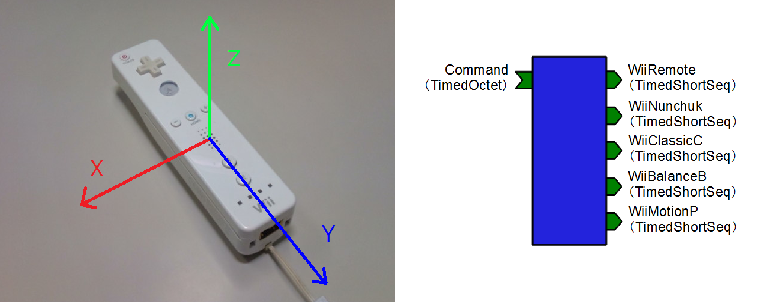
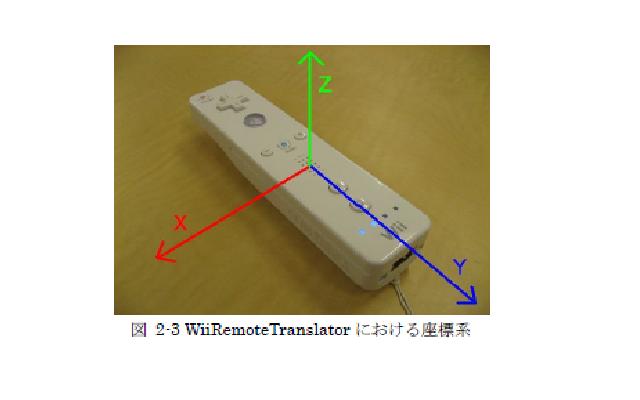
本プログラムは、任天堂株式会社より発売されているWiiリモコンおよび、拡張コントローラ(ヌンチャク、クラシックコントローラ、バランスボード、モーションプラス)の操作、およびデータを送信するコンポーネントです。

Windows7と、VC++2010でのコンパイルと動作確認をしてます。

特徴

  • 依存ライブラリ
  • Wiiリモコンおよび拡張コントローラのヌンチャク、クラシックコントローラ、バランスボード、モーションプラスに対応
  • インポートやコンフィギュレーションからLEDの点灯や振動を操作が可能

ライセンス

  • 修正BSD
Author: 
itoharu
WiiRemote to Robot データ型変換RTC

概要

  このコンポーネントは芝浦工業大学殿が開発したWiiRemoteComponentsと接続し,
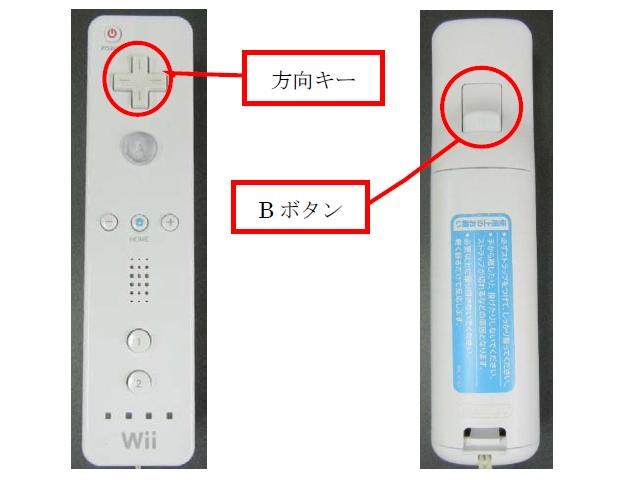
  Wiiリモコンへのボタン入力をロボットの動作命令に変換します。
  これにより,Wiiリモコンによるロボットの制御を可能にします。

ライセンス

  修正BSDライセンスを適用しています。

連絡先

  豊橋技術科学大学 情報・知能工学系
    〒441-8580 愛知県豊橋市天伯町雲雀ヶ丘1-1
    Mail: rtc@aisl.cs.tut.ac.jp
    TEL: 0532-44-6826
    URL: http://www.aisl.cs.tut.ac.jp/ 

Author: 
itoharu
WiiRemoteComponents

概要

   Wiiリモンコン用のコンポーネントで,ボタンや加速度のデータを
   取得できます。また,ヌンチャクやクラシックコントローラなどの
   拡張コントローラに対応していますています。

ライセンス

   ・マイクロソフト株式会社より提供されているWindows 用のデバ
    イスドライバ開発キット(WDK)のソースコード及びライブラリを
    除き,WiiRemoteComponentsの著作権は,芝浦工業大学水川研究室に帰属します。
   ・芝浦工業大学水川研究室が著作権を持つRTコンポーネントは,非営利目的での
    使用及び改変自由ですが,商用利用の場合は別途ご相談下さい。
    なお,本作品を使用して発生した,いかなる損害についても責任を負いません。

Author: 
ogasawara
XFS RTC (NITTA社製:XFS-18M20A10)

概要

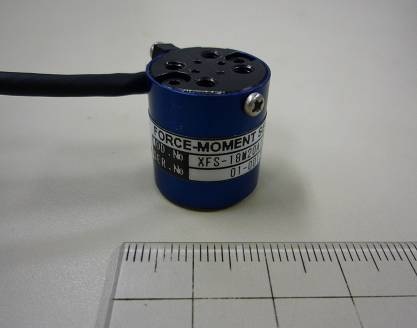
  ニッタ社製の力覚センサXFS-18M20A10のRTC。
  実行バイナリとマニュアルのみの配布。
  独自定義のIDLによりデータポートとサービスポートを規定。

ライセンス

  非営利・非商用での利用に限り、バイナリーファイルにて
  無償公開にしています。
  商用利用やソースコードの提供に関しましては
  下記へご相談ください。

Download

  弊社の自社サイトでの公開を予定しています。
  詳しくは、下記へご連絡願います。

謝辞

  本システムは、新エネルギー・産業技術総合開発機構(NEDO)
  次世代ロボット知能化技術開発プロジェクトの一環として
  開発されたことを記し、ここに感謝の意を表する。

Author: 
root
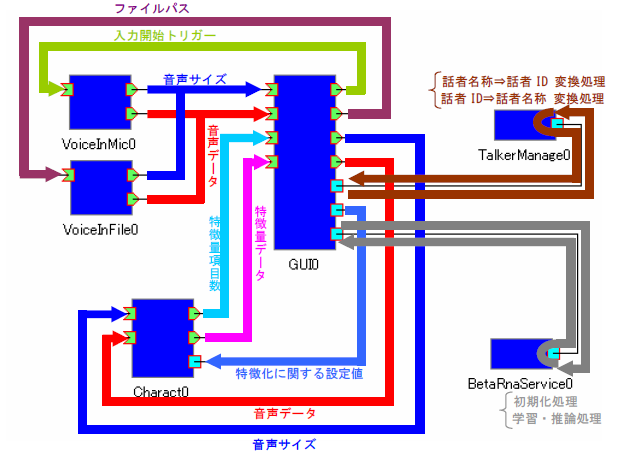
β-RNAによる学習推論コンポーネント

β-RNAによる学習推論コンポーネント

β-RNAは、株式会社アドイン研究所が開発・販売する「ファジィニューロ学習・推論エンジン」です。従来の学習系とは違い、ファイジィ理論とニューラルネットワークの利点を合わせ持つ、新しい学習・推論エンジンです。手本となるデータを学習させるだけで、自分でルールを生成し、学習したルールに基づいて作業を実行します。

開発の背景

実用的なロボットを開発するには、データ(状況)から学習し、推論(判断)をおこなう機能が必要になると考えられます。この、学習、推論機能を、RTコンポーネントとして実現できれば、ロボット開発の効率が向上するはずです。

学習・推論とは?

学習・推論は、人工知能の“機械学習”という分野で研究されています。“機械学習”では、学習・推論を、次のように考えます。

学習
サンプルデータ集合を対象に解析を行い、有用な規則やルールを抽出すること。
推論
“学習”の結果、抽出したルールをもとに、未知のデータに対して、新しい結論を得ること。

学習・推論コンポーネントができること

Author: 
藤田尊久

概要

特徴

仕様

  • 言語:
  • OS:

コンポーネント群

新規作成

再利用


Author: 
kawauchi

概要

  • Kinectで入力した絵をKobukiにGrobotを乗せて描かせる
  • 発表資料のpdf、及び、モデル発表動画は こちらのページ をご覧下さい

Pages

Download

latest Releases : 2.0.0-RELESE

2.1.0-RELESE Download page
2.0.1-RELESE Download page

Number of Projects

Choreonoid

Motion editor/Dynamics simulator

OpenHRP3

Dynamics simulator

OpenRTP

Integrated Development Platform

AIST RTC collection

RT-Components collection by AIST

TORK

Tokyo Opensource Robotics Association

DAQ-Middleware

Middleware for DAQ (Data Aquisition) by KEK