
Project List

Author: 
openrtm
車輪型移動ロボットのための総合開発環境(群)

概要

車輪型移動ロボットの開発時に必要な総合開発環境のRTコンポーネント群。移動ロボットを始めて学習・開発を行う人を対象とし、シミュレータにより機器を導入する前から学習を始めることができ、人とのコミュニケーションロボットにおける移動制御モデルの開発を行うことができる。

特徴

  • 人と移動ロボットがコミュニケーションを行う際の立ち位置評価シミュレーション
  • 仮想ばねを用いた人物追従とポテンシャル法によする障害物回避の同時移動制御機能

インターフェース

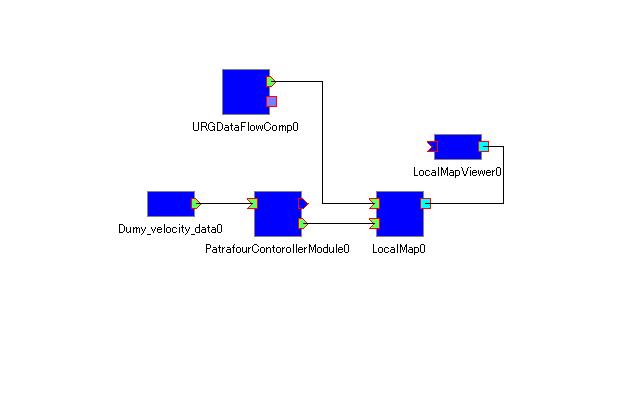
右図のようにコンポーネント間で必要なデータの入出力を行う。具体的には、制御車輪速度、移動ロボットの推定位置・LRFデータ・人物位置・ポテンシャル法における制御ベクトルなど。

ライセンス(公開条件)

MOBILE ROBOTIS社のAriaライブラリを除き、非商用利用であれば自由に利用可能。

Author: 
itoharu

概要

  本コンポーネントは、confに書かれた関節に関してサービスポートから指示された目標関節値、目標時間に
  対して躍度最小補間により軌道の補間を行うコンポーネントです。

注意事項

  ●本コンポーネントの動作には、EusLisp用RTMインタフェースrtmeusが必要です。
   つぎのところからダウンロード、インストールしてください。
   http://code.google.com/p/rtmeus/

ライセンス

  修正BSDライセンスに基づき配布されます。
  詳しくは、LICENSE.txtファイルをご覧ください。

連絡先

  東京大学 知能機械情報学専攻 情報システム工学研究室
     itngr@jsk.t.u-tokyo.ac.jp

Author: 
root

概要

  • 迷路に置かれたロボットが、自動でゴールまで到達する。
  • ロボットの左側を常に壁に沿わせながら移動させることで、最終的に迷路のゴールまでたどりつく。
  • ハードウェアはRasberryPiMouseを想定。

特徴

  • 距離センサーで、ロボット周囲の壁の有無を検知する。
  • 左側に壁が無いときは、左に90度回転させる。
  • 左側に壁があり、正面に壁があるときは、右に90度回転させる。
  • その他の状況では、前進させる。

仕様

  • 言語: C++
  • OS: Windows

コンポーネント群

新規作成

  • EscapeMageController

再利用

    Author: 
    Y. Yamamoto
    Web概要.jpg

    概要

    • LRF距離データ,PSD距離データ,車幅延長線,ジョイスティック入力量をカメラ映像上にオーバーレイ表示する.

    特徴

    • ゲームパッドのボタンにより表示する情報を選択
    • LRF/PSD距離データは表示タイプを選択
    • LRF距離データは円弧形に表示する際にスキャン範囲を調整

    仕様

    • 言語: C++
    • OS:Windows

    コンポーネント群

    新規RTC

    • Robot_operation_supportRTC
      Author: 
      kawauchi

      概要

      • 遠隔操縦ロボット:ジョイスティックの操作により、独立2二輪型台車による移動とグリッパーの開閉ができる
      • カメラからの画像入力により、ボールの認識ができる

      特徴

      • ジョイスティック、台車(KOBUKI)、グリッパー(RTno+Arduino+サーボモータ)のコンポーネントを再利用をした
      • ボールの認識は、OpenCVを利用した

      仕様

      • 言語: C++, Arduino言語
      • OS: Windows 7,

      コンポーネント群

      新規作成

      • 入力(ジョイスティック)と出力(台車、グリパー)をつなぐコントロール部
      • ボールの認識後のアルゴリズム

      再利用

        Author: 
        kawauchi

        概要

        • 掃除ロボットはヒトの代わりに掃除をしてくれる便利さから使用者数が増えているが、検知に接触センサが使われるためヒトの邪魔になる
        • 接触を使わずに障害物検知を行う掃除ロボットを開発する
        • 発表資料のpdf、及び、モデル発表動画は こちらのページ をご覧下さい

        Author: 
        ogasawara
        部分エッジ画像認識モジュール

        概要

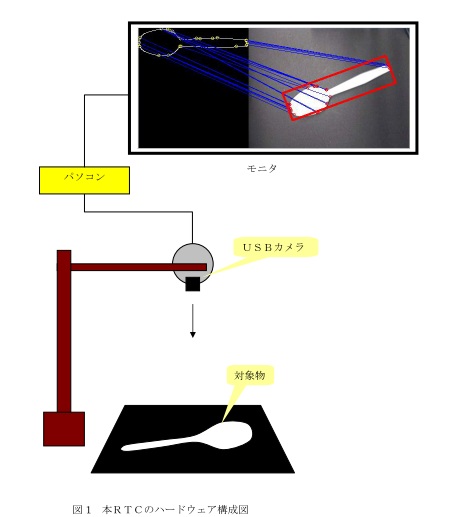
          コンポーネントは、共通Sense I/F※を備えた画像認識コンポーネントで
          カメラで物体(スプーン、ナイフなど)の部分エッジ(曲線)を検出し
          予め登録した曲線と照合して、その物体の重心位置・姿勢を算出するものである。

        ライセンス

          バイナリー提供とさせて頂きます。
          詳しい内容については、下記へご連絡願います。

        連絡先

          株式会社 東芝
           研究開発センター 機械・システムラボラトリー
            〒212-8582 川崎市幸区小向東芝町1
            Tel :044-549-2193
            Email:atsushi.sugahara@toshiba.co.jp

        謝辞

          本システムは、新エネルギー・産業技術総合開発機構(NEDO)
          次世代ロボット知能化技術開発プロジェクトの一環として
          開発されたことを記し、ここに感謝の意を表する。

        Author: 
        noda.akio
        部品ピッキング用物体認識

        概要

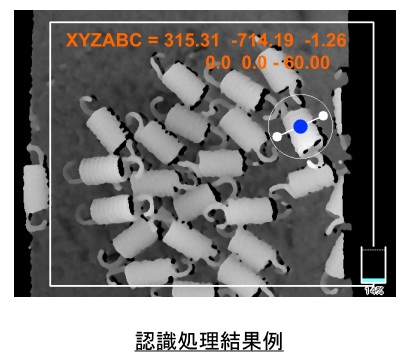
          アクティブパターン投光型3次元レンジファインダー(三菱電機(株)Micro3D)
          センサーに対応して3次元情報及び濃淡画像情報を用いて部品ピッキングのための
          物体認識処理を行うモジュールです。

        ライセンス

          商用利用については、実行形式で有償提供とさせて頂きます。
          詳しい内容については、下記へご連絡願います。

        連絡先

          三菱電機株式会社
           先端技術総合研究所 業務部 技術情報課
           http://www.MitsubishiElectric.co.jp/corporate/randd/inquiry/index_at.html
           お問い合わせ窓口)
             ATC_webmaster@ra.MitsubishiElectric.co.jp

        Author: 
        kawauchi

        概要

        • レーザーレンジファインダを用いた地図作成および経路生成
        • 再利用性の高いデータ型変換コンポーネント

        特徴

        • 既存のコンポーネントを利用することにより、簡単にロボットを遠隔から自律移動させることが可能

        仕様

        • 言語: C++
        • OS: Windows 7(32bit)

        コンポーネント群

        新規作成

        • DataTypeChange:RTコンポーネントのデータ型を変換(TimedVelocity2D->TimedDoubleSeq,TimedPose2D->TimedDoubleSeqと変換)

        再利用

          Author: 
          itoharu
          関東自動車工業株式会社「Patrafour」(パトラフォー)用制御コンポーネント

          概要

            このコンポーネントは関東自動車工業株式会社の「Patrafour」(パトラフォー)用の
            制御コンポーネントです。 

          ライセンス

            修正BSDライセンスを適用しています。

          連絡先

            豊橋技術科学大学 情報・知能工学系
              rtc@aisl.cs.tut.ac.jp
              〒441-8580 愛知県豊橋市天伯町雲雀ヶ丘1-1
              TEL: 0532-44-6826
              URL: http://www.aisl.cs.tut.ac.jp/ 

          Pages

          Download

          latest Releases : 2.0.0-RELESE

          2.1.0-RELESE Download page
          2.0.1-RELESE Download page

          Number of Projects

          Choreonoid

          Motion editor/Dynamics simulator

          OpenHRP3

          Dynamics simulator

          OpenRTP

          Integrated Development Platform

          AIST RTC collection

          RT-Components collection by AIST

          TORK

          Tokyo Opensource Robotics Association

          DAQ-Middleware

          Middleware for DAQ (Data Aquisition) by KEK