
Project List

投稿者: 
itoharu

概要

本プログラムはロボットが障害物等に近づき過ぎた時,完全停止(速度0.0(m/sec))
する北陽電機社製UTM-30LX(Top-Urg)対応の緊急停止コンポーネントです。

ライセンス

修正BSDライセンスを適用しています。
詳しくは、ご連絡をお願い致します。

連絡先

東京理科大学大学院
理工学研究科 機械工学専攻 溝口研究室
〒278-8510 千葉県野田市山崎2641
Tel:04-7124-150
email:hm@rs.noda.tus.ac.jp, takemura@rs.noda.tus.ac.jp

謝辞

本システムは、新エネルギー・産業技術総合開発機構(NEDO)
次世代ロボット知能化技術開発プロジェクトの一環として
開発されたことを記し、ここに感謝の意を表する。

投稿者: 
itoharu
DFITコンポーネント

概要

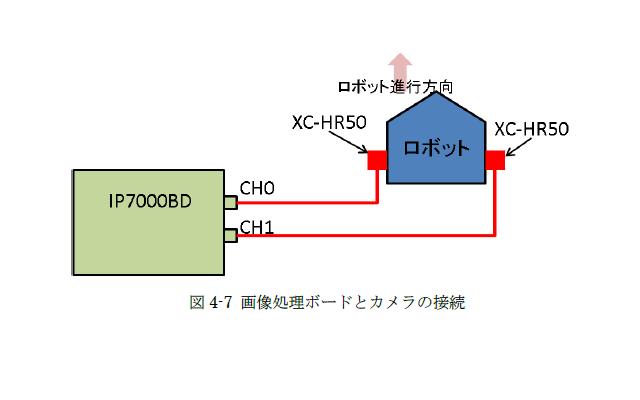
   DFITコンポーネントは,ロボットの横に装着した2台のカメラから路面
   画像を取得,それぞれの路面がどれだけ動いたかを測定し,その
   結果より相対的なロボットの自己位置を推定するRTコンポーネント
   です。

ライセンス

   ・DFITコンポーネントの著作権は,芝浦工業大学ヒューマン・
    ロボット・インタラクション研究室に帰属します。
    但し,IP7000BDを制御するソースコード及びライブラリの著作権は,
    開発元の”日立情報制御ソリューションズ”にあります。
   ・芝浦工業大学水川研究室が著作権を持つRTコンポーネントは,非営利目的での
    使用及び改変自由ですが,商用利用の場合は別途ご相談下さい。
    なお,本作品を使用して発生した,いかなる損害についても責任を負いません。

投稿者: 
Masashi
Dot-to-Dot

概要

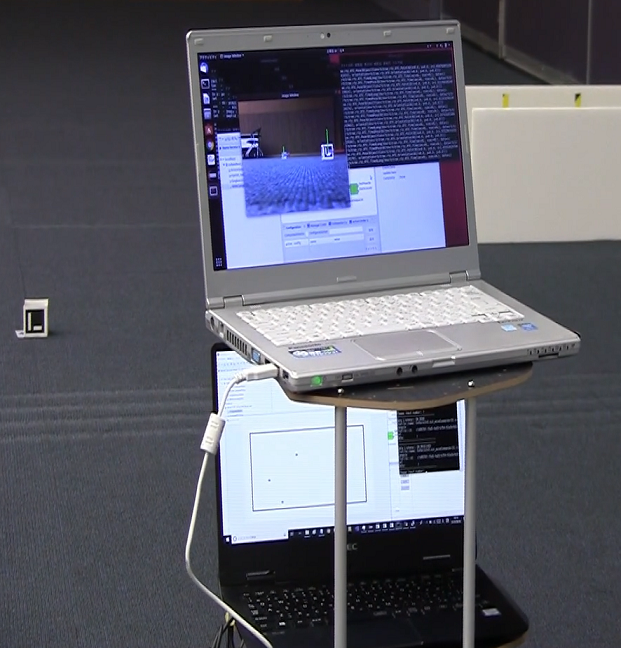
  • 移動ロボットを用いて地面に置かれた複数のマーカーをスキャンし,取得した各座標データからモニタ上に点をプロットし,それらを結んで絵を表示する.

特徴

  • マーカーの個数と位置を工夫することにより,任意の絵を絵画することができる.

仕様

  • 言語: C++,Python
  • OS: Windows、Linux

コンポーネント群

新規作成

  • moveCommander2:URGのレンジデータから,kobukiを壁に対して並走させ,角で90度回転させる.
  • ArUcoOutput2: ロボットとArUcoマーカの相対位置を計算するため、マーカ情報からロボットの正面にあるマーカ情報のみ出力する.
  • PythonUIComponent:取得した座標データとIDから,モニタ上に点をプロットし,線で結ぶ.
投稿者: 
f2um2326

このプロジェクトは機能的に大きく2つに分かれています. 1つはOROCHIの手先に固定したKinectを使用してOROCHI正面に座っている人の顔を検出してOROCHIがその人の顔を追うように動きます. もう1つの機能は,Bluetoothモジュールを備えた車型ロボットの頭部にARマーカーを付け,その上方に設置されたもう一台のKinectを使用して車型のロボットの位置を検出し,ロボットの動きを制御するというものです. 最終的に,OROCHIで検出した顔の輪郭に沿うように車型ロボットが走行することを目標とします.

以下が作成・使用したコンポーネントです

括弧内の文字の説明

・既存:既存のRTCを使用 ・編集:既存のRTCを修正 ・新規:新規に作成したRTC

投稿者: 
itoharu
Flea2向けカメラ制御RTC

概要

  このコンポーネントは、Point Grey Research社製 IEEE-1394bカメラ
  (Flea2) 1台を制御する機能を有する。

注意事項

  下記ライブラリを使用しています。
   ●FlyCaptureSDK(Point Gray Reserch社製)

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

投稿者: 
isao-hara

概要

このプログラムは、株式会社HPIジャパンの人間型ホビーロボットGR001をPCから制御するための プログラムです。

個人的な利用または非商用の利用に限り自由に利用可能としますが、著作権は (独)産業技術研究所 知能システム研究部門 原 功が所有いたします。

また、(独)産業技術総合研究所および原 功は、本プログラムをダウンロード、 インストールまたはご利用いただいた場合に生じたすべての瑕疵およびその使用 結果について一切保証せず、損害賠償も負いません。

GR001サンプルプログラムは、以下の4つのプログラムまたはライブラリから構成 されています。

投稿者: 
ot

概要

  • KobukiとGROBOTSの連動動作システムの実装
  • Kobuki上にGROBOTSをのせてGROBOTSが落ちないように姿勢を制御する。

特徴

  • ユーザインターフェイス(キー入力・Leap Motion)を用いたKobukiの速度制御
  • 加速度情報を用いたGROBOTSの姿勢制御およびサーファーライクな動作

仕様

  • 言語: C++, Python
  • OS: Windows 7, Windows 10

コンポーネント群

新規作成

  • SpeedControl:KeyStateSPまたはLeapMotionからの出力を受け、速度(TimedVelocity2D)を出力するコンポーネントです。加速度がある場合とない場合を選択できます。
  • VelToAcce
投稿者: 
yuki1999meat

概要

  • LiDARセンサーからのデータをもとに周辺地図を作成
  • 作成された地図上の任意の位置に目標を指定
  • 周辺地図をもとに移動計画を立案
  • 移動計画に沿ってルンバを移動
  • 動的な障害物回避

特徴

  • GNGを用いたトポロジカルマップを生成
  • ダイクストラ法を用いた最短経路計画
  • 動的な障害物回避

仕様

  • 言語: C++
  • OS: Windows 10

コンポーネント群

新規作成

  • Localization:SLAMと自己位置推定を行い地図を生成
  • GNG_component:GNGにより位置情報と占有度情報を含んだトポロジカルマップを構築
投稿者: 
root

概要

  • GoogleMapAPIを用いた写真スポットを提案するシステム
  • 写真を⽤いたSNSなどでの発信によって⼈々に興味を持たせることができる
  • 訪問者が旅の思い出として美しい写真を撮ることができる
  • RTでGoogle Mapの使⽤を可能にした

    システム概要

  • GoogleMapAPIを用いた座標と航空写真の取得
  • GoogleMapへのマーカー入力
  • csv出力

    仕様

  • OS:Window11
  • RTミドルウェア:OpenRTM-aist-2.0.1 RELASE(Python 版)
  • 開発環境:Visual Studio Code
  • Python:Python 3.11

    コンポーネント群

    投稿者: 
    itoharu
    GPSナビゲーションコンポーネント

    概要

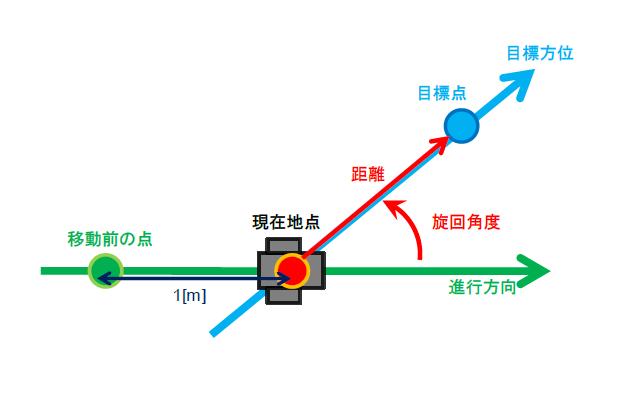
       GPSから受信したデータをもとに,ロボットのナビゲーションのために
       必要な処理を行うコンポーネントであり,現在地点から目標点への
       距離・旋回角度の出力を行います。

    ライセンス

       ・GPSナビゲーションコンポーネントに関する著作権は,芝浦工業
        大学ヒューマン・ロボット・インタラクション研究室に帰属します。
       ・芝浦工業大学水川研究室が著作権を持つRTコンポーネントは,非営利目的での
        使用及び改変自由ですが,商用利用の場合は別途ご相談下さい。
        なお,本作品を使用して発生した,いかなる損害についても責任を負いません。

    ページ

    ダウンロード

    最新バージョン : 2.1.0-RELESE

    統計

    Webサイト統計
    ユーザ数:3399
    プロジェクト統計
    RTコンポーネント309
    RTミドルウエア35
    ツール25
    文書・仕様書2

    OpenRTM@Github

    OpenRTM-aist GitHubサイト

    ROS

    Robot Operating System

    Choreonoid

    モーションエディタ/シミュレータ

    DAQ-Middleware

    ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

    産総研が提供するRTC集

    東京オープンソースロボティクス協会