


ダウンロード
最新バージョン : 2.1.0-RELESE
| 2.1.0-RELESE | ダウンロードページ |
OpenRTM@Github
OpenRTM-aist GitHubサイト
ROS
Robot Operating System
Choreonoid
モーションエディタ/シミュレータ
DAQ-Middleware
ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク
産総研が提供するRTC集
東京オープンソースロボティクス協会
| 2.1.0-RELESE | ダウンロードページ |
OpenRTM-aist GitHubサイト
Robot Operating System
モーションエディタ/シミュレータ
ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク
産総研が提供するRTC集
東京オープンソースロボティクス協会
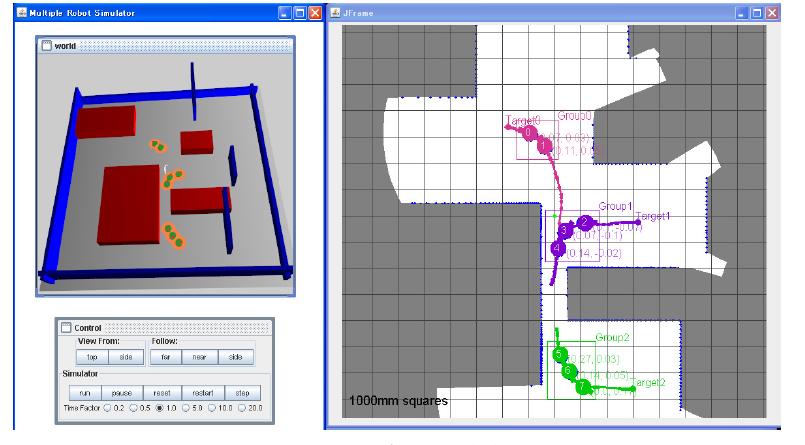
複数台ロボットシミュレータモジュール(オープンソース)
概要
本知能モジュールは,複数台移動ロボットのシミュレーションを行うことができるモジュールです。シミュレータには,Simbad というフリーシミュ
レータを利用しており,本モジュールにその機能が組み込まれています。
注意事項
下記ライブラリを使用しています。●Java3Dライブラリ
http://java.sun.com/javase/technologies/desktop/java3d/index.jsp
●Simbadシミュレータ
http://sourceforge.net/projects/simbad/files/
ライセンス