
Project List

投稿者: 
root

概要

  • Kobuki,PC,RPLiDARの構成で地図生成を行う.

特徴

  • Kobukiを手動で操作する.
  • RPLiDARの測定データに基づき,周辺地図が作成される.

仕様

  • 言語: C++
  • OS: Windows10

コンポーネント群

新規作成

再利用

  • RPLidarRTC
  • KobukiRTC
  • Mapper_MRPT
  • NavigationManager

参考ウェブサイト

    投稿者: 
    itoharu

    概要

      本コンポーネントは,特徴点群の3次元フロー認識とモーションセンサ(IMU)の認識の組み合わせにより,
      自分自身の位置や回転量を推定しながら,特徴点群をラベリングして他者の位置や移動判定をする
      コンポーネント群です。

    注意事項

      本コンポーネントの動作環境は、以下のとおりです。
       ●9 軸ワイヤレスモーションセンサ(株式会社ロジカルプロダクト様ご提供)
       ●画像認識ハードウェアモジュールNXV1-1394-PCB(富士通研究所様ご提供)
       ●画像認識ハードウェアモジュールに接続可能なカメラ2 個

    ライセンス

      修正BSDライセンスに基づき配布されます。
      詳しくは、LICENSE.txtファイルをご覧ください。

    投稿者: 
    ogasawara
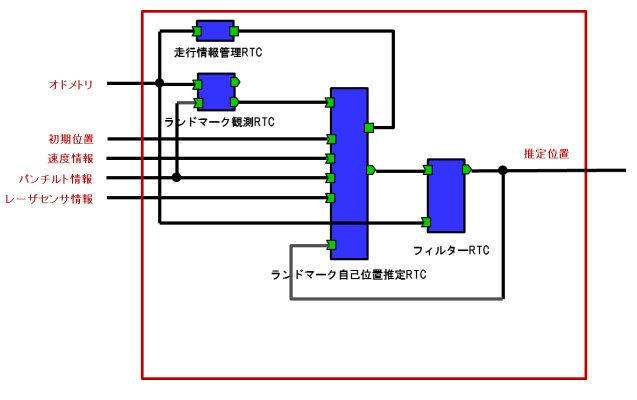
    自己位置推定RTC群

    概要

      レイアウト地図とランドマーク地図を利用した自己位置推定モジュール群です。
      富士通九州ネットワークテクノロジーズより販売している
      「ステレオビジョンモジュール」とWindows PCが必要です。

    ライセンス

        ステレオビジョンモジュール購入者に無償提供致します。
        下記URLのステレオビジョンモジュール ソフトウェア提供依頼フォームよりご依頼ください。
      http://jp.fujitsu.com/group/qnet/support/nxv/
    投稿者: 
    openrtm

    概要

    OpenRTM-aist において定義されるあらゆるデータ型に接続することができるコンポーネントを実現するための基底クラスをオープンスースで公開します。

    特徴

    以下の機能を持ったコンポーネントを簡単に実現することができる。
    • 柔軟に自己の形状を拡張することで、どんな数の接続でも受け入れることができる。
    • ポート型を相手に合せることで、どんなデータ型でも受け入れることができる
    • コンポーネントは自動で変形するので、複雑な設定は不要
    投稿者: 
    itoharu
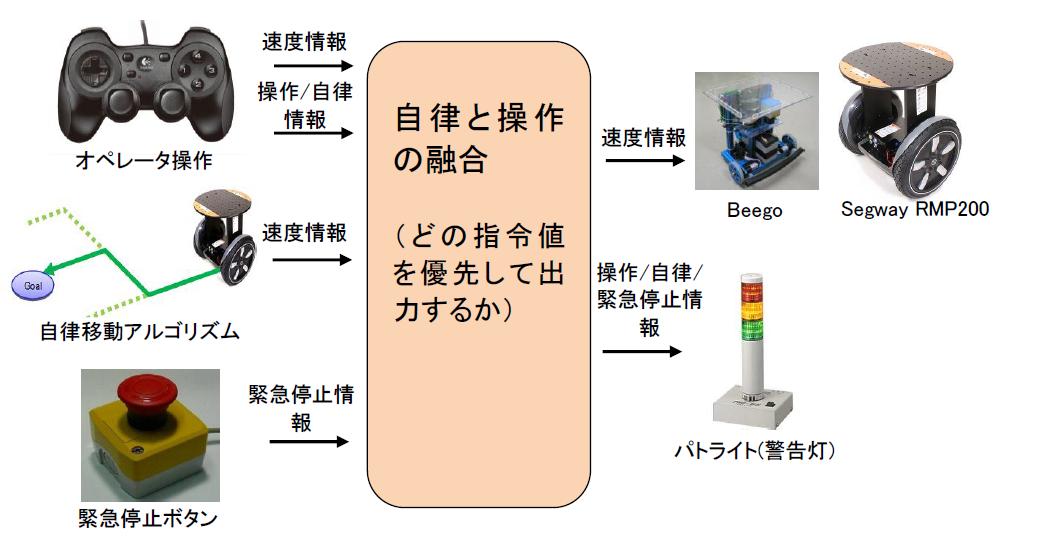
    自律と操作の融合モジュール(オープンソース版)

    概要

      ゲームパッドモジュール(操作)と自律移動モジュール(自律)を切り替える
      役割を行なうモジュールです。
      対応OSはwindows 7, Ubuntu 10.04で動作確認しています。

    関連モジュール

      beego制御モジュール(オープンソース)
      ゲームパッドRTC(オープンソース)
      人追従機能RTCモジュール群(オープンソース)
    投稿者: 
    root

    概要

    特徴

    仕様

    • 言語:
    • OS:

    コンポーネント群

    新規作成

    再利用


    ソースコード

    発表資料のpdf、及び、モデル発表動画は こちらのページ をご覧下さい。

    投稿者: 
    ogasawara
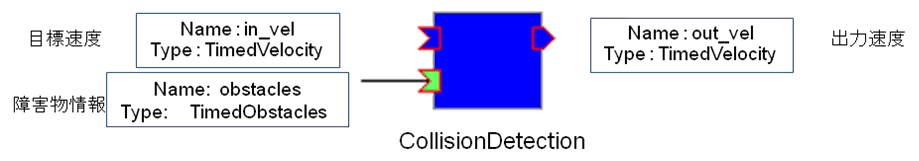
    衝突判定モジュール

    概要)

     障害物情報から衝突を判定するコンポーネントです。

      - CollisionDetection  障害物検知RTC
       (OpenRTM-aist 1.0.0-RC1 C++)

    注意事項)

      ・インターフェース等は今後インターフェースの共通化作業に伴い変更される可能性があります。

    ライセンス)

      BSDライセンス

    投稿者: 
    noda.akio
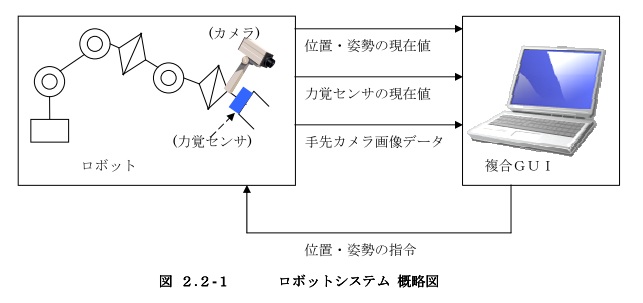
    複合情報GUIモジュール

    概要

      MultiGUI_RTCは複合情報GUIモジュールです。
      ロボットの動作状態の適切な可視化によって,教示作業,特に設備や組立部品の
      現物に合わせて追加・修正する作業パスの精密化作業の効率化を図ります。

    ライセンス

      商用利用については、実行形式で有償提供とさせて頂きます。
      詳しい内容については、下記へご連絡願います。

    連絡先

      三菱電機株式会社
       先端技術総合研究所 業務部 技術情報課
       http://www.MitsubishiElectric.co.jp/corporate/randd/inquiry/index_at.html
       お問い合わせ窓口)
         ATC_webmaster@ra.MitsubishiElectric.co.jp

    投稿者: 
    ToshitakeNunogaki
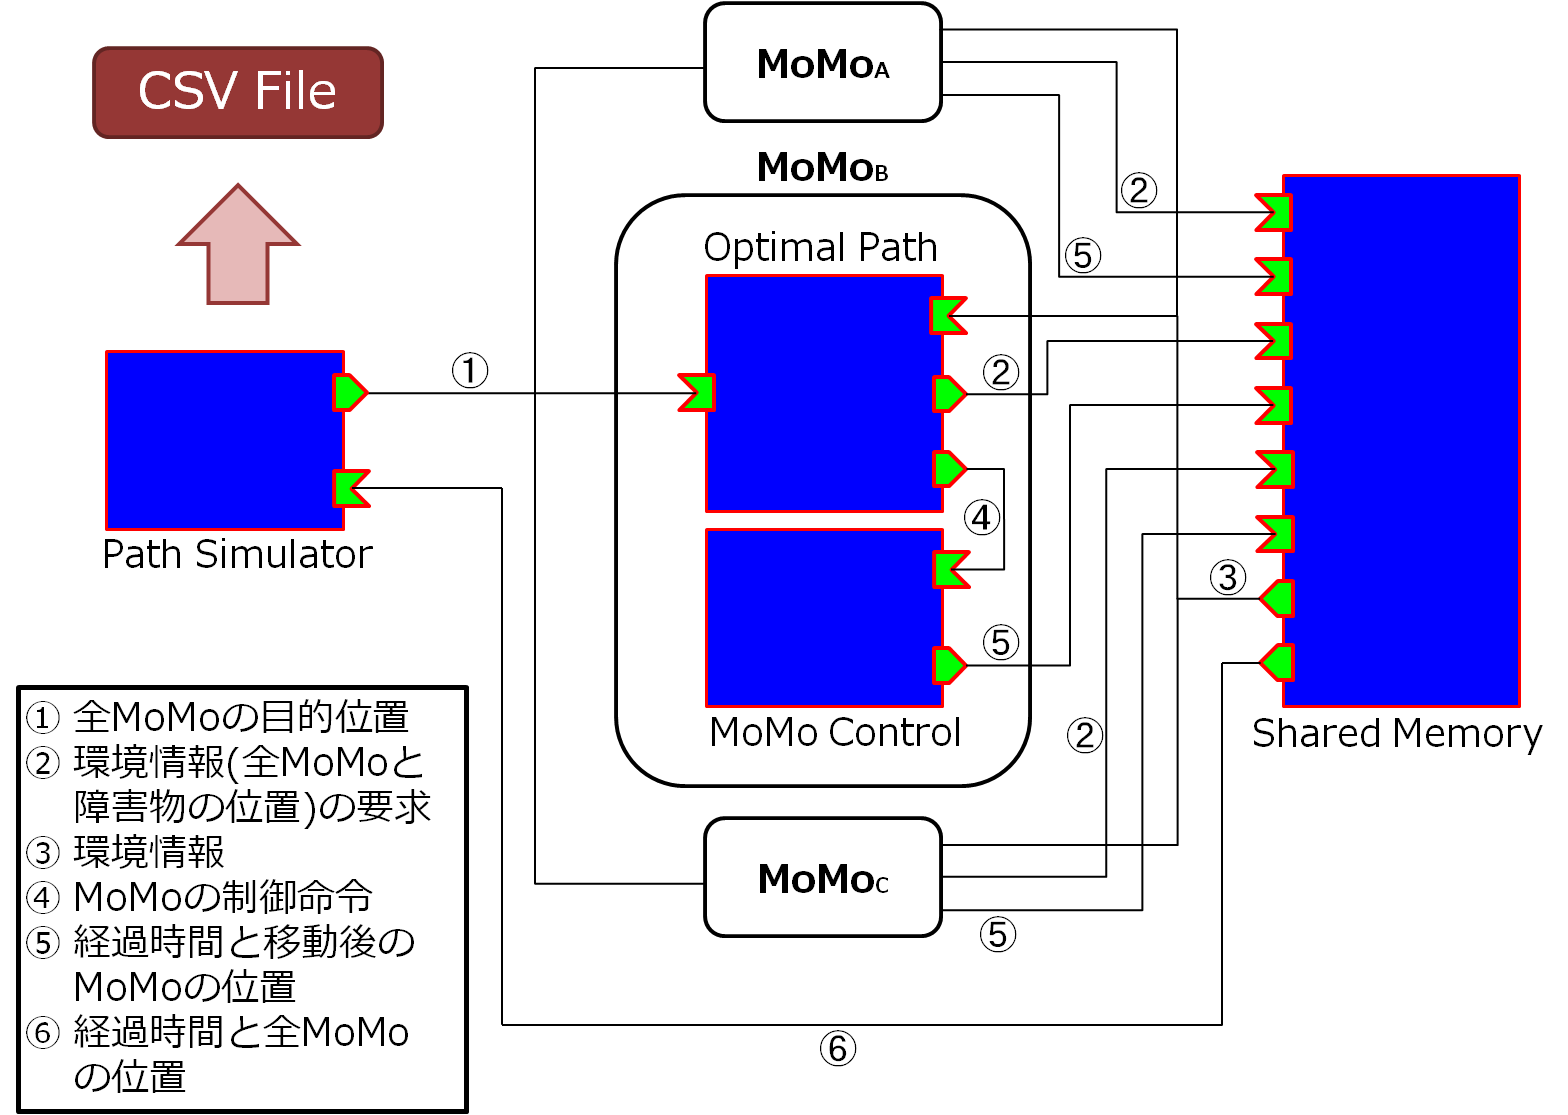
    複数台の移動ロボットを対象とした経路計画法の検証用RTC

    概要

    複数台の移動ロボットを対象とした経路計画法が数多く研究されている.これらの経路計画法を実環境において移動ロボットで用いる上で,事前にシミュレーション環境内での検証を行うことは必要不可欠である.そこで本コンポーネントは,複数台の移動ロボットを対象とした経路計画法の検証を支援する.

    投稿者: 
    toru

    2.png

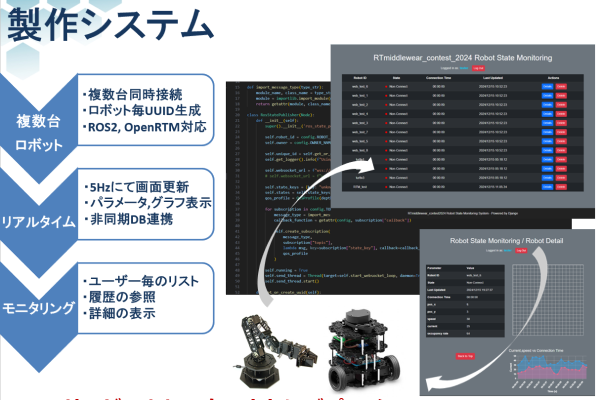
    概要

    ロボットの状態をリアルタイムで監視する技術は,タスク管理, 連携や保全等で不可欠となっている. 既存のツールにおける課題として,

    • 導入、カスタマイズの煩雑さ
    • ミドルウェアの互換等

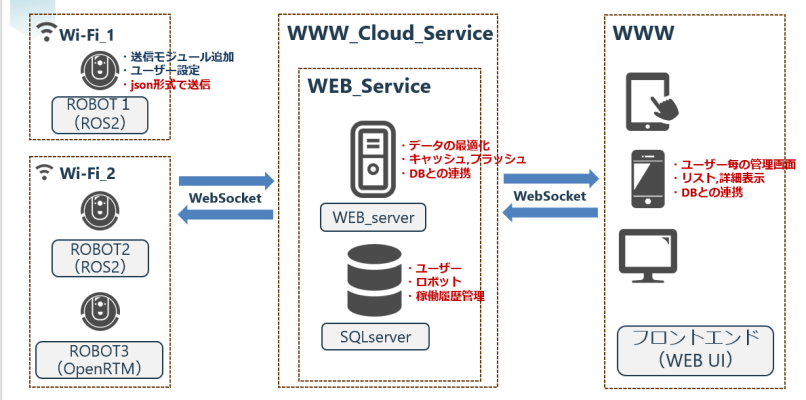
    が考えられるが、今回はこの課題に取り組み, 実装の簡便さと他ミドルウェアとの互換性を強化した, 柔軟かつ拡張性のあるモニタリングサービスを製作した.


    システム構成図

    3.png

    ページ

    ダウンロード

    最新バージョン : 2.1.0-RELESE

    統計

    Webサイト統計
    ユーザ数:3399
    プロジェクト統計
    RTコンポーネント309
    RTミドルウエア35
    ツール25
    文書・仕様書2

    OpenRTM@Github

    OpenRTM-aist GitHubサイト

    ROS

    Robot Operating System

    Choreonoid

    モーションエディタ/シミュレータ

    DAQ-Middleware

    ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

    産総研が提供するRTC集

    東京オープンソースロボティクス協会