
Project List

Author: 
sako

概要

<SoundDirection2RTC>
  • Microsoft社から発売されている新型のKinect for Windows v2(以下Kinect v2)を用いて音源方向推定を行うRTCです。
<FurimukiRTC>
  • 取得した音源方向に振りむく際に必要な処理を行うRTCです。
<SoundDirectionRTC>
  • 上記2つのRTCを組み合わせたRTCです。

特徴

<SoundDirection2RTC>
  • 音源方向(角度)をTimedDouble型で出力します。
  • Configurationを変更することで、出力する音源方向の単位を[rad]または[deg]に変更できます。
<FurimukiRTC>
  • TimedDouble型の音源方向(角度)を入力し、実際に動かす角度を出力します。

開発環境

    Author: 
    Matsuda_R

    概要

    • 6自由度の短下肢リハビリデバイスを制御するために,6チャンネルのアナログ入力と12チャンネルのアナログ出力が必要である.Raspberry Pi1台をマスタ,Arduino Due6台をスレーブとしてシリアル通信を行うことで,この問題を解決するRTCを作成した.

    特徴

    • 複数台のArduino Dueに対応
    • Raspberry PiとArduino Due間の通信にUSBシリアル通信を採用

    仕様

    • 言語: Python
    • os:Raspbian Jessie

    コンポーネント群

    • SirialIn:Arduino Dueのアナログ入力の値をLong型データとして出力
    • SerialOut:Long型データをArduino Dueに入力しアナログ出力する

    ソースコード

      Author: 
      miki
      RoISフレームワークとRTコンポーネントの接続アダプタの開発

      概要

      OMG において標準化が進められているロボットサービスアプリケーションとHRI(Human Robot Interaction)機能コンポーネント間の共通インタフェース(メッセージ交換)の枠組みである Robotic Interaction Service (RoIS) Framework に基づくメッセージ交換機能を実現するミドルウェア、RTコンポーネントをRoIS FrameworkにおけるHRI機能コンポーネントとして利用するための接続アダプタ、接続アダプタを用いたサンプルプログラムを提供する。

      rois.png

      Author: 
      niimi

      2011年8月29日~9月2日に産業技術総合研究所において,RTミドルウエアサマーキャンプ2011が開催された.

      Author: 
      niimi

      概要

      • StarTno(スター・ティーノ)は,RTミドルウェア(RTM)の入門者を対象としたRTコンポーネント(RTC)群とその説明書で構成されています.
      • Studuino(スタディーノ:Arduino互換ボード)とRTno(アールティーノ)を使用します.


      StarTno_2016zu.jpg
      Author: 
      En
      SEED PC

      高信頼の車載ネットワーク”CAN”を用いた分散型RTシステムを構築する際、
      全体でコンパクトにまとめるために、上位コントローラとして、
      超小型の組み込みデバイス”SEED PC” にminiRTCsを導入しました。

      紹介ブログ http://blogs.dion.ne.jp/ko_panda/archives/cat_376615-1.html

      Author: 
      榊原 洋之
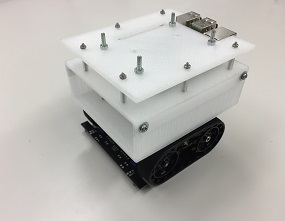
      ZumoとRaspberry Piを用いた教育用ロボット環境

      特徴

      • ロボットに搭載されたマイクロコントローラ Raspberry Piのみで,移動ロボットを制御することができます.
      • 最小構成でRaspberry Piを搭載した卓上の移動ロボットシステムを構築できるため, RTミドルウェアのソフトウェア資産を生かし,容易に拡張性の高いロボットシステムを作ることができます.
      • コンポーネント群はOSのプラットフォームに依存しないため,柔軟性が高い教育用ロボットシステムを構築できます.
      • Raspberry Piを用いた移動ロボット構築例を作るための治具のCADデータ,3Dプリンタ用データを公開しています.
      • 標準的な移動ロボット制御コンポーネントに対応できるように,Raspberry Pi, Windows側で動作するZumoコンポーネントに対応するZumoロボット側の制御プログラムを公開しています.
      Author: 
      池田 貴政
      アンケートの入力時間の違いを利用した重みづけ評価RTC

      多くの人々がアンケートに答えたとしてもそれらの結果のうち,どれほどが信頼できる結果なのかわからない.特に紙媒体のアンケートは,1問1問にどれほどの時間をかけて真剣に回答しているかなどを把握することができない.それに対し,タブレットでアンケートを行った場合は,設問を回答する際にタブレットの画面をタッチするのでそのタッチ間隔の時間を計測することができる.そこで,今回は紙媒体の代わりにタブレットでアンケートを行うことにより,設問ごとの回答時間を把握し,回答時間の違いを用いて重みづけ評価を行うutteranceServer RTCとアンケート結果・回答時間・重みづけ評価の結果をRSNPでサーバーに送信するためのクライアントとしてConciergeRSNP5 RTCの2つを開発した.これらのRTCを用いることで従来の紙媒体のアンケートでは発見することのできなかった様々な情報をタブレットのアンケートで取得可能となり,情報をサーバーで一括管理することが可能となる.

      Author: 
      root

      概要・特徴

      • クラウド型音声認識エンジン搭載のSDKをOpenRTM上で動作させ,ユーザーと音声対話を行う
      Author: 
      root

      概要・特徴

      • 多目的利用に対応した人とのインタラクションが可能なフェイス・トゥー・フェイス・カメラRTコンポーネントを開発する。
      • 顔検出を行い検出した顔の高さまで自動で伸長するコンポーネント群

      Pages

      Download

      latest Releases : 2.0.0-RELESE

      2.1.0-RELESE Download page
      2.0.1-RELESE Download page

      Number of Projects

      Choreonoid

      Motion editor/Dynamics simulator

      OpenHRP3

      Dynamics simulator

      OpenRTP

      Integrated Development Platform

      AIST RTC collection

      RT-Components collection by AIST

      TORK

      Tokyo Opensource Robotics Association

      DAQ-Middleware

      Middleware for DAQ (Data Aquisition) by KEK