
Project List

Author: 
shimotomai

特に近年WEBのサービスとして音声認識や画像検索をはじめとした技術の利用が可能となってきています。 これによりWEB上の膨大な知識を利用することが可能となります。googleで提供するサービスのうち、音声認識や音声合成、そのほかの検索サイトによる検索サービスを利用するRTC群を開発しました。

robovie_h.jpg
Author: 
ysuga

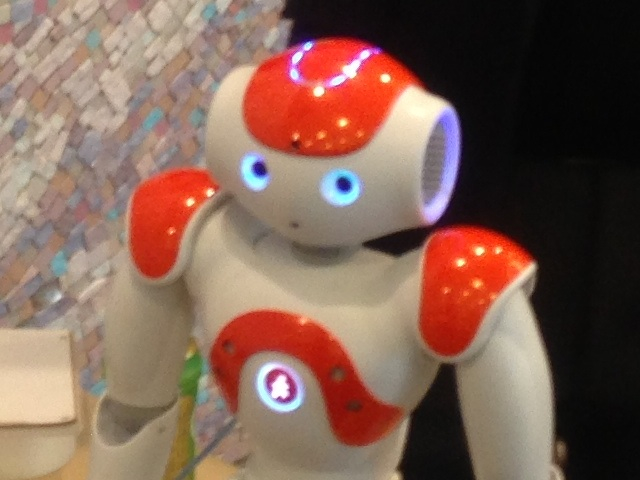
小型ヒューマノイドロボット「NAO」(アルデバランロボティクス)のRTCです. <img src="http://ogata-lab.jp/wp-content/uploads/2013/07/IMG_0292.jpg" width="480" />

このコンポーネントは以下の機能があります. 1. TextToSpeech 2. Motion (Direct Motor Control and Walk) 3. Memory (Sensory data aquisition) 4. Audio 5. Vision 6. Speech Recognition

Launguage : Python Operating System : Mac, Win, Linux Depends : pynaoqi 1.14.5, OpenRTM-aist 1.1 Python version.

Author: 
cc007063
インタラクションのための指差し位置推定コンポーネント

概要

近年,ロボット技術や情報技術の発展により,ロボットは産業分野だけにとどまらず,私たちの生活に密に係わる予想される.今までロボットの操作は特別な訓練を受けた人が主であったが,今後社会においてより多くの人々がロボットの操作を行う可能性があるため,今後のロボットには直感的かつ容易な操作方法が望まれる.そこで,人とロボットとのインタラクティブな意思疎通により操作を容易にする研究を行っている.インタラクティブな意思疎通の方法の1つとして指差しに着目し,直感的に物体の位置情報やロボットの移動経路などの入力を行うためのコンポーネントを開発した.

Author: 
thorikawa

概要

本研究ではエンターテインメント用途のロボットの中でも,音とアニメーションが同調することで人を楽しませる,いわゆる「オーディオ・アニマトロニクス」で利用するためのRTコンポーネント群を作成する.
作成したRTコンポーネントは「スクリプト制御」「音声合成」「サーボ制御」の3つから構成され,組み合わせによってスクリプトに沿ったオーディオ・アニマトロニクスの発話とアニメーションの処理を簡単に実装できる.

ソースコード

スクリプト制御

https://github.com/thorikawa/rtc-script-reader

サーボ制御

https://github.com/thorikawa/rtc-johnny-five

音声合成

https://github.com/thorikawa/rtc-rospeex

システム構成

  • 音声はPCと接続されたスピーカーから出力される
  • 現バージョンではロボット2台(arduino2機)までをPCと接続し、コントロールできる
Author: 
tunapuri
チーム開発力の向上を目指したRT ミドルウェアによるゲーム開発

概要

  • RTミドルウェアの特徴としてコンポーネントごとの開発が可能・コンポーネントを再利用することが可能という2点があげられる。前者の特徴はグループ開発を、後者は初心者のアイディアの実現を可能にすると考える。そこで初心者のグループが開発の手順を学ぶためRTミドルウェア用いゲームを開発した。

特徴

  • チーム体制での作成
  • 過去に開発されたコンポーネントの再利用

仕様

  • 言語: C++
  • OS:Windows XP, Windows 7
  • RTミドルウエア:OpenRTM-aist-Java-1.0.0-RELEASE

コンポーネント群

  • 再利用RTC
    Author: 
    Yuuki
    フォースフィードバック型ステアリングホイールRTC

    概要

    • ステアリングホイールコントローラのRTコンポーネント

    特徴

    • ステアリングとペダル操作からTimedVelocity2D型のデータを出力
    • 受け取ったTimedDouble型の値(-10000~10000)に対応した反力を生成することが可能

    仕様

    • OS:Windows 7
    • 言語:C++
    • 開発環境:Visual Studio 2010 Professional
    • その他:Directx9

    ダウンロード

    Author: 
    ayaka_tsuchiya
    メディアアートへのRTミドルウェアを用いた開発手法の提案

    概要

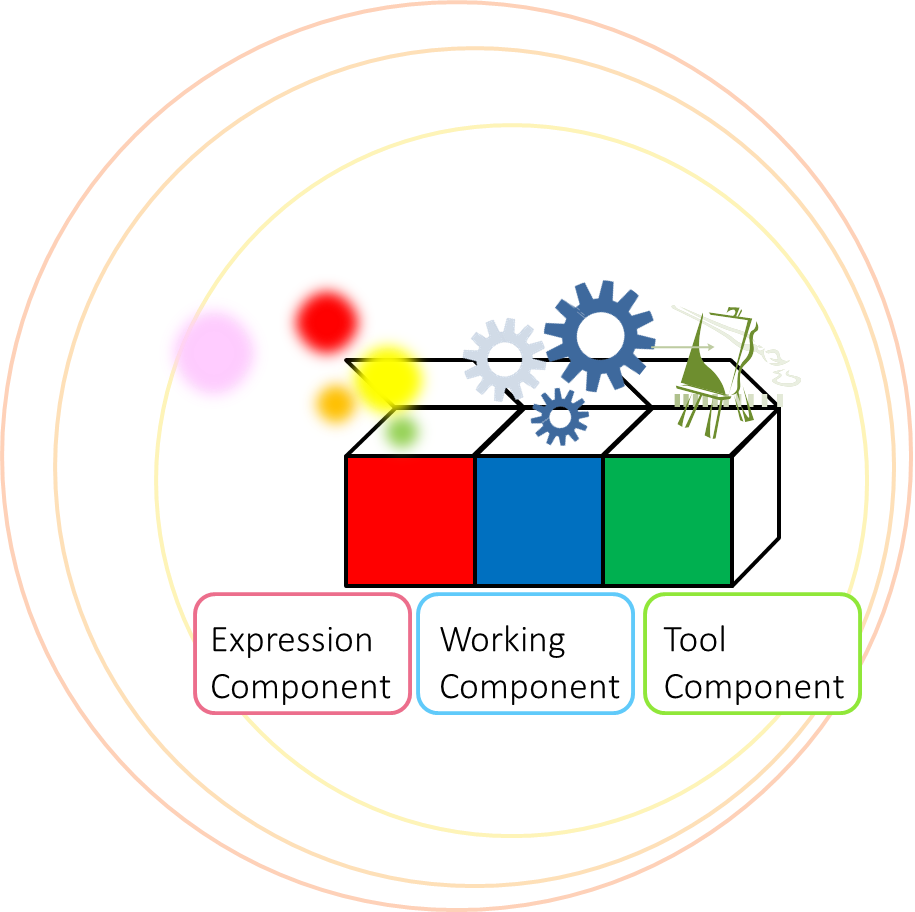
    • メディアアーティストが簡単にRT技術を利用し、表現を制作することが出来る環境の実現を目指すための事例
    • 「身近なものとRT(Robot Technology)の組み合わせで新しいものを作る」というコンセプトに基づき、様々な動作と表現を組み合わせた「動作するサイコロ-Movic Cube-」の制作
      • センサ処理と表現を分けたコンポーネント設計
      • 実機とシステムの分業制
      • 表現の追加・変更機能

    特徴

    • 実機とシステムの作業を分けて行うことが可能
    • プログラムへの知識が少ない人でも表現の変更や複雑化が可能
    • 独自の表現をコンポーネント化し共有することが可能

    仕様

    • 言語:C++
    • OS:windows 7

    Author: 
    itoharu
    モンテカルロ位置推定コンポーネント

    概要

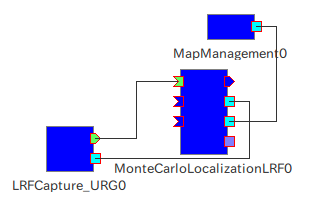
      本プログラムは、LRF距離データ,オドメトリ情報を取得し,地図とのマッチングを行うことで
      自己位置を推定するRTコンポーネントです。

    Author: 
    NoguchiTomonobu
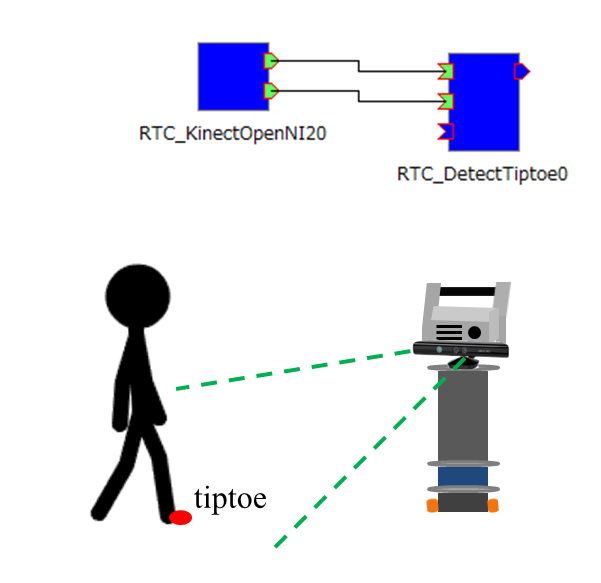
    ロボットとインタラクションを行うためのつま先の位置推定コンポーネント

    概要

    • ロボットとインタラクションを行うために、ユーザの入力方式として、手や音声、足を使ったものがある。本コンポーネントは、つま先の位置を元にロボットとインタラクションを行うため、画像上でのつま先の位置を推定するコンポーネントである。

    仕様

    • 言語: C++
    • OS:Windows 7
    • RTミドルウェア(C++):OpenRTM-aist-1.1.0-RELEASE
    • ライブラリ:OpenNI2(Windows 32bit),OpenCV2.4.5

    コンポーネント群

    • RTM_Kinect_OpenNI2:KinectからRGB画像、距離情報を取得
    • RTC_EstimateToe:画像上のつま先の位置を推定

    ソースコード

      Author: 
      is041084

      概要

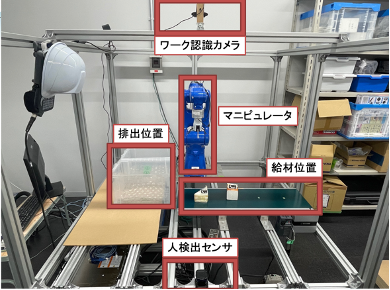
      ロボットマニピュレータを安全に稼動させる上で,事前にシミュレータを用いて動作検証を行うことは重要である.
      本コンポーネントはシミュレータを用いた動作検証を支援する.

      Pages

      Download

      latest Releases : 2.0.0-RELESE

      2.1.0-RELESE Download page
      2.0.1-RELESE Download page

      Number of Projects

      Choreonoid

      Motion editor/Dynamics simulator

      OpenHRP3

      Dynamics simulator

      OpenRTP

      Integrated Development Platform

      AIST RTC collection

      RT-Components collection by AIST

      TORK

      Tokyo Opensource Robotics Association

      DAQ-Middleware

      Middleware for DAQ (Data Aquisition) by KEK