
Project List

投稿者: 
下山未来
教室内の注目度計測RTコンポーネント

概要

授業中に集中せず読書やスマホ,寝ている学生は少なくありません. 授業に集中してもらうため,また,先生の学生を注意する手間を省くために注目度を測定するRTCを開発しました. 教室内をカメラで見回し,最初に検出した顔と指定時間後に検出した顔の数から注目度を計算します. 注目度が低い場合は警告としてアラームを鳴らすことができるため,学生の注目度を上げることが可能です. 注目度は静止画像に載せて保存されるので後から様子を視覚的に確認することができます.

投稿者: 
yuki.takamido

 概要

  • 物体位置姿勢推定のためのRTCおよびプログラム
  • 既存、物体位置姿勢推定RTCの改良・改善

特徴

  • 単眼カメラで物体位置姿勢推定が出来る
  • さまざまなアルゴリズムで物体位置・姿勢推定が出来る

仕様

  • 言語:C++
  • OS:Windows7
  • OpenCV:3.1

 ソースコード及びマニュアル

  • 全部入りは-->こちら<--からダウンロードしてください.

 更新履歴

  • 12月7日

ソースコードとマニュアルをアップしました.

投稿者: 
root

概要・特徴

  • 遠隔操作ロボットが狭路走行を行うためのRTC
  • GamePadの前進入力のみで自動的に壁を回避することが可能 http://www.openrtm.org/openrtm/sites/default/files/RT%E3%82%B7%E3%82%B9%E3%83%86%E3%83%A0_0.jpg

仕様

  • 言語:C#
  • OS: Windows10
  • RTミドルウェア:OpenRTM-aist-1.1.0

ソースコードおよびマニュアル

投稿者: 
ogasawara

概要

Python対話環境において、幾何モデルを用いた動作生成システムを柔軟に構築するための
スクリプト群を用いて作られた、作業共通インタフェースに準拠する動作生成モジュールです。
RRT-connectによる双腕の干渉を考慮した動作計画機能を提供します。

画像

関連モジュール

投稿者: 
itoharu
Blackship制御RTC (オープンソース)

概要

  Blackship 向けの台車モジュールです。
  速度指示値に対する台車ハードウェアへの速度指示や、制御結果
  の速度の出力、台車固有のステータスの出力を行います。

ライセンス

  商用以外の利用の場合、修正BSDライセンスが適用されます。
  商用利用の際には、個別に使用条件を検討させて頂きます。
  詳しくは、ご連絡をお願い致します。

連絡先

  セグウェイジャパン株式会社
    E-MAIL  robot@segway-japan.co.jp
    TEL     045-263-6151

Download

投稿者: 
ogasawara
Classic-URG RTC (北陽電機社製:URG-04LX)

概要

  北陽電機社製の距離センサClassic-URG(URG-04LX)のRTC。
  実行バイナリとマニュアルのみの配布。
  独自定義のIDLによりデータポートとサービスポートを規定。

注意事項

  Ubuntu
    InterfaceGuidelineに準拠したデータポートを追加。
  Windows
    ACEをcoilに、ロガーをlog4cxxからOpenRTM標準のロガーに変更しました。
    InterfaceGuidelineに準拠したデータポートを追加。
  OpenRTM.NET
    set系のサービスには未対応。
    OpenRTM.NET-1.2.1に対応。

ライセンス

  非営利・非商用での利用に限り、バイナリーファイルにて
  無償公開にしています。
  商用利用やソースコードの提供に関しましては
  下記へご相談ください。

投稿者: 
ogasawara
graspPlugin for Choreonoid

概要

アームの先端にハンドが取り付けられたロボットシステムに対して、把持計画、動作計画、作業計画などを行う、Choreonoidのプラグイン群です。

関連モジュール

Choreonoid

ドキュメント

graspPlugin for Choreonoid
graspPlugin for Choreonoid インストール手順書
双腕ロボットデモ手順書

投稿者: 
Ando Noriaki
LEGO Mindstorms EV3 によるロボットプログラミング教材

LEGO Mindstorms EV3上にRTミドルウェア OpenRTM-aist を搭載し、ロボットプログラミング学習用途に供するための基盤開発環境です。

投稿者: 
root

RTM_Active.jpg IMG_6059.png 2th_Viewer.jpg

目的

 洞窟での測量は,地理学や地質学的な観点から重要なタスクの一つであり,センサ技術を利用したデジタル化が望まれている一分野である.特に,3 次元距離計測は洞窟内の地図構築や洞窟の形状把握が可能となるため,小型化された計測システムと解析技術の発展が望まれている.そこで,本研究では洞窟内の測量を実現するための計測機器を開発し,RT コンポーネント(RTC)により計測システムを構築することで,容易に洞窟内での計測が可能となるシステム化の有効性を示すコンポーネント群である.

投稿者: 
itoharu
LRF SICK LMS2xx距離データ取得モジュール

概要

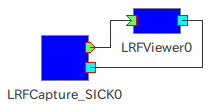
  本プログラムはSICK社製LMS200シリーズ用の距離データ取得コンポーネントです。

ページ

ダウンロード

最新バージョン : 2.1.0-RELESE

統計

Webサイト統計
ユーザ数:3399
プロジェクト統計
RTコンポーネント309
RTミドルウエア35
ツール25
文書・仕様書2

OpenRTM@Github

OpenRTM-aist GitHubサイト

ROS

Robot Operating System

Choreonoid

モーションエディタ/シミュレータ

DAQ-Middleware

ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

産総研が提供するRTC集

東京オープンソースロボティクス協会