
作業知能コンポーネント

投稿者: 
itoharu

概要

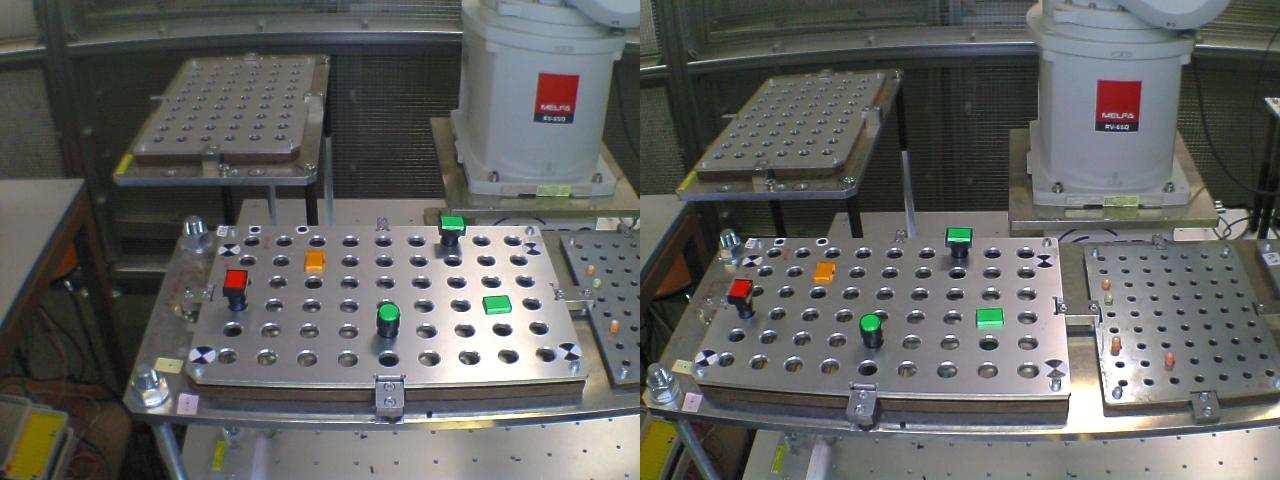
  本コンポーネントは、2次元のオプティカルフローと3次元のステレオ距離計測を外部入力によって
  切り替えることの可能な画像処理コンポーネントです。
  入力はTimedShort型のデータポートで、出力はTImedFloatSeq型のデータポートになります。

注意事項

  本コンポーネントの動作環境は、以下のとおりです。
   ●画像認識ボード用組込Linux(富士通研究所様ご提供)
   ●OpenRTM-aist1.0対応画像認識ボード用RTM(セック様ご提供)

投稿者: 
itoharu

概要

  本コンポーネントは、NECトーキン社製3DモーションセンサMDP-A3U9Sの3次元姿勢を出力する
  コンポーネントです。

ライセンス

  修正BSDライセンスに基づき配布されます。
  詳しくは、LICENSE.txtおよびLICENSE_ja_jp.txtを御覧ください。

連絡先

  東京大学 知能機械情報学専攻 情報システム工学研究室
     itngr@jsk.t.u-tokyo.ac.jp

投稿者: 
itoharu
Flea2向けステレオカメラ制御RTC

概要

  このコンポーネントは、Point Grey Research社製 IEEE-1394bカメラ(Flea2)2台を1つのステレオカメラとして扱い、最大2つのステレオカメラを制御する機能を有する。

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

投稿者: 
itoharu
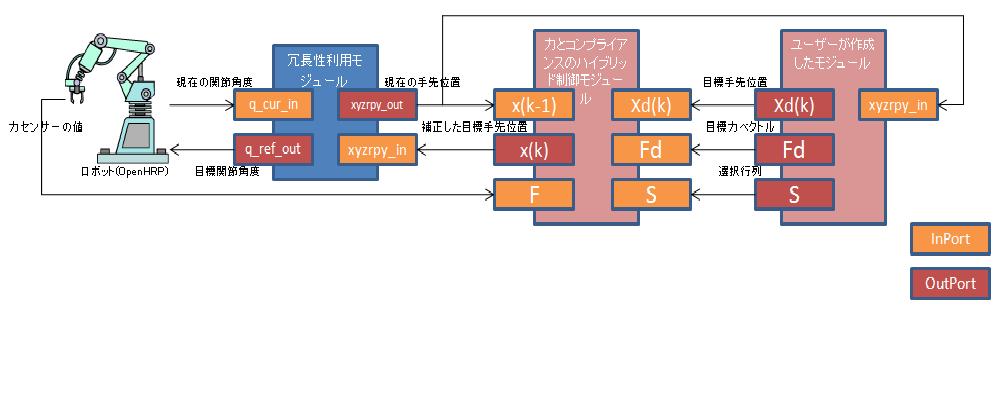
手先拘束下でのマニピュレーション知能モジュール

概要

  本モジュールは、ロボットのモデル、作業対象物のモデルから運動学を解き、
  現在受けている外力から拘束面を推定し、拘束力を一定にしつつ指定された
  目標位置にもっとも近くなる目標角度偏差を出力するモジュールです。

投稿者: 
itoharu
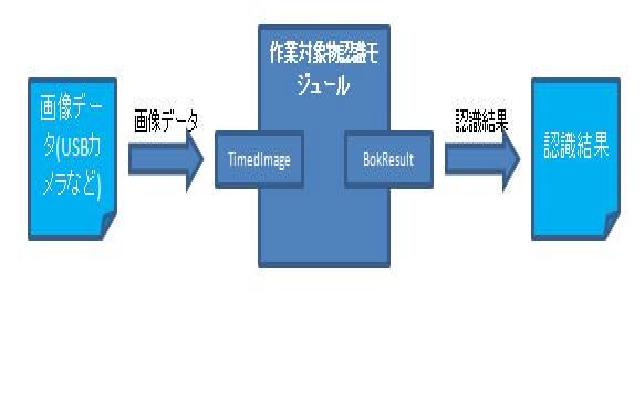
作業対象物認識モジュール

概要

  本モジュールは、入力された画像に対してBagOfKeypoints法を使用し、
  作業対象物を認識し、認識した対象物と確度を出力するモジュールです。

投稿者: 
itoharu
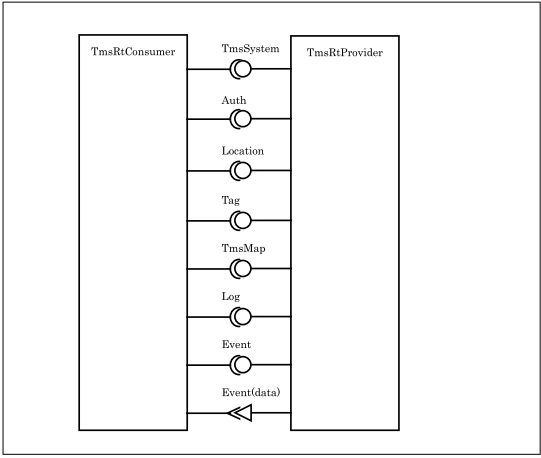
タウンマネジメントシステムRTC

概要

  環境情報の収集・管理・提供を行う情報管理機構であるタウンマネジメントシステムを、RTMプラットフォーム上で
  利用するためのコンポーネントです。

注意事項

  ●利用にはタウンマネジメントシステムが必要です。コンポーネントに同梱しております。
  

投稿者: 
itoharu
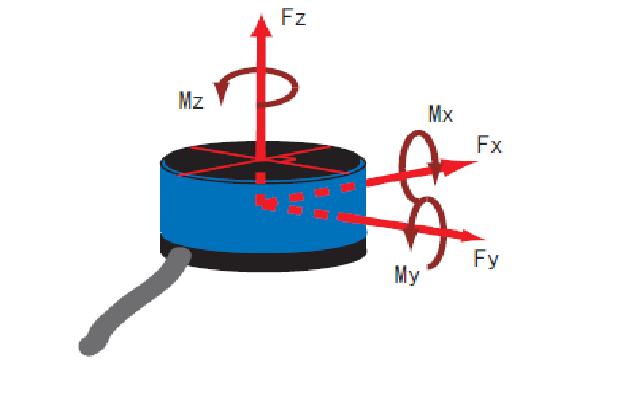
Nitta力センサコンポーネント

概要

  本コンポーネントは、ニッタ株式会社製の力センサ「IFS-70M35A25-M50B」のRTコンポーネントであり、
  データポートやサービスポートから力とモーメントを出力します。
  対応OS:Vine Linux + ART-Linux で動作を確認済みです。

投稿者: 
itoharu
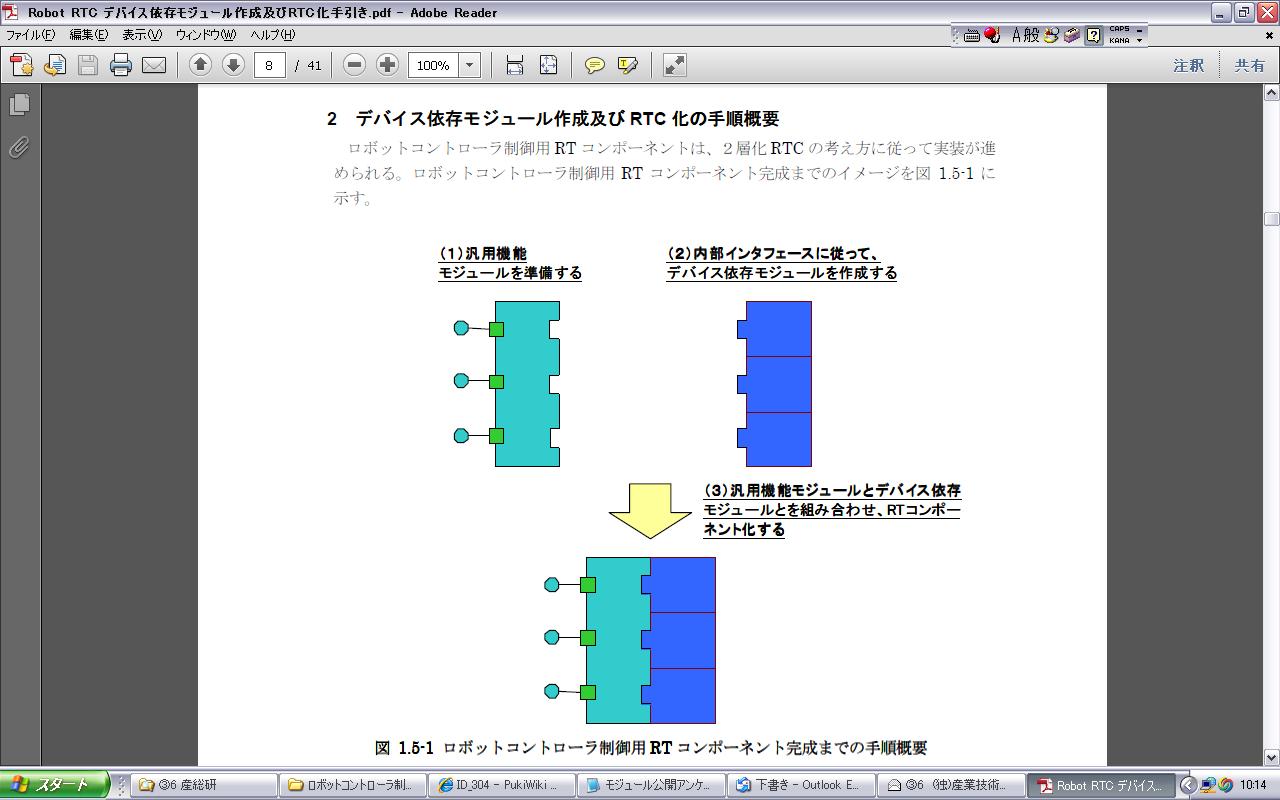
ロボットコントローラ制御汎用機能モジュール

概要

  このコンポーネントは、ロボットコントローラ制御用RTCの共通インタフェースモジュールです。ACT共通インタフェース対応版です。

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

投稿者: 
itoharu
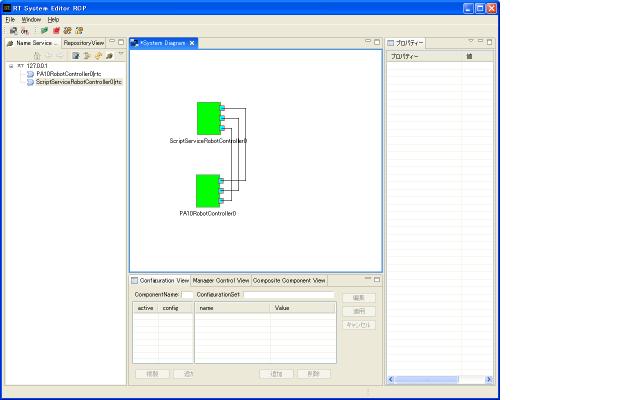
三菱重工製PA10ロボットコントローラ制御

概要

  このコンポーネントは、三菱重工製PA10向けのロボットコントローラ制御用RTCです。ACT共通インタフェース対応版です。

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

投稿者: 
itoharu
アームユニットRTC

概要

  本RTCは、安川電機のSmartPalをはじめとするアームユニットをRTC化したものであり、
  ハードウェア依存のRTCです。
  ソースコードは非公開です。

ライセンス

  ハードウェアに組み込んで提供します(ファームウェア)ので、ユーザが他に転用することは
  できません。

連絡先

  株式会社 安川電機 技術開発本部 開発研究所
    adachi@yaskawa.co.jp
    Tel:093-571-6026

Download

Ver.

ページ

ダウンロード

最新バージョン : 2.1.0-RELESE

統計

Webサイト統計
ユーザ数:3399
プロジェクト統計
RTコンポーネント309
RTミドルウエア35
ツール25
文書・仕様書2

OpenRTM@Github

OpenRTM-aist GitHubサイト

ROS

Robot Operating System

Choreonoid

モーションエディタ/シミュレータ

DAQ-Middleware

ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

産総研が提供するRTC集

東京オープンソースロボティクス協会