


作業知能モジュール群
ロボットアーム分解運動速度制御モジュール(ACT共通I/F対応版)
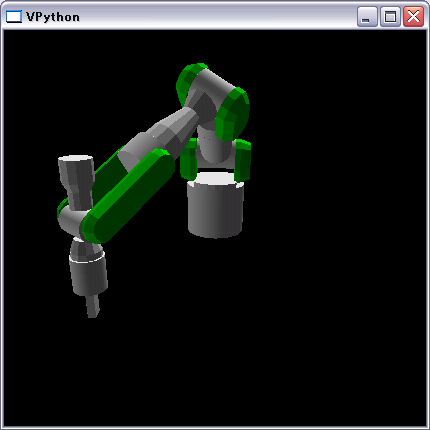
概要
多軸アームロボットの分解運動速度制御動作(手先座標動作指令)を実現するRTC 群です。
本知能モジュールは、次世代ロボット知能化技術開発プロジェクトの作業
サブ・ワーキンググループにおいて定められた中レベルACT共通インター
フェースに対応しています。
ライセンス
商用以外の利用の場合、BSDライセンスが適用されます。商用利用の際には、個別に使用条件を検討させて頂きます。
詳しくは、ご連絡をお願い致します。
連絡先
富士ソフト株式会社 ロボット事業グループ 商品開発ユニットE-Mail :tnninomi@fsi.co.jp
Download
| Ver. | OS | RTM | 言語 | モジュール本体 | ドキュメント | Date |
| 1.0 | Ubuntu | 1.0.0 | C++,Python | ARM_Middle_10.zip | ARM_Middle_doc_10.zip | 2011.07.05 |
PA10と組み合わせたカメラキャリブレーションシステム
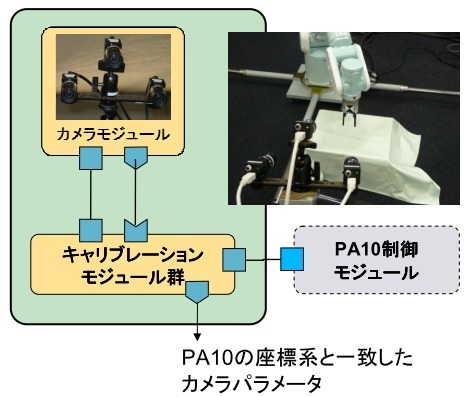
概要
PA10のアームに添付したマーカを環境に固定したカメラで観測することで
カメラのキャリブレーションとPA10-カメラ間の座標の一致を同時に行います。
※本RTC群の動作にはステレオ画像取得RTCが必要です。
別途ご用意願います。
注意事項
利用に際しては対象物体に関する高機能3次元視覚システムVVVの
モデルデータが必要になります。
詳細に関しましてはお問い合わせ下さい。
ライセンス
実行ファイルを有償でご提供させて頂きます。
詳しくは、下記へご相談ください。
連絡先
独立行政法人 産業技術総合研究所
知能システム研究部門 タスクビジョン研究グループ
〒 305-8568 茨城県つくば市梅園 1-1-1 中央第二
email:irtsp-vvv@m.aist.go.jp
謝辞
本システムは、新エネルギー・産業技術総合開発機構(NEDO)
次世代ロボット知能化技術開発プロジェクトの一環として
開発されたことを記し、ここに感謝の意を表する。
Download
| Ver. | RTM | OS | 言語 | ドキュメント | Date |
| 0.9 | 1.0.0 | Ubuntu | C++ | VVVCalibPA10.zip | 2011.08.12 |
アームユニットRTC
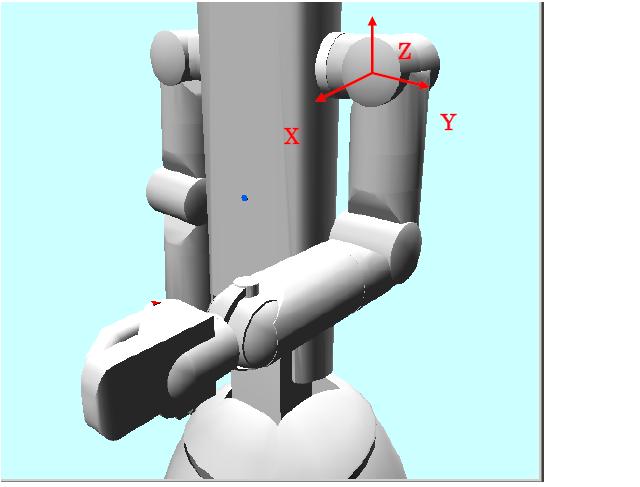
概要
本RTCは、安川電機のSmartPalをはじめとするアームユニットをRTC化したものであり、ハードウェア依存のRTCです。
ソースコードは非公開です。
ライセンス
ハードウェアに組み込んで提供します(ファームウェア)ので、ユーザが他に転用することはできません。
連絡先
株式会社 安川電機 技術開発本部 開発研究所adachi@yaskawa.co.jp
Tel:093-571-6026
Download
| Ver. | RTM | OS | 言語 | ドキュメント | Date |
| Ver3.0 | 1.0.0 | WindowsXP | Java | ArmUnitRTC_3_0_Document.zip | 2011.05.12 |
セル生産システムモニタRTC
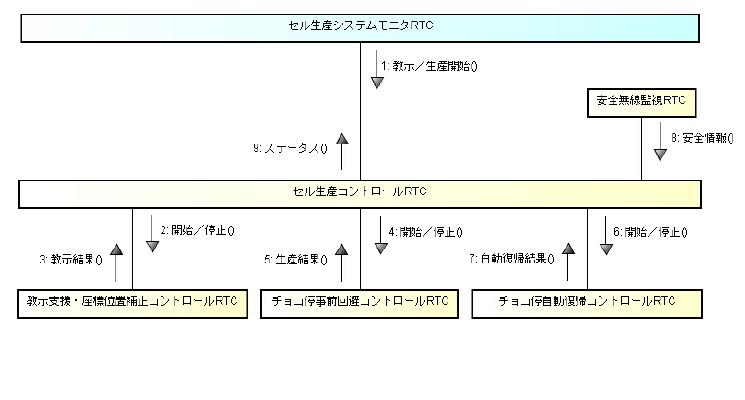
概要
本RTコンポーネントは、ロボット制御セル生産システムの状態(生産中、
教示中、チョコ停中など)を作業者へ表示する機能を有する。
ライセンス
Eclipse Public License v1.0を適用しています。
連絡先
IDEC株式会社
rtc_support@idec.co.jp
Download
ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
http://code.google.com/p/idec-rtcs/
手先カメラを用いた双腕ロボットによるマニピュレーション作業システム
概要
工場での部品整理をイメージしたサービス。
具体的には手先のカメラを用いて作業台上の部品を認識し,
両手で箱に整理して入れるサービス。

関連モジュール
エッジベース二次元対象物認識モジュール
(VPython版)HiroNX動作生成モジュール
共通I/Fカメラコンポーネント
HiroNXInterface
ドキュメント
ライセンス
修正BSD
連絡先
東京大学
知能機械情報学専攻 情報システム工学研究室
email:itngr@jsk.t.u-tokyo.ac.jp
謝辞
本システムは、新エネルギー・産業技術総合開発機構(NEDO)
次世代ロボット知能化技術開発プロジェクト(HIRO加速案件)の一環として
開発されたことを記し、ここに感謝の意を表する。
リファレンスハードアーム制御モジュール
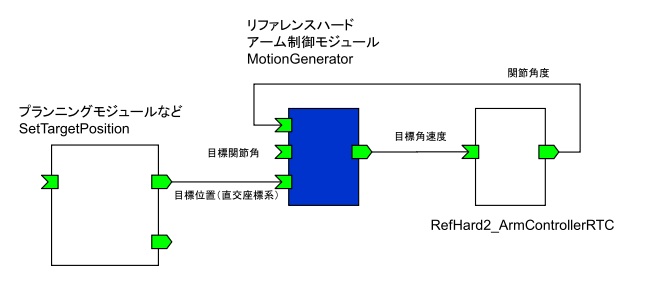
概要
ファレンスハードウェアのアームを制御するためのモジュール。
目標位置もしくは目標関節角度を入力すると,関節角速度指令を出力する。
ライセンス
EPL
詳しい内容については、下記へご連絡願います。
連絡先
株式会社 東芝
研究開発センター 機械・システムラボラトリー
〒212-8582 川崎市幸区小向東芝町1
Tel :044-549-2193
Email:junichiro.ohga@toshiba.co.jp
謝辞
本システムは、新エネルギー・産業技術総合開発機構(NEDO)
次世代ロボット知能化技術開発プロジェクトの一環として
開発されたことを記し、ここに感謝の意を表する。
Download
| Ver. | RTM | OS | 言語 | モジュール本体 | ドキュメント | Date |
| 1.0 | 1.0.0 | Ubuntu | C++ | ReferenceHard-ArmCtrl.zip | ReferenceHard-ArmCtrl_Doc2.zip | 2011.11.04 |
認識結果の重畳表示RTC
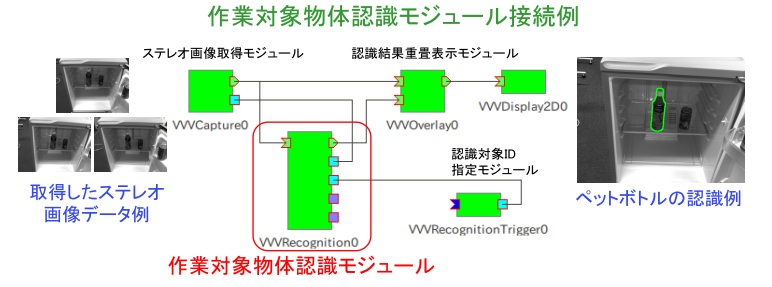
概要
産業技術総合研究所が開発している3次元物体の認識機能を応用し
指定された対象物体の位置・姿勢を共通形式で出力するモジュール群です。
関連モジュール
作業対象物認識モジュール群
ステレオ画像取得RTC
画像データの表示RTC
注意事項
利用に際しては高機能3次元視覚システムVVVのキャリブレーションデータが必要になります。
詳細に関しましては下記へお問い合わせ下さい。
ライセンス
実行ファイルを有償でご提供させて頂きます。
詳しくは、下記へご相談ください。
連絡先
独立行政法人 産業技術総合研究所
知能システム研究部門 タスクビジョン研究グループ
〒 305-8568 茨城県つくば市梅園 1-1-1 中央第二
email:irtsp-vvv@m.aist.go.jp
謝辞
本システムは、新エネルギー・産業技術総合開発機構(NEDO)
次世代ロボット知能化技術開発プロジェクトの一環として
開発されたことを記し、ここに感謝の意を表する。
Download
| Ver. | RTM | OS | 言語 | ドキュメント | Date |
| 0.9 | 1.0.0 | Ubuntu | C++ | VVVRecognition.zip | 2010.02.15 |
セル生産コントロール
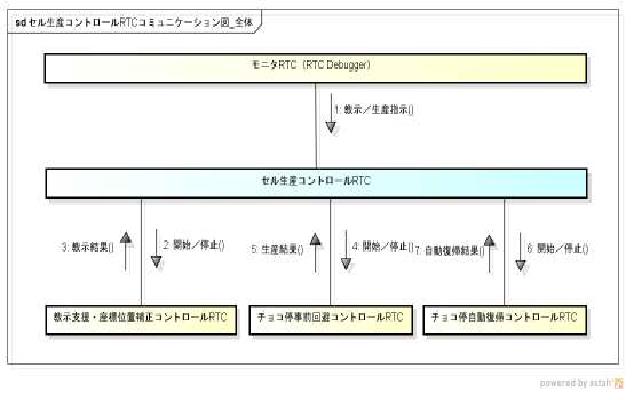
概要
本RTコンポーネントは、ロボット制御セル生産システムにおける「教示」と
「生産」の2つの状態を制御する機能を有する。
ライセンス
Eclipse Public License v1.0を適用しています。
連絡先
IDEC株式会社
rtc_support@idec.co.jp
Download
ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
http://code.google.com/p/idec-rtcs/
共通ビジョンモジュール用画像出力コンポーネント
概要
本コンポーネントは、株式会社富士通研究所製画像処理認識ハードウェアモジュールNXV1-1394-PCBにて画像をキャプチャして出力するコンポーネントです。
注意事項
本コンポーネントの動作環境は、以下のとおりです。●画像認識ボード用組込Linux(富士通研究所様ご提供)
●OpenRTM-aist1.0対応画像認識ボード用RTM(セック様ご提供)
ライセンス
修正BSDライセンスに基づき配布されます。 詳しくは、LICENSE.txtファイルをご覧ください。
連絡先
東京大学 知能機械情報学専攻 情報システム工学研究室itngr@jsk.t.u-tokyo.ac.jp
Download
| Ver. | RTM | OS | 言語 | モジュール本体 | ドキュメント | Date |
| Rev.3 | 1.0.0 | その他 | C++ | NxvImageOut.tar.gz | README.txt | 2011.08.15 |
習熟機能モジュール
概要
ロボットの動作習熟を効率よく行うためのモジュールです。
実験系の入力に対する応答を2つのクラスに分けて考え
それらのクラスの境界を、とるような入力パラメータを
能動的に探索します。
モジュール内部では実験系の学習モデルを作成すると同時に
効率よい学習のための行動計画を構築していきます。
さらにユーザー定義の評価値回帰分析(推定)関数の導入に
より、クラスの境界付近で 探索を優先する候補を絞り込む
ことが可能となります。
ライセンス
商用利用については、実行形式で有償提供とさせて頂きます。
詳しい内容については、下記へご連絡願います。
連絡先
三菱電機株式会社
先端技術総合研究所 業務部 技術情報課
http://www.MitsubishiElectric.co.jp/corporate/randd/inquiry/index_at.html
お問い合わせ窓口)
ATC_webmaster@ra.MitsubishiElectric.co.jp
謝辞
本システムは、新エネルギー・産業技術総合開発機構(NEDO)
次世代ロボット知能化技術開発プロジェクトの一環として
開発されたことを記し、ここに感謝の意を表する。