


作業知能モジュール群
全身像認識モジュール
概要
本モジュールセットは、入力された画像と全身像の位置から全身画像を抽出し、予め登録された人物のうち誰であるかを出力するコンポーネントです。
BodyLearningモジュールとBodyRecognitionモジュールにより構成されます。
・BodyLearningモジュールは、全身画像を学習し辞書を生成します。
・BodyRecognitionモジュールは、BodyLearningで作成された辞書を
用いて個人認識を行います。
認識にはKOMSM(Kernel Orthogonal Mutual Subspace Method)を利用しています。
注意事項
下記ライブラリを使用しています。
●OpenCV 2.1.0
ライセンス
商用以外の利用の場合、BSDライセンスを適用します。
商用利用の際には、個別に使用条件を検討させて頂きます。
詳しくは、ご連絡をお願い致します。
連絡先
筑波大学大学院 システム情報工学研究科
kfukui@cs.tsukuba.ac.jp, matsumoto@cvlab.cs.tsukuba.ac.jp
〒305-8573つくば市天王台1-1-1
Download
| Ver | RTM | OS | 言語 | モジュール本体 | ドキュメント | Date |
| 2.0 | 1.0.0 | Ubuntu | C++ | BodyRecog_BodyLearning_2.0.zip | BodyRecog_BodyLearning_Doc2.0.zip | 2012.02.14 |
タウンマネジメントシステムRTC
概要
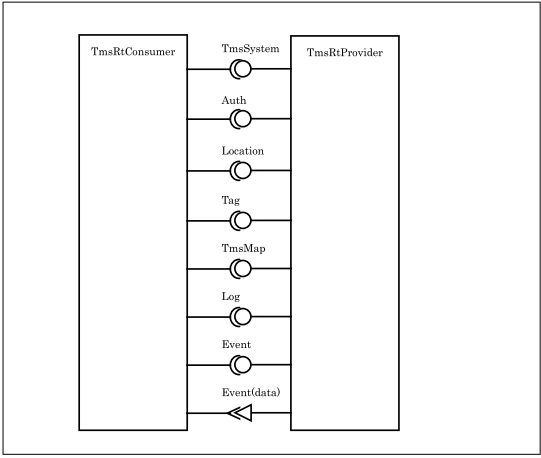
環境情報の収集・管理・提供を行う情報管理機構であるタウンマネジメントシステムを、RTMプラットフォーム上で利用するためのコンポーネントです。
注意事項
●利用にはタウンマネジメントシステムが必要です。コンポーネントに同梱しております。
ライセンス
EPLライセンスを適用します。 連絡先
九州大学大学院システム情報科学研究院情報知能工学部門 長谷川研究室 tsuji@ait.kyushu-u.ac.jp
〒819-0395 福岡県福岡市西区元岡744 ウエスト2 号館912 室
Tel :092-802-3598 Fax:092-802-3607
Download
| Ver. | RTM | OS | 言語 | モジュール本体 | ドキュメント | Date |
| 0.4.0 | 1.0.0 | WindowsXP | JAVA | TMS2011_bin.zip | TMS_RTC_manual.zip | 2012.01.12 |
HiroNXInterface
概要
双腕ロボットHiroNXに対してOpenRTM経由で動作コマンドを送るためのインタフェースを提供します。
ドキュメント
ライセンス
LGPL ver.2.1
開発バージョン
http://code.google.com/p/hironx-interface
連絡先
独立行政法人 産業技術総合研究所
知能システム研究部門 タスクビジョン研究グループ
〒 305-8568 茨城県つくば市梅園 1-1-1 中央第二
email: nedo-vms-contact@m.aist.go.jp
謝辞
本システムは、新エネルギー・産業技術総合開発機構(NEDO)
次世代ロボット知能化技術開発プロジェクト(HIRO加速案件)の一環として
開発されたことを記し、ここに感謝の意を表する。
作業計画モジュール
概要
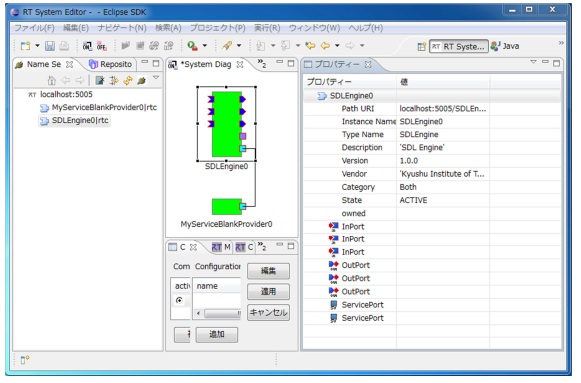
サービスポートやデータポートを持つ様々なモジュールと接続できるようにカスタマイズされた作業計画モジュール、SDLEngineと呼ぶモジュールを容易に作成できるモジュールです。
この SDLEngine を用いると、Javaとほぼ同等のインタプリタである BeanShell のコンソール
から利用できるようになります。
このため、モジュールを使用するアプリケーションを記述したスクリプトを読み込んで、
モジュール間の接続からアクティベーションを行い、それらのモジュールを制御することが
できます。
ライセンス
EPLライセンスを適用します。 連絡先
九州工業大学情報工学研究院生命情報工学研究系ohashi@bio.kyutech.ac.jp
TEL/FAX 0948-29-7821/7801
Download
| Ver. | RTM | OS | 言語 | モジュール本体 | ドキュメント | Date |
| 4.0 | 1.0.0 | Windows/Ubuntu | Java | SDLEngine.4.0.zip | SDLEngine_Doc.zip | 2012.01.19 |
産業用ロボットMELFA(ACT中レベル)
概要
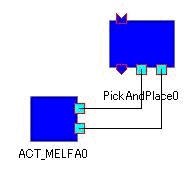
三菱電機製産業用ロボット(MELFA)の中レベルACT共通インターフェースを提供する。
ライセンス
商用利用については、実行形式で有償提供とさせて頂きます。
詳しい内容については、下記へご連絡願います。
連絡先
三菱電機株式会社
先端技術総合研究所 業務部 技術情報課
http://www.mitsubishielectric.co.jp/corporate/randd/inquiry/index_at.html
お問い合わせ窓口
ATC_webmaster@ra.MitsubishiElectric.co.jp
謝辞
本システムは、新エネルギー・産業技術総合開発機構(NEDO)
次世代ロボット知能化技術開発プロジェクトの一環として
開発されたことを記し、ここに感謝の意を表する。
アピアランスベース物体位置・姿勢推定コンポーネント(CPU版)
概要
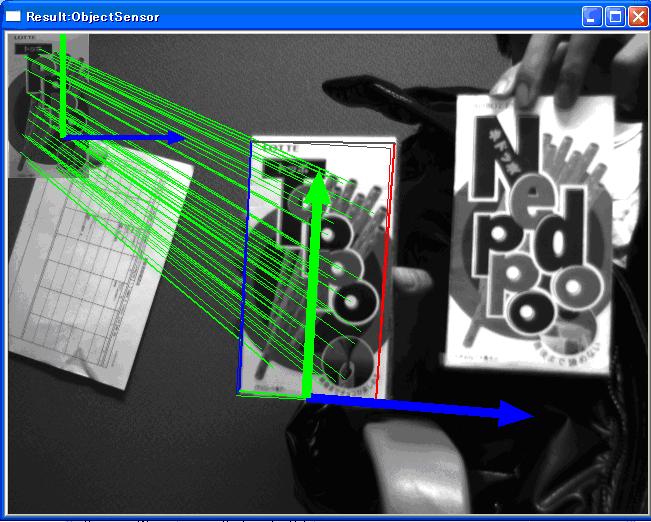
本コンポーネントは予め取得した画像をモデルとして,アピアランスベースの任意物体の検出及び位置・姿勢の推定を行う。SIFT特徴を用いることで,
日常環境における照明条件の変化や物体の見え方におけるスケール変化,
回転変化に強固な物体検出を実現する。
注意事項
下記ライブラリを使用しています。●OpenCV 1.1
ライセンス
修正BSDライセンスを適用しています。 詳しくは、ご連絡をお願い致します。
連絡先
国立大学法人 大阪大学 大学院基礎工学研究科 k-oohara@arai-lab.sys.es.osaka-u.ac.jp
〒560-8531 大阪府豊中市待兼山町1-3
Tel: 06-6850-6368, Fax: 06-6850-6341
http://www-arailab.sys.es.osaka-u.ac.jp/CameraIF/
Download
| Ver | RTM | OS | 言語 | モジュール本体 | ドキュメント | Date |
| 1.1 | 0.4.x | WindowsXP | C++ | RTObjectSensor(CPU).zip | RTObjectSensor(CPU)_manual.zip | 2010.10.06 |
3次元運動認識モジュール
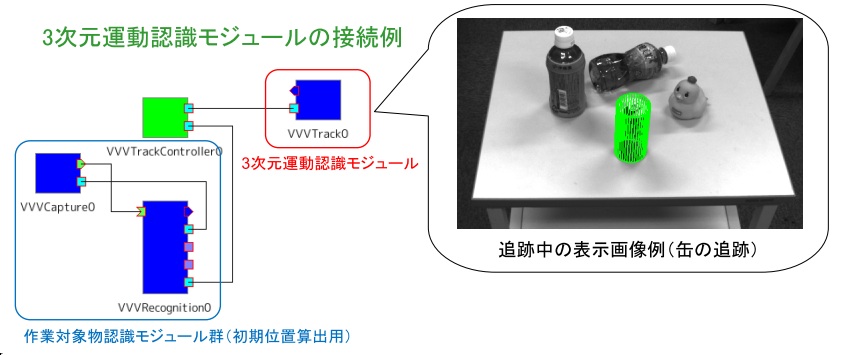
概要
共通認識形式データで対象のモデルと初期姿勢を与えると、それを基に対象を
追跡し3次元位置・姿勢を連続的に出力するモジュールです。
注意事項
利用に際しては対象物体に関する高機能3次元視覚システムVVVの
モデルデータが必要になります。
詳細に関しましてはお問い合わせ下さい。
ライセンス
実行ファイルを有償でご提供させて頂きます。
詳しくは、下記へご相談ください。
連絡先
独立行政法人 産業技術総合研究所
知能システム研究部門 タスクビジョン研究グループ
〒 305-8568 茨城県つくば市梅園 1-1-1 中央第二
email:irtsp-vvv@m.aist.go.jp
謝辞
本システムは、新エネルギー・産業技術総合開発機構(NEDO)
次世代ロボット知能化技術開発プロジェクトの一環として
開発されたことを記し、ここに感謝の意を表する。
Download
| Ver. | RTM | OS | 言語 | ドキュメント | Date |
| 0.9 | 0.4.2 | Ubuntu | C++ | VVVTrack.zip | 2011.08.24 |
チョコ停状態検査RTC
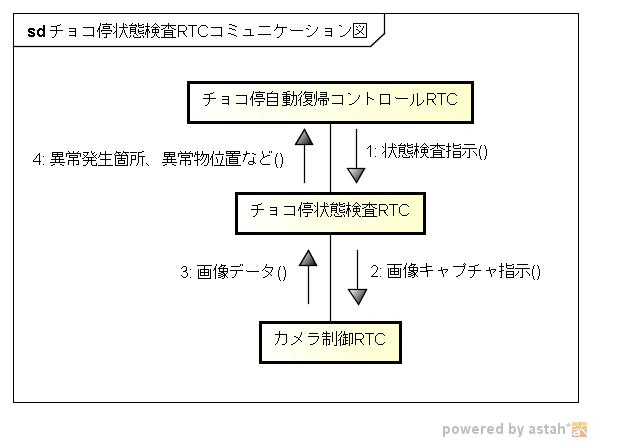
概要
チョコ停自動復帰RTC群は、ロボット制御セル生産システムにおけるチョコ停(軽微な原因による一時的な
停止)に対し、人の手を介さずに自動的に異常状態から復帰することを目的とするRTC群です。
この中で本RTCは、チョコ停発生エリアにおける異常内容の識別から異常物の位置検出を行います。
注意事項
ライセンス
Eclipse Public License v1.0を適用しています。
連絡先
IDEC株式会社
rtc_support@idec.co.jp
Download
ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
http://code.google.com/p/idec-rtcs/
顔認識モジュール
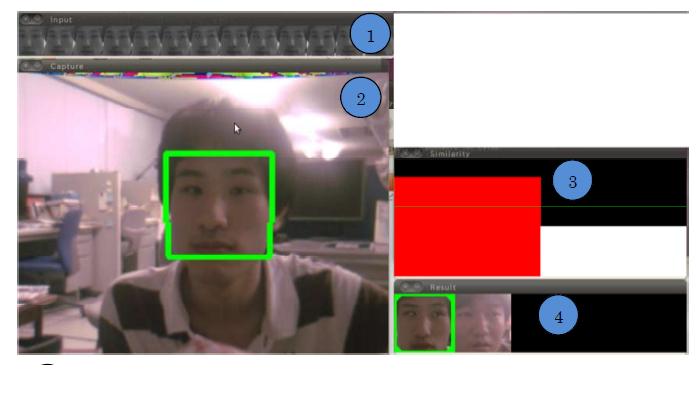
概要
本モジュールセットは、入力された画像から顔を検出し、検出された人物が事前に登録された人物の内の誰であるかを出力するコンポーネントです。
FaceLearningモジュールとFaceRecogモジュールにより構成されます。
・FaceLearningモジュールは、顔認識で用いる各人物の辞書と特徴抽出を
行うための直交変換行列を生成するプログラムです。
・FaceRecogモジュールは、FaceLearningで生成された辞書と変換行列を
用いて個人認識を行います。
認識にはKOMSM(Kernel Orthogonal Mutual Subspace Method)を利用しています。
注意事項
下記ライブラリを使用しています。
●OpenCV 2.1.0
ライセンス
商用以外の利用の場合、BSDライセンスを適用します。
商用利用の際には、個別に使用条件を検討させて頂きます。
詳しくは、ご連絡をお願い致します。
連絡先
筑波大学大学院 システム情報工学研究科
kfukui@cs.tsukuba.ac.jp, matsumoto@cvlab.cs.tsukuba.ac.jp
〒305-8573つくば市天王台1-1-1
Download
| Ver | RTM | OS | 言語 | モジュール本体 | ドキュメント | Date |
| 2.0 | 1.0.0 | Ubuntu | C++ | FaceRecog_FaceLearning_2.0.zip | FaceRecog_FaceLearning_Doc_2.0.zip | 2012.02.14 |
触覚認識モジュール
概要
触覚認識モジュールは、変位センサを装備したロボットハンドで
物体(スプーン、缶など)の部分的な形状を測定し、予め登録した
形状データと照合し、その物体の重心位置・姿勢を算出するもの
である。
ライセンス
バイナリー提供とさせて頂きます。
詳しい内容については、下記へご連絡願います。
連絡先
株式会社 東芝
研究開発センター 機械・システムラボラトリー
〒212-8582 川崎市幸区小向東芝町1
Tel :044-549-2193
Email:atsushi.sugahara@toshiba.co.jp
謝辞
本システムは、新エネルギー・産業技術総合開発機構(NEDO)
次世代ロボット知能化技術開発プロジェクトの一環として
開発されたことを記し、ここに感謝の意を表する。
Download